SGV - Chuyên đề học tập Tin học (Định hướng Khoa học máy tính)
0/0
minus
100%
plus
Ghi chú
setting
share
Nền
Đọc offline

Lưu sách trên máy

Đang kiểm tra...

list Mục lục
list Mục lục
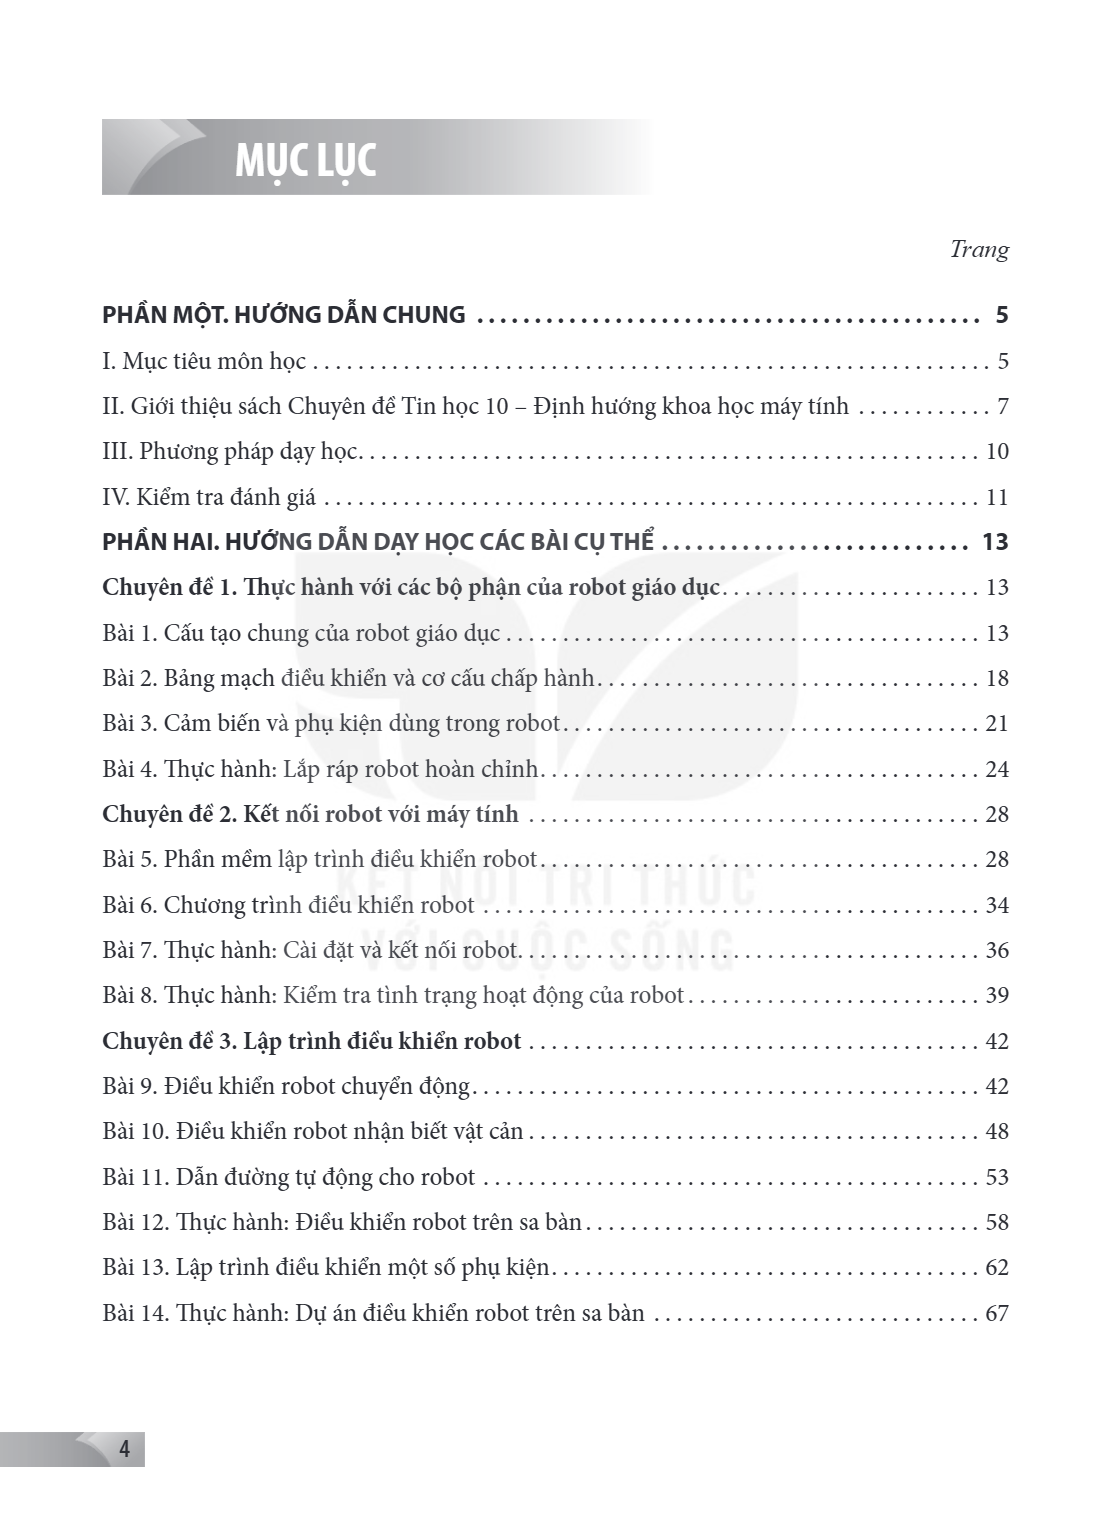
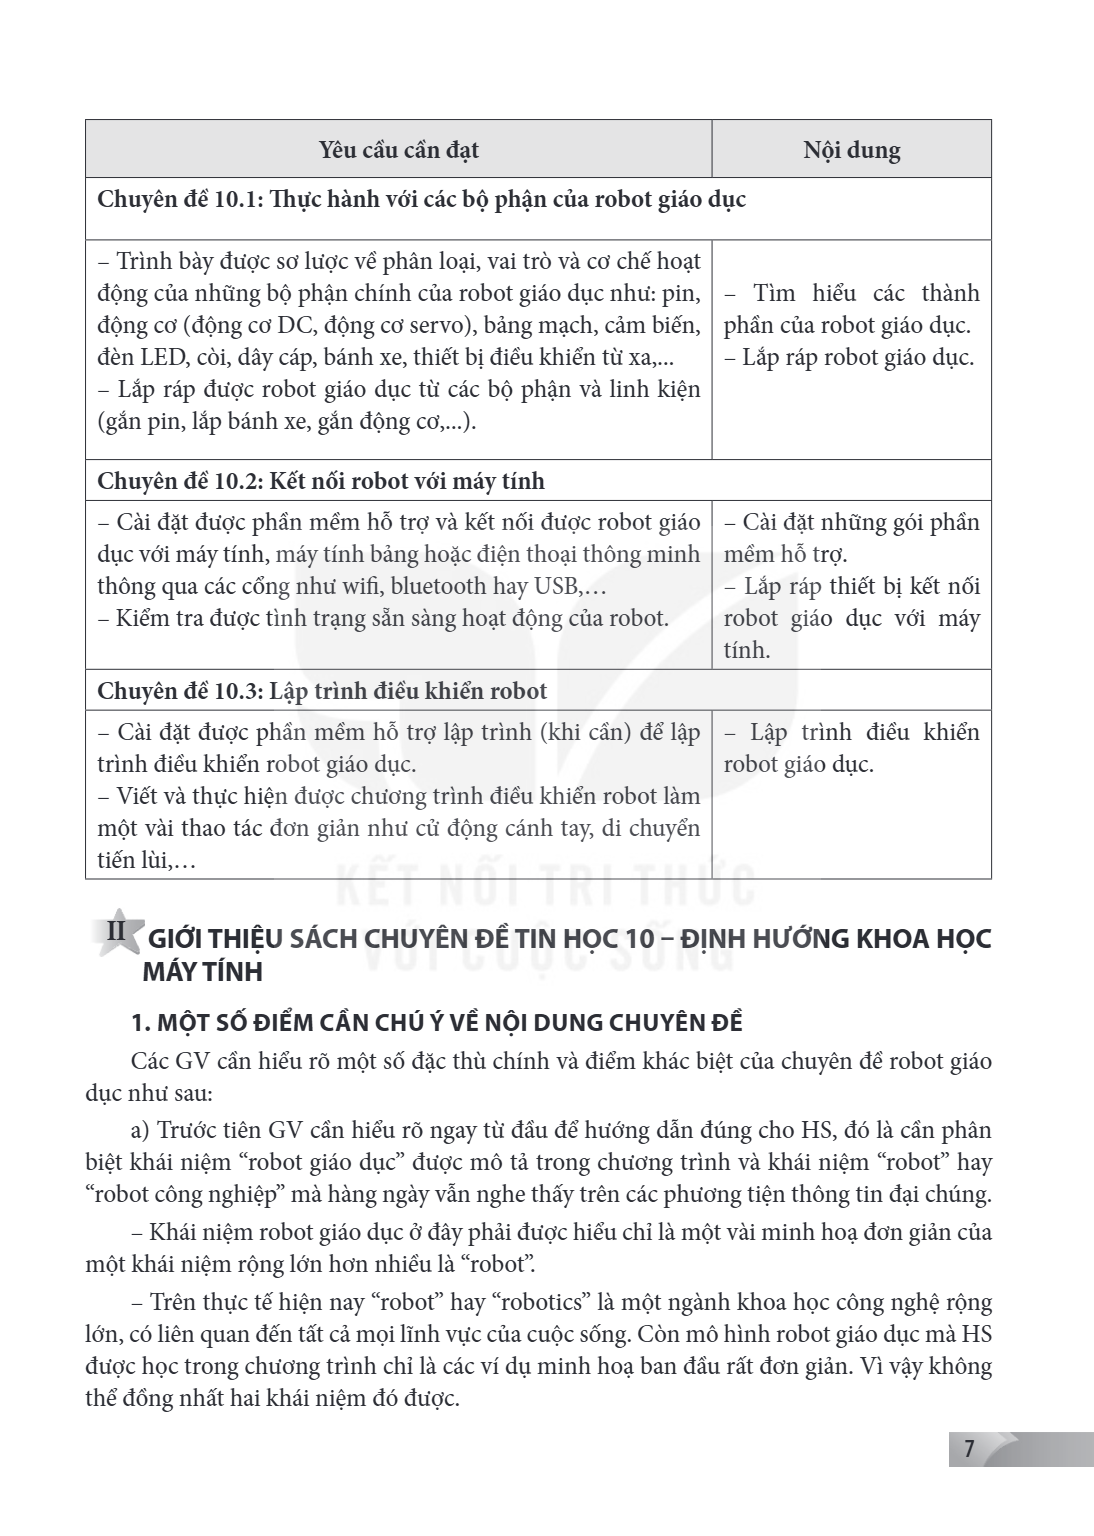
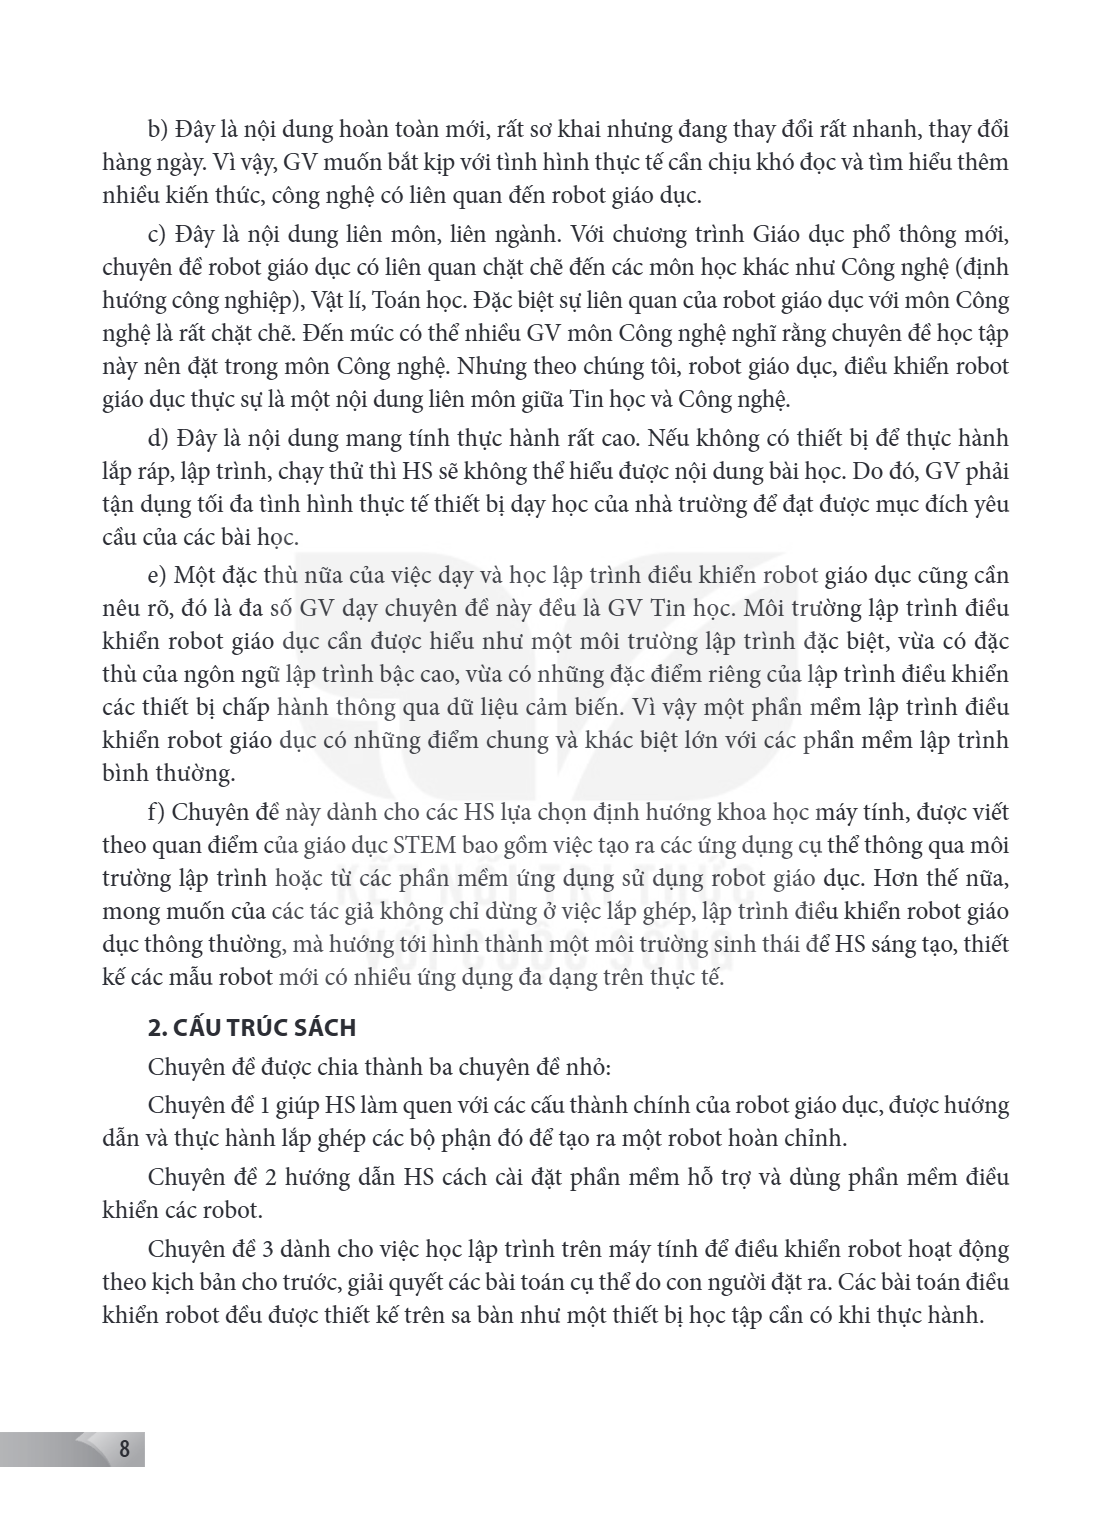
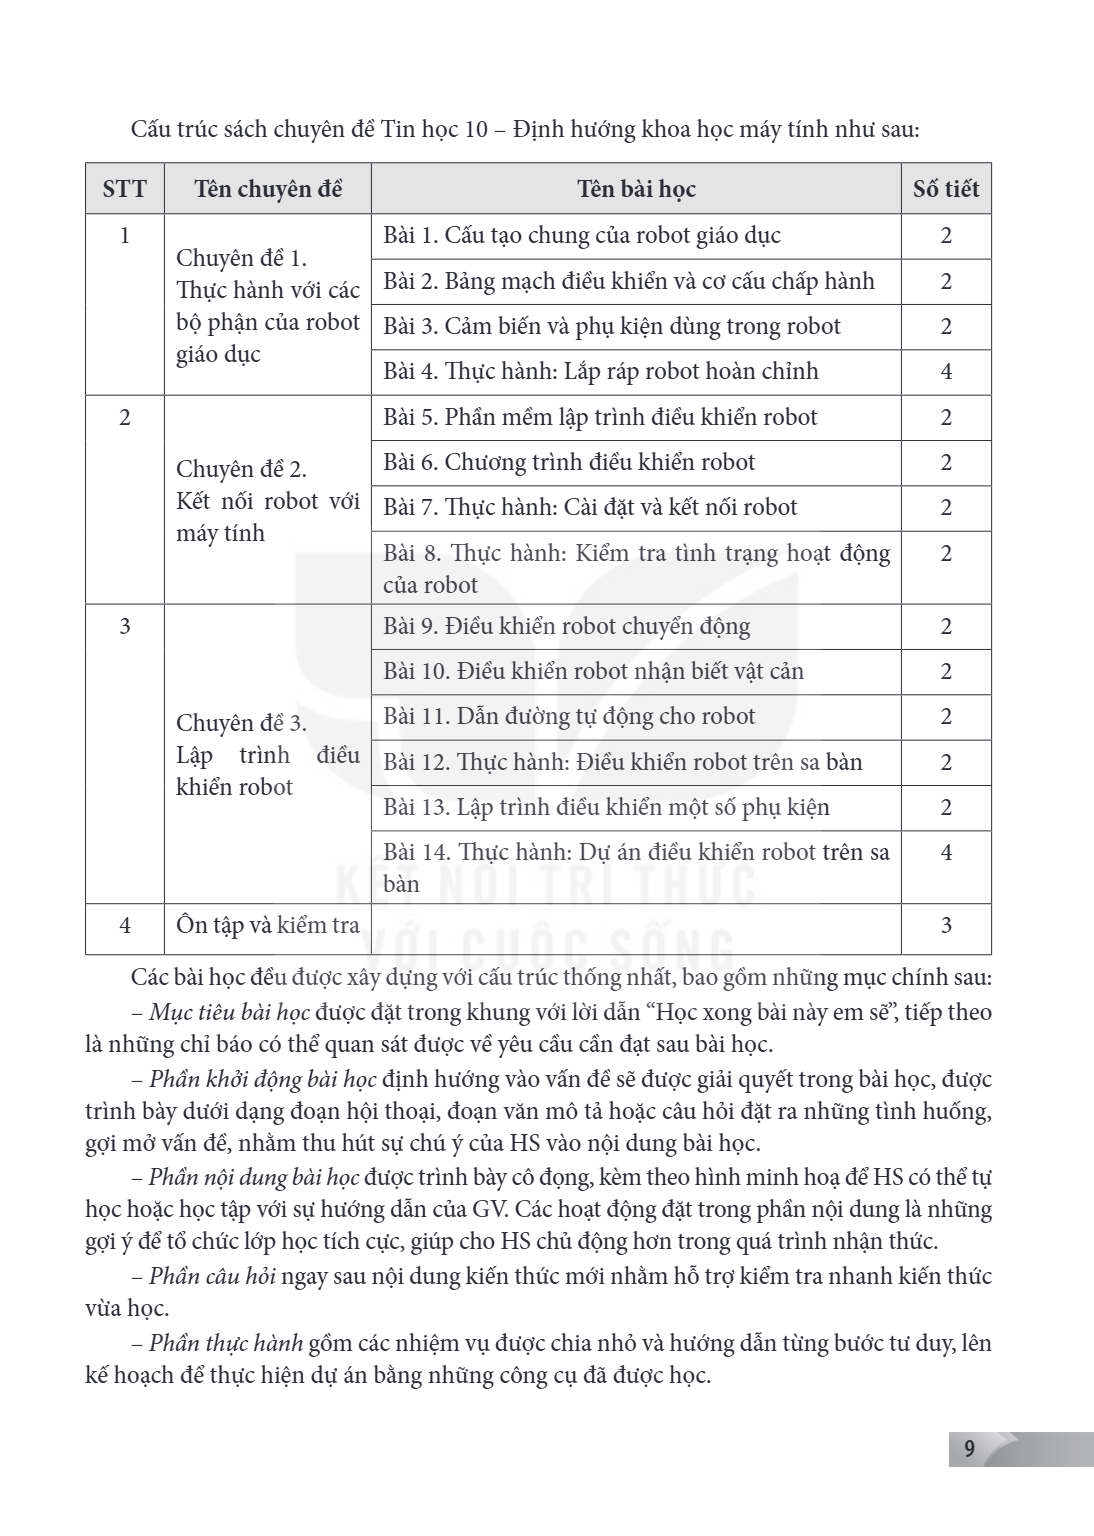
Chuyên đề 1. Thực hành với các bộ phận của robot giáo dục
Bài 1. Cấu tạo chung của robot giáo dục
Bài 2. Bảng mạch điều khiểu và cơ cấu chấp hành
Bài 3. Cảm biến và phụ kiện dùng trong robot
Bài 4. Thực hành: Lắp ráp robot hoàn chỉnh
Chuyên đề 2. Kết nối robot với máy tính
Bài 5. Phần mềm lập trình điều khiển robot
Bài 6. Chương trình điều khiển robot
Bài 7. Thực hành: Cài đặt và kết nối robot
Bài 8. Thực hành: Kiểm tra tình trang hoạt động của robot
Chuyên đề 3. Lập trình điều khiển robot
Bài 9. Điều khiển robot chuyển động
Bài 10. Điều khiển robot nhận biết vật cản
Bài 11. Dẫn đường tự động cho robot
Bài 12. Thực hành: Điều khiển robot trên sa bàn
Bài 13. Lập trình điều khiển một số phụ kiện
Bài 14. Thực hành: Dự án điều khiển robot trên sa bàn
Học liệu
Đang xem trang 0 Học liệu dưới đây tương ứng với nội dung bạn đang đọc
empty Không có học liệu bổ trợ
cover-first
page-1
Trang 1
Trang 2
Trang 3
Trang 4
Trang 5
Trang 6
Trang 7
Trang 8
Trang 9
Trang 10
Trang 11
Trang 12
CHUYÊN ĐỀ 1. THỰC HÀNH VỚI CÁC BỘ PHẬN CỦA ROBOT GIÁO DỤC BÀI 1. CẤU TẠO CHUNG CỦA ROBOT GIÁO DỤC I MỤC ĐÍCH, YÊU CẦU 1. KIẾN THỨC – Biết cấu tạo chung của các
CHUYÊN ĐỀ 1. THỰC HÀNH VỚI CÁC BỘ PHẬN CỦA ROBOT GIÁO DỤC
BÀI 1. CẤU TẠO CHUNG CỦA ROBOT GIÁO DỤC
I MỤC ĐÍCH, YÊU CẦU
1. KIẾN THỨC
– Biết cấu tạo chung của các loại robot giáo dục.
– Biết một số robot giáo dục có trên thực tế.
2. NĂNG LỰC
– Thông qua các hoạt động HS hình thành được năng lực phân tích và giải quyết vấn đề, kĩ năng phát triển tư duy logic, kĩ năng giao tiếp và trình bày vấn đề.
– Ngoài ra HS còn có thể phát triển năng lực sáng tạo, năng lực và kĩ năng chia sẻ, năng lực ứng dụng kiến thức đã học vào giải quyết các vấn đề thực tế.
3. PHẨM CHẤT
– Hình thành ý thức trách nhiệm, phẩm chất làm việc chăm chỉ, chuyên cần.
II CHUẨN BỊ
Các yêu cầu sau có thể áp dụng cho tất cả các bài học của sách Chuyên đề học tập Tin học 10 – Định hướng khoa học máy tính.
GV cần có máy tính cài một số phần mềm lập trình điều khiển robot để nếu có điều kiện thì cho HS quan sát trực tiếp trên lớp, ví dụ các phần mềm sau:
– makeCode.
– Arduino IDE.
– GaraBlock.
– mBlock.
– Easycodet. – Scratch. Phần mềm GaraBlock sẽ được sử dụng trong SGK để minh hoạ các nội dung lập trình cho G-Robot Creator. Trong bài học đầu tiên GV có thể ma
– Easycodet.
– Scratch.
Phần mềm GaraBlock sẽ được sử dụng trong SGK để minh hoạ các nội dung lập trình cho G-Robot Creator.
Trong bài học đầu tiên GV có thể mang theo lên lớp một số bảng mạch và phụ kiện để đưa ra cho HS quan sát trong khi giảng dạy.
– Micro:bit.
– Bảng mạch Arduino UNO (hoặc bất kì bảng mạch Arduino nào khác).
– Một số cảm biến như cảm biến siêu âm, cảm biến dò đường.
– Một số phụ kiện khác như động cơ, pin, bánh xe,...
GV cũng có thể mang theo một robot giáo dục hoàn chỉnh như G-robot, mBot, kcBot cho HS quan sát.
III GỢI Ý CÁC HOẠT ĐỘNG DẠY HỌC CHÍNH
Hoạt động khởi động
– Mục đích của hoạt động khởi động là hướng HS đến khái niệm robot sẽ là chủ đề chính của toàn bộ cuốn sách.
– Tất cả các hình ảnh của phần khởi động đều liên quan đến từ robot, GV gợi mở cho HS nhận ra các robot trong những hình ảnh này.
1. ROBOT VÀ ROBOT GIÁO DỤC
GV yêu cầu HS đọc nội dung để HS biết được vài nét về sự phát triển của robot và biết được sự khác nhau giữa robot và robot giáo dục.
GV cần truy cập Internet để tìm hiểu sâu hơn lịch sử và sự phát triển của robot công nghiệp hiện nay.
GV cần nhấn mạnh để HS biết Robot giáo dục là loại robot được thiết kế phục vụ mục đích giáo dục, giúp người học hiểu và thực hành những kiến thức kĩ năng về cơ khí, điện tử và điều khiển tự động.
Nếu có điều kiện về thời gian, GV có thể giới thiệu thêm cho HS một số nội dung về sự phát triển của robot.
2. CẤU TẠO VÀ HOẠT ĐỘNG CỦA ROBOT GIÁO DỤC
Hoạt động 1. Tìm hiểu cấu tạo và nguyên lí hoạt động của robot giáo dục
Mục tiêu, Tiến hành, Kết quả, Chú ý
HS biết được cấu tạo và nguyên lí hoạt động của robot giáo dục hiện nay., GV yêu cầu HS đọc nội dung Mục 2 để tìm hiểu cấu tạo chung và nguyên lí hoạt động của robot giáo dục., HS biết được cấu tạo và nguyên lí hoạt động của robot giáo dục hiện nay., Thời gian hoạt động: 5 phút.
Trong hoạt động này GV cần nhấn mạnh vào nội dung trong Hình 1.1 để HS có thể ghi nhớ kiến thức nhanh hơn: 3. NGUỒN ĐIỆN DÙNG CHO ROBOT Hoạt động 2. Tìm hiểu ng
Trong hoạt động này GV cần nhấn mạnh vào nội dung trong Hình 1.1 để HS có thể ghi nhớ kiến thức nhanh hơn:
3. NGUỒN ĐIỆN DÙNG CHO ROBOT
Hoạt động 2. Tìm hiểu nguồn điện dùng cho robot
Mục tiêu, Tiến hành, Kết quả, Chú ý
HS biết và trình bày được loại nguồn điện và cách cấp nguồn điện cho robot giáo dục hoạt động., GV yêu cầu HS đọc nội dung Mục 3 kết hợp quan sát các hình minh hoạ để nắm kiến thức. GV đặt câu hỏi rồi chỉ định một số HS trả lời. GV thống kê các kết quả., GV chọn ra kết quả đúng., Thời gian hoạt động: 10 phút.
Hoạt động củng cố kiến thức
– Ưu điểm: Pin có kích thước nhỏ gọn, tạo sự thuận tiện trong các trường hợp robot cần chuyển động.
– Nhược điểm: Trong quá trình sử dụng, nguồn điện này sẽ bị tiêu hao, dễ dẫn tới việc không đủ điện thế và công suất làm cho robot hoạt động không ổn định và không chuẩn xác như mong muốn.
4. MỘT SỐ ROBOT Ở VIỆT NAM
GV yêu cầu HS đọc nội dung Mục 4 để biết được một số loại robot giáo dục đang có hiện nay.
GV có thể lưu ý cho HS về Hình 1.5 là hình của G-Robot. Đây chính là loại robot HS sẽ sử dụng để học các bài thực hành sắp tới.
Hoạt động luyện tập
Cấu tạo chung của robot gồm ba phần chính là: bảng mạch điều khiển; các cảm biến và cơ cấu nhận tín hiệu; các cơ cấu chấp hành và phụ kiện tiếp nhận điều khiển.
Vì hoạt động của robot là quá trình lặp đi lặp lại các bước:
– Nhận các tín hiệu vào.
– Chuyển đổi tín hiệu đầu vào sang tín hiệu số.
– Chip vi điều khiển thực hiện việc tiếp nhận, xử lí dữ liệu vào và đưa dữ liệu ra.
Các bước trên được thực hiện nhờ chương trình điều khiển được cài đặt bên trong robot.
Hoạt động vận dụng
Tính mở của kiến trúc robot giáo dục hiện nay được thể hiện ở những đặc điểm sau:
– Cấu trúc các bảng mạch mở cho phép thiết kế và kết nối với các cơ cấu cảm biến và chấp hành khác nhau.
Phần mềm điều khiển có mã nguồn mở và miễn phí. - Không giữ bản quyền các sơ đồ mạch vi xử lí các các nguyên lí hoạt động khác. 2. GV hướng dẫn HS tìm thêm thôn
Phần mềm điều khiển có mã nguồn mở và miễn phí. - Không giữ bản quyền các sơ đồ mạch vi xử lí các các nguyên lí hoạt động khác.
2. GV hướng dẫn HS tìm thêm thông tin về robot giáo dục trên Internet.
IV MỘT SỐ LƯU Ý VÀ KIẾN THỨC BỔ SUNG
Kiến thức bổ sung
Lịch sử phát triển của ngành robot công nghiệp có thể chia thành 4 thế hệ như sau:
a) Thế hệ robot thứ nhất (1950-1967)
Các robot ở thế hệ thứ nhất được đặc trưng bởi khả năng có thể lập trình để điều khiển tự động robot làm theo các công việc được xác định trước. Ở thời kì này robot chưa có tương tác với môi trường xung quanh, các chuyển động điều khiển phần cứng còn chưa thật chính xác, chưa có chức năng điều khiển động cơ servo.
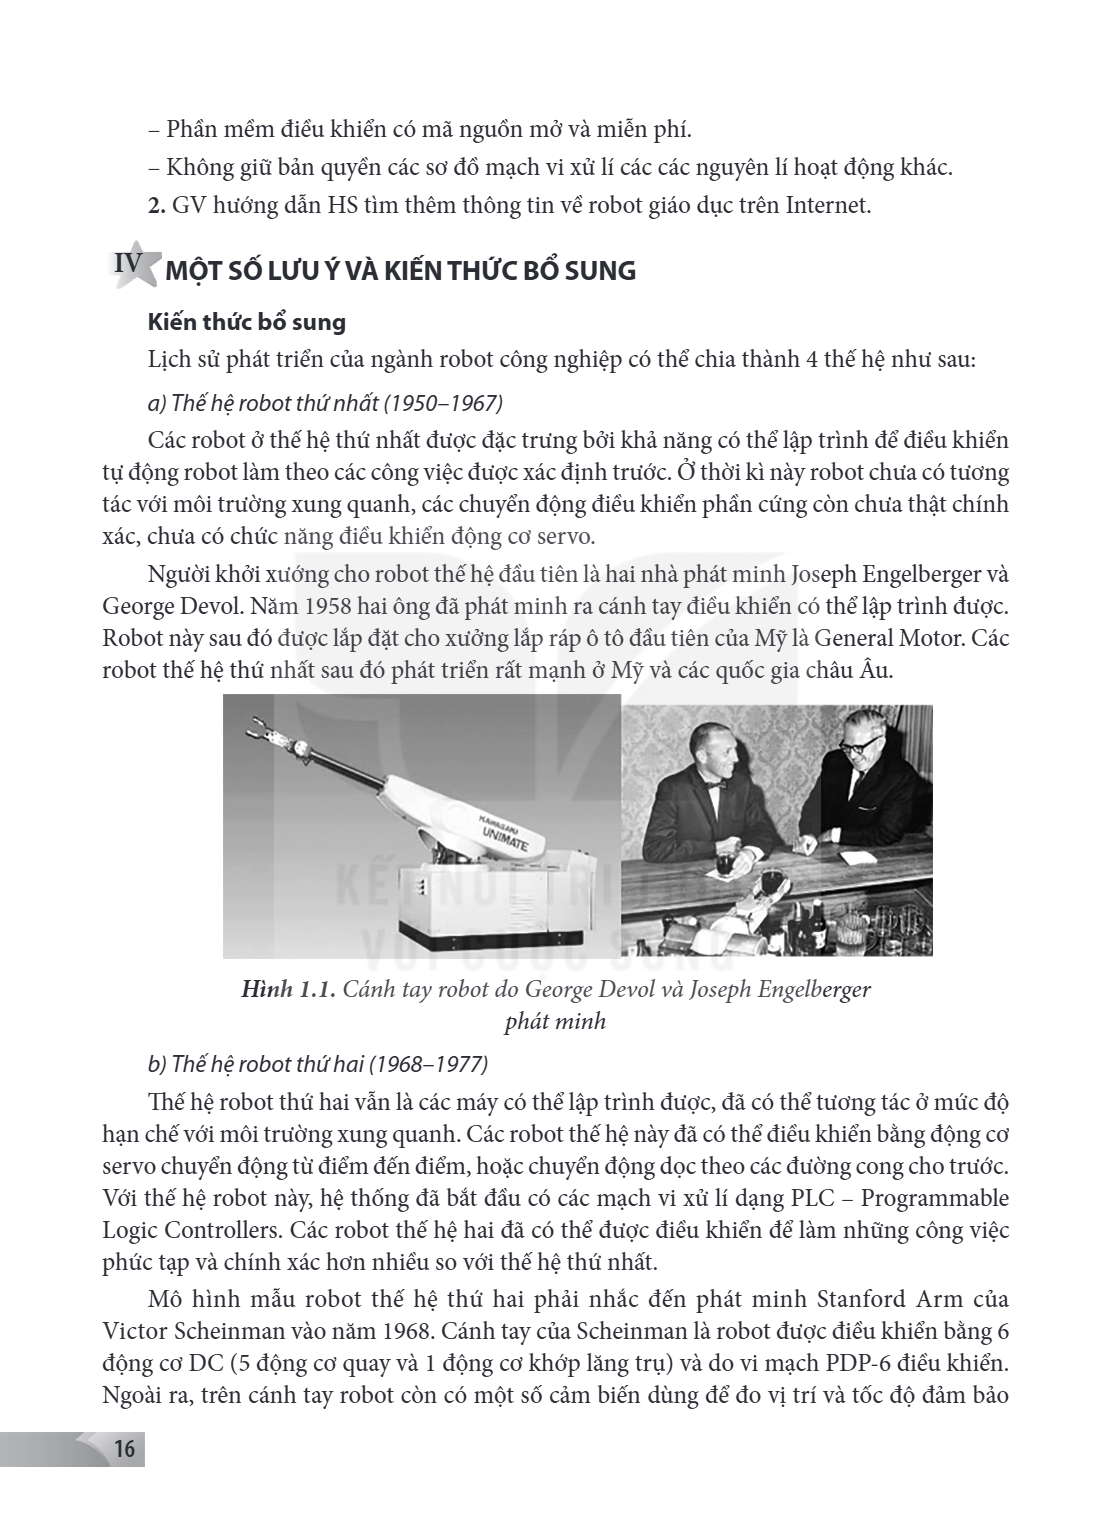
Người khởi xướng cho robot thế hệ đầu tiên là hai nhà phát minh Joseph Engelberger và George Devol. Năm 1958 hai ông đã phát minh ra cánh tay điều khiển có thể lập trình được. Robot này sau đó được lắp đặt cho xưởng lắp ráp ô tô đầu tiên của Mỹ là General Motor. Các robot thế hệ thứ nhất sau đó phát triển rất mạnh ở Mỹ và các quốc gia châu Âu.
Hình 1.1. Cánh tay robot do George Devol và Joseph Engelberger
phát minh
b) Thế hệ robot thứ hai (1968-1977)
Thế hệ robot thứ hai vẫn là các máy có thể lập trình được, đã có thể tương tác ở mức độ hạn chế với môi trường xung quanh. Các robot thế hệ này đã có thể điều khiển bằng động cơ servo chuyển động từ điểm đến điểm, hoặc chuyển động dọc theo các đường cong cho trước. Với thế hệ robot này, hệ thống đã bắt đầu có các mạch vi xử lí dạng PLC - Programmable Logic Controllers. Các robot thế hệ hai đã có thể được điều khiển để làm những công việc phức tạp và chính xác hơn nhiều so với thế hệ thứ nhất.
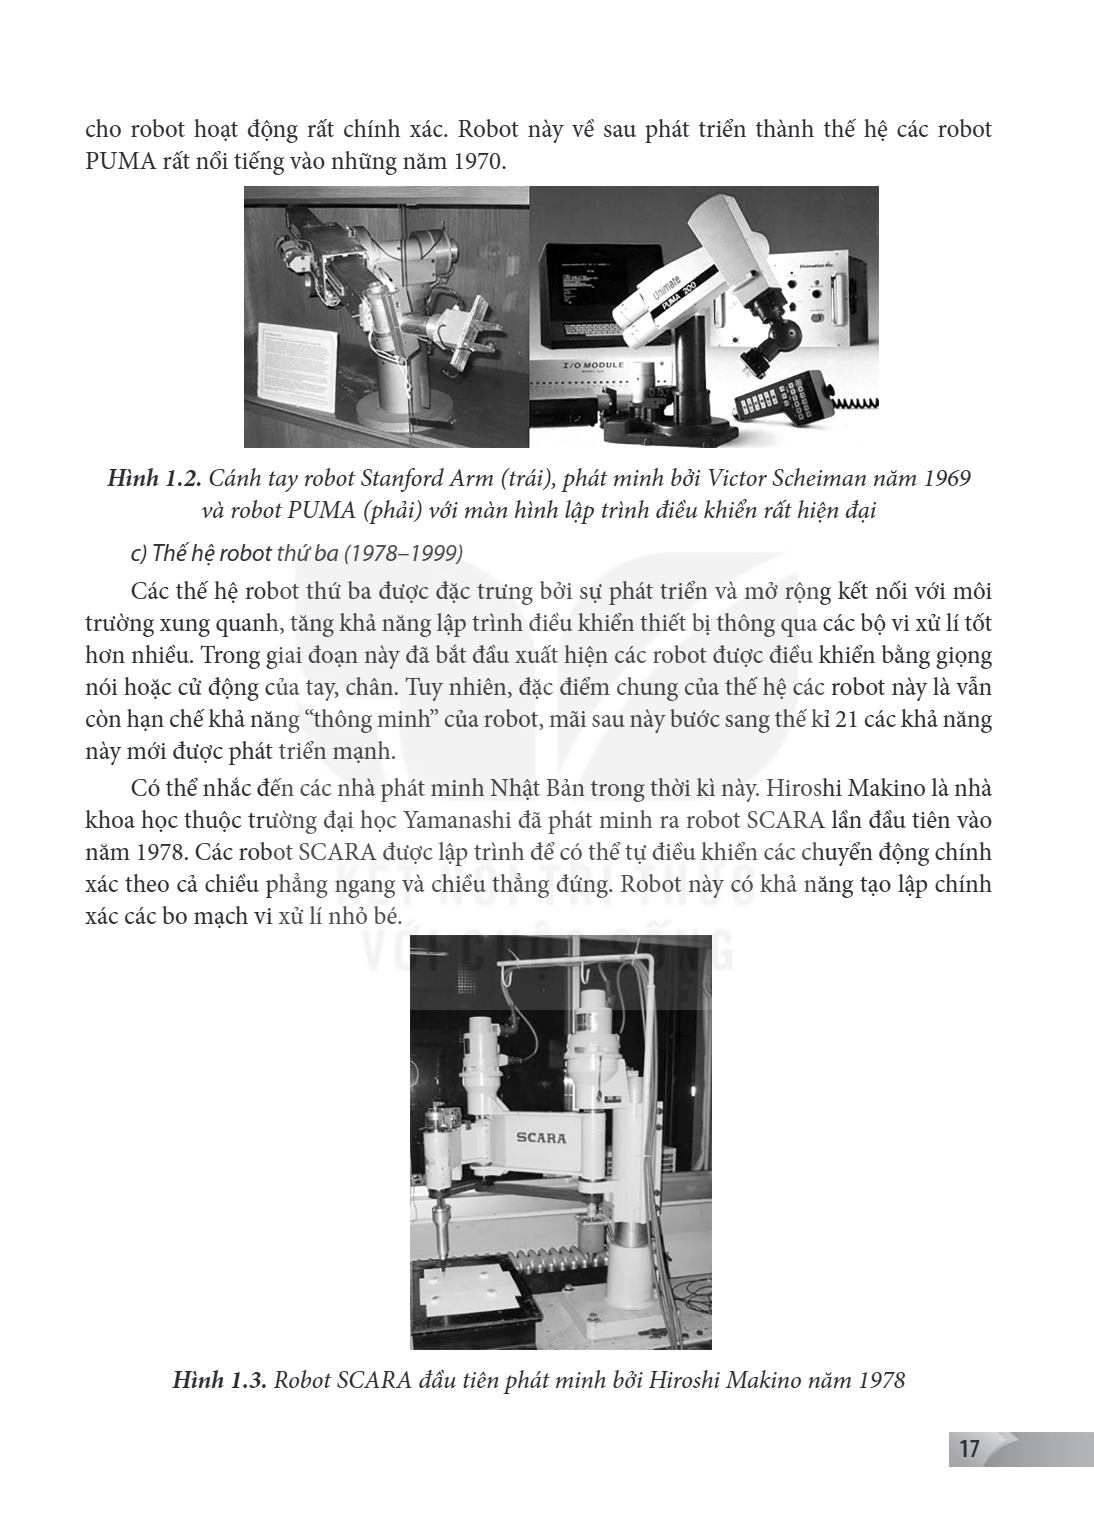
Mô hình mẫu robot thế hệ thứ hai phải nhắc đến phát minh Stanford Arm của Victor Scheinman vào năm 1968. Cánh tay của Scheinman là robot được điều khiển bằng 6 động cơ DC (5 động cơ quay và 1 động cơ khớp lăng trụ) và do vi mạch PDP-6 điều khiển. Ngoài ra, trên cánh tay robot còn có một số cảm biến dùng để đo vị trí và tốc độ đảm bảo
cho robot hoạt động rất chính xác. Robot này về sau phát triển thành thế hệ các robot PUMA rất nổi tiếng vào những năm 1970. Hình 1.2. Cánh tay robot Stanford A
cho robot hoạt động rất chính xác. Robot này về sau phát triển thành thế hệ các robot PUMA rất nổi tiếng vào những năm 1970.
Hình 1.2. Cánh tay robot Stanford Arm (trái), phát minh bởi Victor Scheiman năm 1969
và robot PUMA (phải) với màn hình lập trình điều khiển rất hiện đại
c) Thế hệ robot thứ ba (1978-1999)
Các thế hệ robot thứ ba được đặc trưng bởi sự phát triển và mở rộng kết nối với môi trường xung quanh, tăng khả năng lập trình điều khiển thiết bị thông qua các bộ vi xử lí tốt hơn nhiều. Trong giai đoạn này đã bắt đầu xuất hiện các robot được điều khiển bằng giọng nói hoặc cử động của tay, chân. Tuy nhiên, đặc điểm chung của thế hệ các robot này là vẫn còn hạn chế khả năng "thông minh" của robot, mãi sau này bước sang thế kỉ 21 các khả năng này mới được phát triển mạnh.
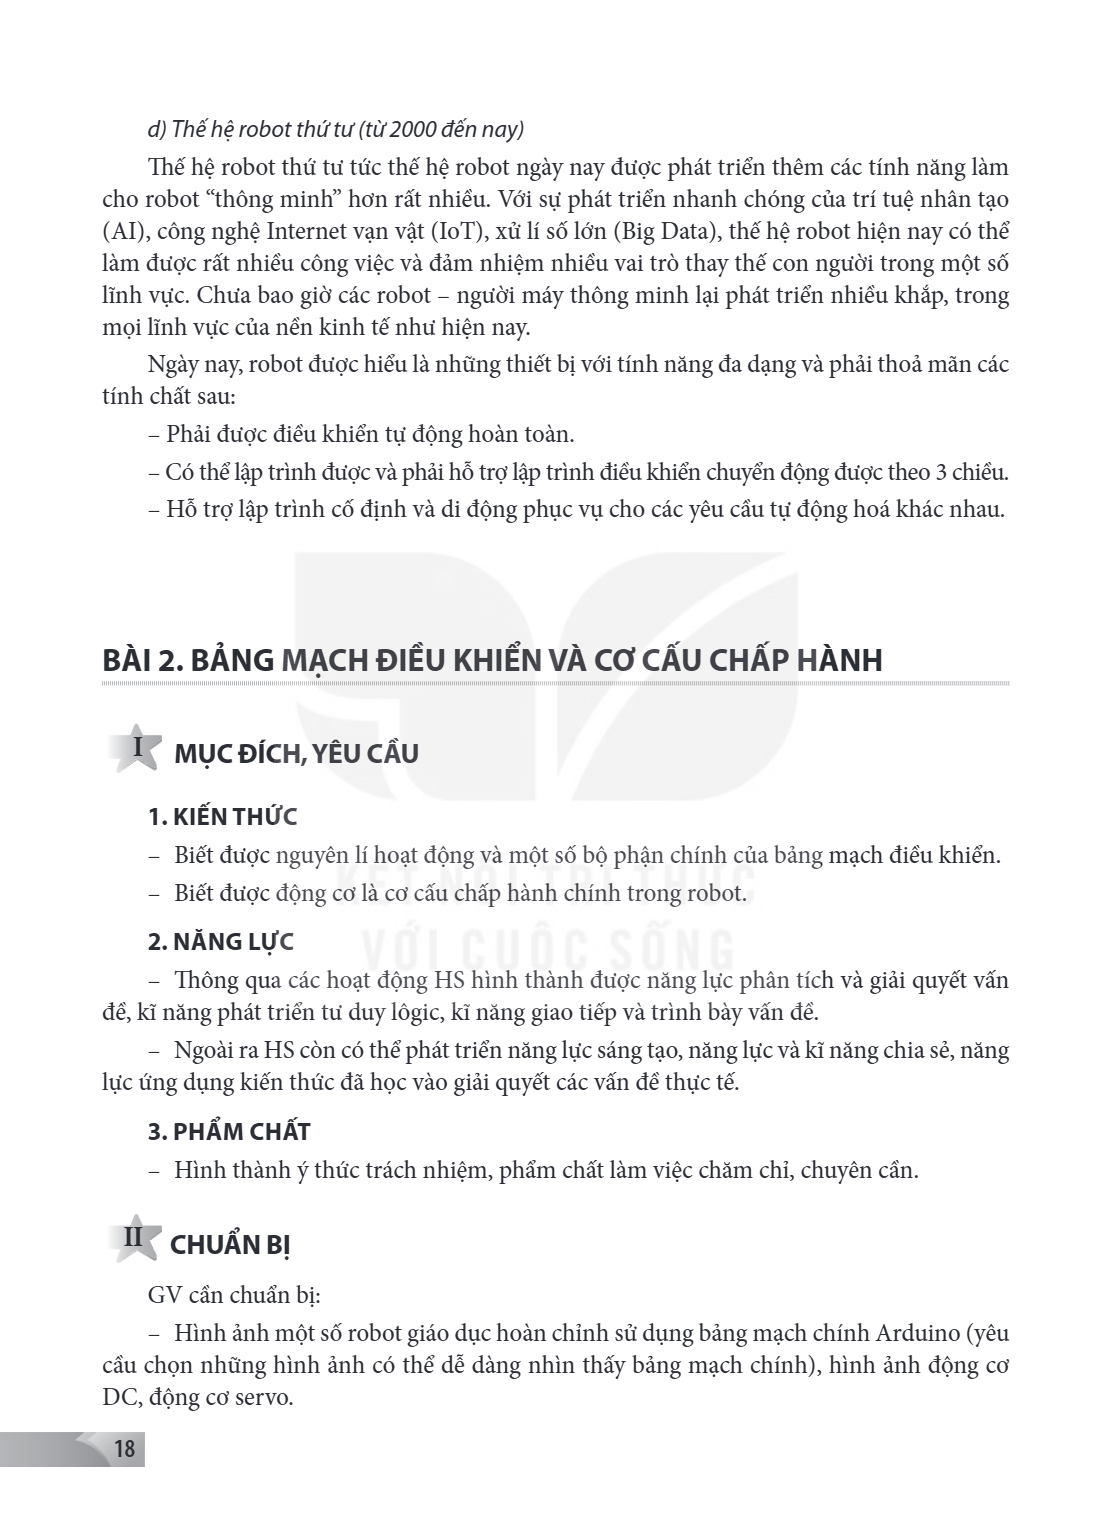
Có thể nhắc đến các nhà phát minh Nhật Bản trong thời kì này. Hiroshi Makino là nhà khoa học thuộc trường đại học Yamanashi đã phát minh ra robot SCARA lần đầu tiên vào năm 1978. Các robot SCARA được lập trình để có thể tự điều khiển các chuyển động chính xác theo cả chiều phẳng ngang và chiều thẳng đứng. Robot này có khả năng tạo lập chính xác các bo mạch vi xử lí nhỏ bé.
Hình 1.3. Robot SCARA đầu tiên phát minh bởi Hiroshi Makino năm 1978
d) Thế hệ robot thứ tư (từ 2000 đến nay) Thế hệ robot thứ tư tức thế hệ robot ngày nay được phát triển thêm các tính năng làm cho robot "thông minh" hơn rất nhi
d) Thế hệ robot thứ tư (từ 2000 đến nay)
Thế hệ robot thứ tư tức thế hệ robot ngày nay được phát triển thêm các tính năng làm cho robot "thông minh" hơn rất nhiều. Với sự phát triển nhanh chóng của trí tuệ nhân tạo (AI), công nghệ Internet vạn vật (IoT), xử lí số lớn (Big Data), thế hệ robot hiện nay có thể làm được rất nhiều công việc và đảm nhiệm nhiều vai trò thay thế con người trong một số lĩnh vực. Chưa bao giờ các robot – người máy thông minh lại phát triển nhiều khắp, trong mọi lĩnh vực của nền kinh tế như hiện nay.
Ngày nay, robot được hiểu là những thiết bị với tính năng đa dạng và phải thoả mãn các tính chất sau:
– Phải được điều khiển tự động hoàn toàn.
– Có thể lập trình được và phải hỗ trợ lập trình điều khiển chuyển động được theo 3 chiều.
– Hỗ trợ lập trình cố định và di động phục vụ cho các yêu cầu tự động hoá khác nhau.
Bài 2.. Bảng mạch điều khiển và cơ cấu chấp hành
I MỤC ĐÍCH, YÊU CẦU
1. KIẾN THỨC
– Biết được nguyên lí hoạt động và một số bộ phận chính của bảng mạch điều khiển.
– Biết được động cơ là cơ cấu chấp hành chính trong robot.
2. NĂNG LỰC
– Thông qua các hoạt động HS hình thành được năng lực phân tích và giải quyết vấn đề, kĩ năng phát triển tư duy logic, kĩ năng giao tiếp và trình bày vấn đề.
– Ngoài ra HS còn có thể phát triển năng lực sáng tạo, năng lực và kĩ năng chia sẻ, năng lực ứng dụng kiến thức đã học vào giải quyết các vấn đề thực tế.
3. PHẨM CHẤT
– Hình thành ý thức trách nhiệm, phẩm chất làm việc chăm chỉ, chuyên cần.
II CHUẨN BỊ
GV cần chuẩn bị:
– Hình ảnh một số robot giáo dục hoàn chỉnh sử dụng bảng mạch chính Arduino (yêu cầu chọn những hình ảnh có thể dễ dàng nhìn thấy bảng mạch chính), hình ảnh động cơ DC, động cơ servo.
– GV mang theo lên lớp một số động cơ và bảng mạch G-Robot để có thể biểu diễn minh hoạ cho HS quan sát ngay trên lớp. III GỢI Ý CÁC HOẠT ĐỘNG DẠY HỌC CHÍNH Hoạ
– GV mang theo lên lớp một số động cơ và bảng mạch G-Robot để có thể biểu diễn minh hoạ cho HS quan sát ngay trên lớp.
III GỢI Ý CÁC HOẠT ĐỘNG DẠY HỌC CHÍNH
Hoạt động khởi động
GV trình chiếu hình ảnh của một số robot giáo dục hoàn chỉnh, các sản phẩm IoT sử dụng bảng mạch Arduino. GV giới thiệu chung về công năng của robot và các sản phẩm IoT rồi mở rộng kiến thức ra các áp dụng thực tế.
Mục tiêu, Tiến hành, Kết quả, Chú ý
HS biết được vai trò quan trọng của bảng mạch điện tử trong robot., GV đặt câu hỏi rồi chỉ định một số HS trả lời. GV thống kê các kết quả., GV chọn ra kết quả đúng., Thời gian hoạt động: 5 phút.
Câu hỏi của GV: Các em hãy thảo luận để tìm hiểu vai trò của bảng mạch điện tử đối với robot.
Đáp án: Bảng mạch điện tử có vai trò quan trọng giúp kết nối và điều khiển hoạt động của các bộ phận robot.
1. BẢNG MẠCH ĐIỀU KHIỂN
Hoạt động 1. Tìm hiểu vai trò và chức năng của bảng mạch điều khiển
GV sử dụng một mạch G-Robot có kết nối nguồn pin, cảm biến ánh sáng và môđun đèn LED cùng hãng của G-Robot.
Mục tiêu, Tiến hành, Kết quả, Chú ý
HS biết được các linh kiện cơ bản trên bảng mạch điều khiển., GV cắm nguồn cho sản phẩm cần giới thiệu. Chặn và thả cảm biến ánh sáng để đèn LED sáng hoặc tắt., HS hiểu được cách thức hoạt động của bảng mạch điều khiển và vai trò của nó trong thiết kế robot., Thời gian hoạt động: 5 phút.
Hoạt động đọc
Hoạt động này giới thiệu đến HS khái niệm về bảng mạch điều khiển, cách thức hoạt động và các linh kiện thành phần cơ bản của bảng mạch điều khiển.
GV nhấn mạnh để HS biết bảng mạch điều khiển hoạt động theo một vòng lặp: Nhận dữ liệu → Xử lí dữ liệu → Xuất dữ liệu cho đến khi thoả mãn điều kiện kết thúc vòng lặp hoặc bị ngắt kết nối với nguồn điện.
Hoạt động củng cố kiến thức Bộ nhớ có nhiệm vụ: hỗ trợ việc tính toán dữ liệu, lưu trữ các chương trình, lưu dữ liệu. Hoạt động 2. Bảng mạch điều khiển trong G-
Hoạt động củng cố kiến thức
Bộ nhớ có nhiệm vụ: hỗ trợ việc tính toán dữ liệu, lưu trữ các chương trình, lưu dữ liệu.
Hoạt động 2. Bảng mạch điều khiển trong G-Robot
GV trình chiếu bảng mạch điều khiển của G-Robot kết hợp với việc cho HS quan sát trên bảng mạch thật.
Mục tiêu, Tiến hành, Kết quả, Chú ý
HS biết cấu tạo và các linh kiện trên bảng mạch G-Robot., GV cho HS quan sát bảng mạch G-Robot thật., Nhận biết được bảng mạch G-Robot và chỉ ra vị trí một số linh kiện trên bảng mạch., Thời gian hoạt động: 10 phút.
Hoạt động đọc
Hoạt động này giới thiệu đến HS bảng mạch G-Robot và các linh kiện có trên bảng mạch.
2. ĐỘNG CƠ - CƠ CẤU CHẤP HÀNH CHÍNH TRONG ROBOT
Hoạt động 3. Làm quen với một số loại động cơ trong robot
Mục tiêu, Tiến hành, Kết quả, Chú ý
HS biết được một số động cơ hay dùng cho robot giáo dục, tính năng chính của từng loại động cơ và biết cách ghép nối động cơ với bảng mạch điều khiển của robot., GV lần lượt cho HS đọc hoặc quan sát hình ảnh, sau đó trình bày tính năng của từng loại động cơ: động cơ DC, động cơ servo. GV trình bày và cho HS quan sát cách ghép nối động cơ DC với bảng mạch thông qua hai cổng M1, M2; động cơ servo với bảng mạch thông qua các cổng đặc biệt. Nếu có điều kiện, GV gọi HS lên trình bày hoặc thao tác ngay trên lớp cách ghép nối động cơ với robot giáo dục., HS nhận biết được một số động cơ hay dùng cho robot giáo dục, tính năng chính của từng loại động cơ và biết cách ghép nối động cơ với bảng mạch điều khiển của robot,..., Thời gian hoạt động: 10 phút.
Hoạt động củng cố kiến thức
Vì robot cần 2 bánh xe tương ứng với 2 động cơ DC.
Vì 2 cổng kết nối động cơ servo cho phép chúng ta lắp ghép được một cánh tay robot đơn giản.
Hoạt động luyện tập
Vì bảng mạch điều khiển đóng vai trò tiếp nhận các dữ liệu, xử lí và điều khiển các cơ cấu chấp hành dựa trên kết quả xử lí.
Lắp sai, robot sẽ chuyển động ngược lại với các lệnh điều khiển do vị trí động cơ bị lắp ngược. Ví dụ: robot sẽ đi lùi nếu nhận được lệnh đi thẳng,... Hoạt động
Lắp sai, robot sẽ chuyển động ngược lại với các lệnh điều khiển do vị trí động cơ bị lắp ngược. Ví dụ: robot sẽ đi lùi nếu nhận được lệnh đi thẳng,...
Hoạt động vận dụng
Có ảnh hưởng. Công suất của động cơ DC sẽ giảm khi nguồn điện của pin giảm xuống thấp. Vì công suất là thông số cho biết lượng điện năng tiêu thụ trong một đơn vị thời gian, do đó nguồn điện của pin giảm thì lượng điện năng mà pin cung cấp trong một đơn vị thời gian cũng sẽ giảm tương ứng.
GV đặt câu hỏi và hướng dẫn HS tìm câu trả lời bằng cách gợi ý các liên kết trên Internet hoặc cho xem các hình ảnh minh hoạ.
Bài 3.. Cảm biến và phụ kiện dùng trong robot
I MỤC ĐÍCH, YÊU CẦU
1. KIẾN THỨC
Biết cấu tạo, nguyên tắc hoạt động và cách kết nối một số cảm biến thường dùng với bảng mạch điều khiển của robot.
Nhận biết được một số phụ kiện thường dùng trong robot và cách kết nối với mạch điều khiển.
2. NĂNG LỰC
Thông qua các hoạt động HS hình thành được năng lực phân tích và giải quyết vấn đề, kĩ năng phát triển tư duy logic, kĩ năng giao tiếp và trình bày vấn đề.
Ngoài ra HS còn có thể phát triển năng lực sáng tạo, năng lực và kĩ năng chia sẻ, năng lực ứng dụng kiến thức đã học vào giải quyết các vấn đề thực tế.
3. PHẨM CHẤT
Hình thành ý thức trách nhiệm, phẩm chất làm việc chăm chỉ, chuyên cần.
II CHUẨN BỊ
GV chuẩn bị một số hình ảnh kích thước lớn để có thể cho HS cả lớp quan sát được, ví dụ:
Hình ảnh các cảm biến dò đường và cảm biến siêu âm.
Hình ảnh các trường hợp cảm biến dò đường (2 mắt) nhận biết được khi dò đường.
GV nên mang theo bảng mạch G-Robot và một số cảm biến dò đường 2 mắt hoặc 4 mắt, cảm biến siêu âm để có thể cho HS quan sát cách kết nối các cảm biến này với robot giáo dục.
III GỢI Ý CÁC HOẠT ĐỘNG DẠY HỌC CHÍNH Hoạt động khởi động Mục đích: Hướng HS đến câu hỏi: Vì sao các robot đó lại có thể tự động tìm được đường đi và tự động tr
III GỢI Ý CÁC HOẠT ĐỘNG DẠY HỌC CHÍNH
Hoạt động khởi động
Mục đích: Hướng HS đến câu hỏi: Vì sao các robot đó lại có thể tự động tìm được đường đi và tự động tránh nhau, từ đó sẽ dẫn đến việc tìm hiểu các cảm biến và bộ phận quan trọng nhất không thể thiếu của mọi robot giáo dục.
GV đưa hình ảnh và câu hỏi yêu cầu HS trả lời. GV chốt lại ý chính của câu trả lời chính là bài học.
1. MỘT SỐ CẢM BIẾN THƯỜNG DÙNG
Hoạt động 1. Tìm hiểu về nguyên lí hoạt động cơ bản, cách kết nối với robot của cảm biến dò đường và cảm biến siêu âm
Mục tiêu, Tiến hành, Kết quả, Chú ý
HS biết được nguyên lí hoạt động của cảm biến dò đường, cảm biến siêu âm và biết cách robot vận dụng nguyên lí đó để tự động dò đường, nhận biết và tránh vật cản. HS biết cách ghép nối cảm biến dò đường và cảm biến siêu âm với robot giáo dục., GV chia nhóm, mỗi nhóm từ 3 đến 5 HS. Các nhóm tiến hành đọc và thảo luận theo SGK. Sau đó GV đưa ra các câu hỏi để HS trả lời theo mục đích và yêu cầu của hoạt động. GV thao tác cụ thể trên robot và các cảm biến hoặc trên hình ảnh để HS nắm được cách kết nối cảm biến dò đường và cảm biến siêu âm với các cổng giao tiếp trên bảng mạch điều khiển của từng loại robot giáo dục., Đánh giá theo câu trả lời đúng., Thời gian cho hoạt động: 10 phút.
Một số câu hỏi mà GV có thể đưa ra cho HS thảo luận và trả lời:
– Nguyên lí hoạt động chính của cảm biến dò đường là gì?
– Vì sao mỗi mắt phải dùng một cặp đầu thu/phát tín hiệu hồng ngoại?
– Vì sao khoảng cách giữa đầu thu/phát trên cảm biến lại rất sát nhau?
– Nguyên tắc thiết lập đường đi trên sa bàn cho robot dò đường là gì?
– Nêu 4 trường hợp nhận biết tín hiệu của cảm biến dò đường.
– Nêu một số trạng thái tín hiệu của cảm biến 2 mắt mà cảm biến 1 mắt không thể nhận biết được.
– “Sóng siêu âm” trong cảm biến siêu âm là sóng gì?
– Hãy trình bày nhanh cách tính khoảng cách của sóng âm thanh.
– Nêu tính năng hoạt động của một cảm biến siêu âm.
Hoạt động củng cố kiến thức Vì chỉ từ vị trí phía trước robot tự hành thì mới tính chính xác được khoảng cách đến vật cản phía trước. Ví dụ một vài ứng dụng của
Hoạt động củng cố kiến thức
Vì chỉ từ vị trí phía trước robot tự hành thì mới tính chính xác được khoảng cách đến vật cản phía trước.
Ví dụ một vài ứng dụng của cảm biến siêu âm:
– Nhận biết có người vào nhà.
– Nhận biết độ cao của trần nhà.
2. MỘT SỐ PHỤ KIỆN
Hoạt động 2. Tìm hiểu về cách robot đưa ra thông báo
Mục tiêu, Tiến hành, Kết quả, Chú ý
HS nhận biết được một số phụ kiện có tính năng đưa thông tin ra của robot., GV nhắc lại mô hình làm việc chính của robot giáo dục bao gồm việc bảng mạch điều khiển liên tục nhận tín hiệu đầu vào từ cảm biến, bảng mạch điều khiển xử lí dữ liệu và đưa tín hiệu ra các cơ cấu chấp hành như động cơ. GV yêu cầu HS đọc và nhận ra được các cơ cấu chấp hành đó như còi, đèn LED, màn hình, vi điều khiển từ xa., HS nhận biết được một số phụ kiện có tính năng đưa thông tin ra của robot., Thời gian cho hoạt động: 10 phút.
Hoạt động củng cố kiến thức
Các dữ liệu này sẽ được thể hiện trên các màn hình LCD.
Hoạt động luyện tập
B, C.
Còi và màn hình.
Hoạt động vận dụng
a) Có thể dùng vi điều khiển từ xa để điều khiển robot di chuyển.
b) Có thể kết hợp dùng thêm cảm biến ánh sáng, nhiệt độ để điều chỉnh đường đi.
HS tự tìm hiểu và trả lời tuỳ thuộc vào sự hiểu biết của mình.
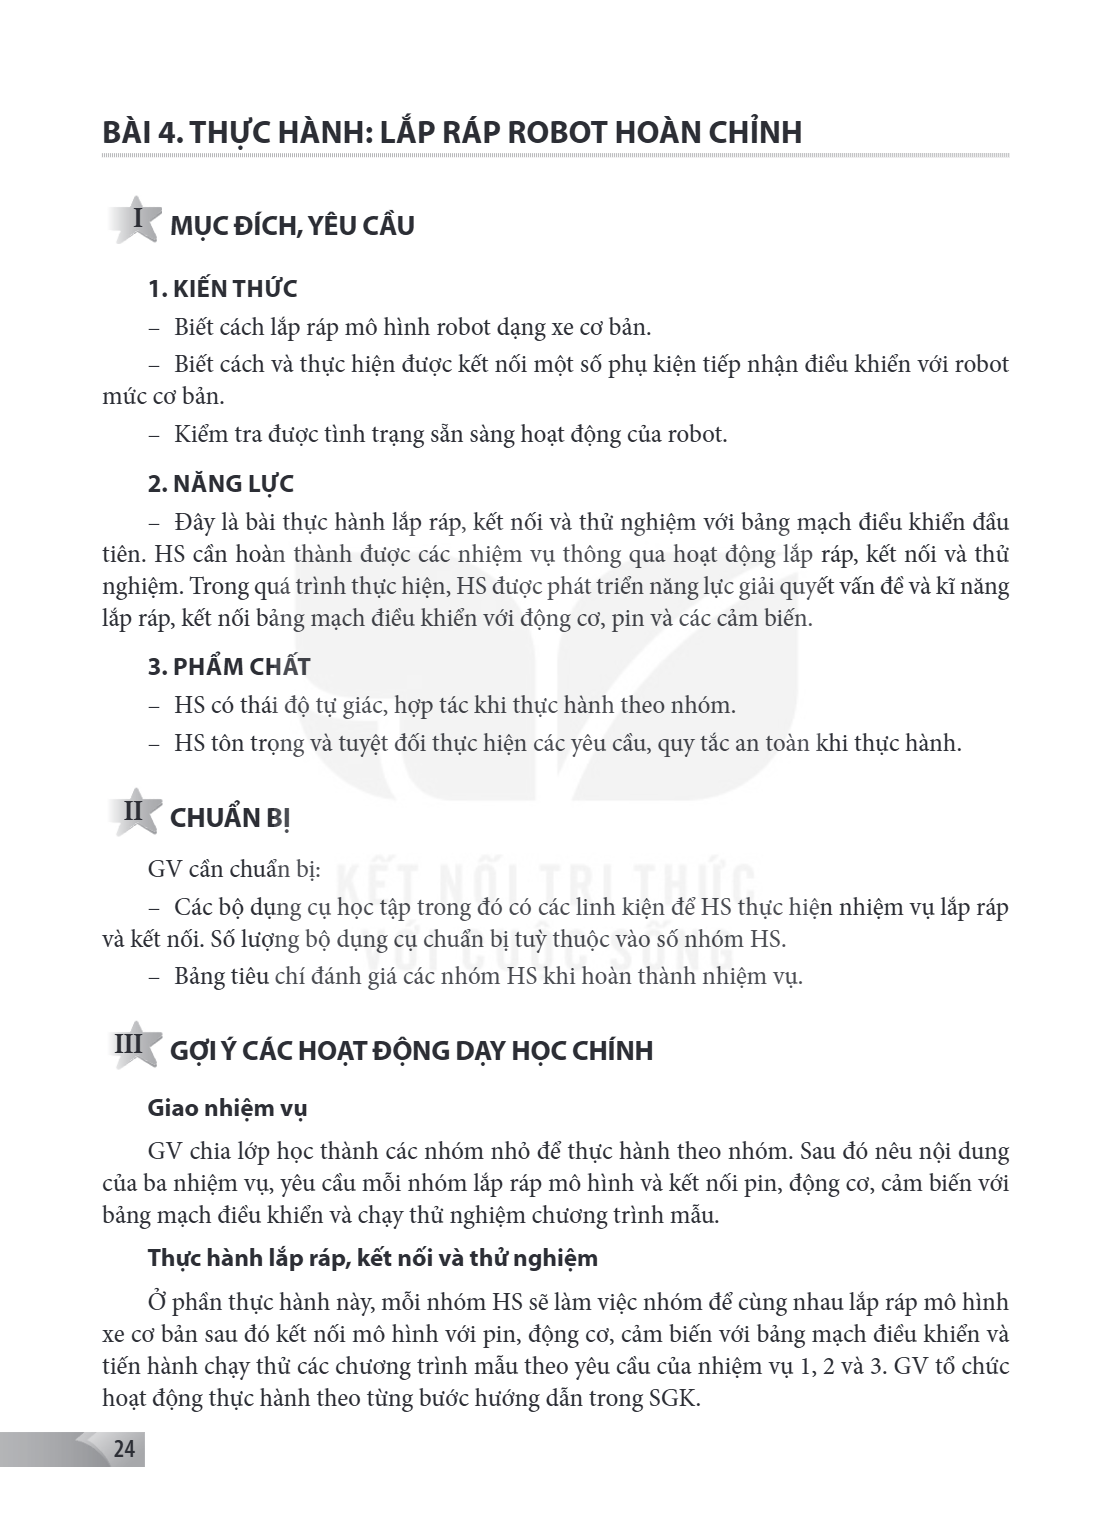
Thực hành: Lắp ráp robot hoàn chỉnh I MỤC ĐÍCH, YÊU CẦU 1. KIẾN THỨC – Biết cách lắp ráp mô hình robot dạng xe cơ bản. – Biết cách và thực hiện được kết nối một
Thực hành: Lắp ráp robot hoàn chỉnh
I MỤC ĐÍCH, YÊU CẦU
1. KIẾN THỨC
– Biết cách lắp ráp mô hình robot dạng xe cơ bản.
– Biết cách và thực hiện được kết nối một số phụ kiện tiếp nhận điều khiển với robot mức cơ bản.
– Kiểm tra được tình trạng sẵn sàng hoạt động của robot.
2. NĂNG LỰC
– Đây là bài thực hành lắp ráp, kết nối và thử nghiệm với bảng mạch điều khiển đầu tiên. HS cần hoàn thành được các nhiệm vụ thông qua hoạt động lắp ráp, kết nối và thử nghiệm. Trong quá trình thực hiện, HS được phát triển năng lực giải quyết vấn đề và kĩ năng lắp ráp, kết nối bảng mạch điều khiển với động cơ, pin và các cảm biến.
3. PHẨM CHẤT
– HS có thái độ tự giác, hợp tác khi thực hành theo nhóm.
– HS tôn trọng và tuyệt đối thực hiện các yêu cầu, quy tắc an toàn khi thực hành.
II CHUẨN BỊ
GV cần chuẩn bị:
– Các bộ dụng cụ học tập trong đó có các linh kiện để HS thực hiện nhiệm vụ lắp ráp và kết nối. Số lượng bộ dụng cụ chuẩn bị tuỳ thuộc vào số nhóm HS.
– Bảng tiêu chí đánh giá các nhóm HS khi hoàn thành nhiệm vụ.
III GỢI Ý CÁC HOẠT ĐỘNG DẠY HỌC CHÍNH
Giao nhiệm vụ
GV chia lớp học thành các nhóm nhỏ để thực hành theo nhóm. Sau đó nêu nội dung của ba nhiệm vụ, yêu cầu mỗi nhóm lắp ráp mô hình và kết nối pin, động cơ, cảm biến với bảng mạch điều khiển và chạy thử nghiệm chương trình mẫu.
Thực hành lắp ráp, kết nối và thử nghiệm
Ở phần thực hành này, mỗi nhóm HS sẽ làm việc nhóm để cùng nhau lắp ráp mô hình xe cơ bản sau đó kết nối mô hình với pin, động cơ, cảm biến với bảng mạch điều khiển và tiến hành chạy thử các chương trình mẫu theo yêu cầu của nhiệm vụ 1, 2 và 3. GV tổ chức hoạt động thực hành theo từng bước hướng dẫn trong SGK.
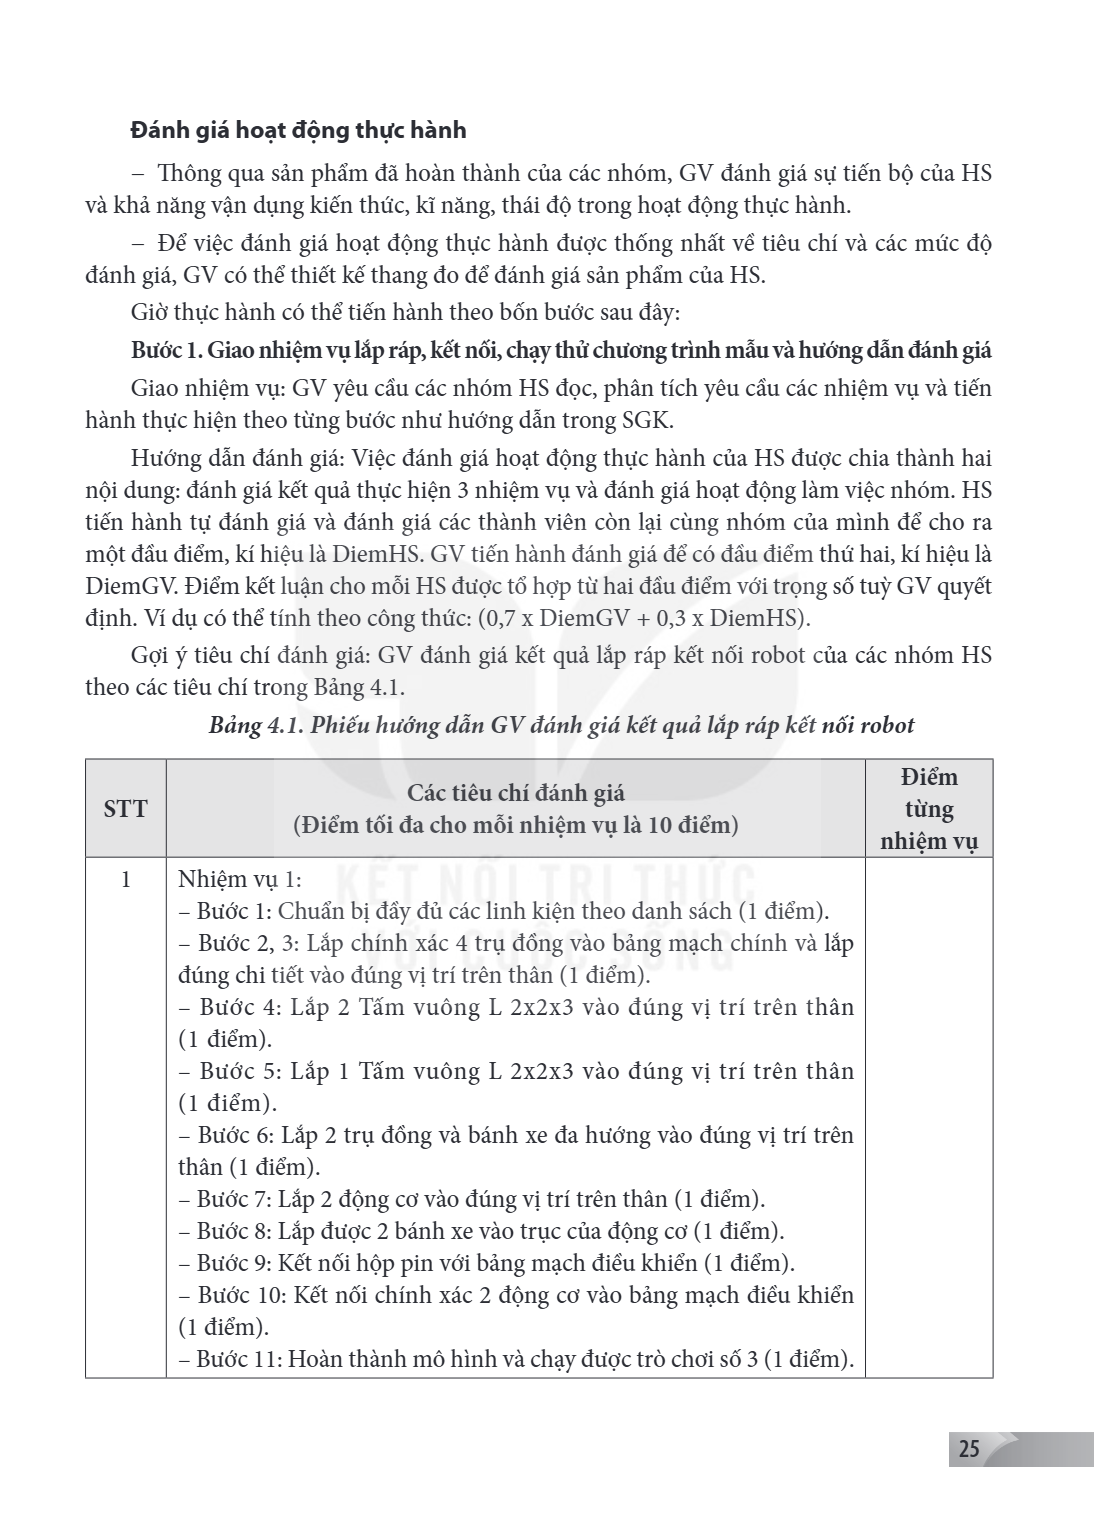
Đánh giá hoạt động thực hành – Thông qua sản phẩm đã hoàn thành của các nhóm, GV đánh giá sự tiến bộ của HS và khả năng vận dụng kiến thức, kĩ năng, thái độ tro
Đánh giá hoạt động thực hành
– Thông qua sản phẩm đã hoàn thành của các nhóm, GV đánh giá sự tiến bộ của HS và khả năng vận dụng kiến thức, kĩ năng, thái độ trong hoạt động thực hành.
– Để việc đánh giá hoạt động thực hành được thống nhất về tiêu chí và các mức độ đánh giá, GV có thể thiết kế thang đo để đánh giá sản phẩm của HS.
Giờ thực hành có thể tiến hành theo bốn bước sau đây:
Bước 1. Giao nhiệm vụ lắp ráp, kết nối, chạy thử chương trình mẫu và hướng dẫn đánh giá
Giao nhiệm vụ: GV yêu cầu các nhóm HS đọc, phân tích yêu cầu các nhiệm vụ và tiến hành thực hiện theo từng bước như hướng dẫn trong SGK.
Hướng dẫn đánh giá: Việc đánh giá hoạt động thực hành của HS được chia thành hai nội dung: đánh giá kết quả thực hiện 3 nhiệm vụ và đánh giá hoạt động làm việc nhóm. HS tiến hành tự đánh giá và đánh giá các thành viên còn lại cùng nhóm của mình để cho ra một đầu điểm, kí hiệu là DiemHS. GV tiến hành đánh giá để có đầu điểm thứ hai, kí hiệu là DiemGV. Điểm kết luận cho mỗi HS được tổ hợp từ hai đầu điểm với trọng số tuỳ GV quyết định. Ví dụ có thể tính theo công thức: $(0,7 \times \text{DiemGV} + 0,3 \times \text{DiemHS})$.
Gợi ý tiêu chí đánh giá: GV đánh giá kết quả lắp ráp kết nối robot của các nhóm HS theo các tiêu chí trong Bảng 4.1.
Bảng 4.1. Phiếu hướng dẫn GV đánh giá kết quả lắp ráp kết nối robot
STT, Các tiêu chí đánh giá (Điểm tối đa cho mỗi nhiệm vụ là 10 điểm), Điểm từng nhiệm vụ
1, Nhiệm vụ 1: – Bước 1: Chuẩn bị đầy đủ các linh kiện theo danh sách (1 điểm). – Bước 2, 3: Lắp chính xác 4 trụ đồng vào bảng mạch chính và lắp đúng chi tiết vào đúng vị trí trên thân (1 điểm). – Bước 4: Lắp 2 Tấm vuông L 2x2x3 vào đúng vị trí trên thân (1 điểm). – Bước 5: Lắp 1 Tấm vuông L 2x2x3 vào đúng vị trí trên thân (1 điểm). – Bước 6: Lắp 2 trụ đồng và bánh xe đa hướng vào đúng vị trí trên thân (1 điểm). – Bước 7: Lắp 2 động cơ vào đúng vị trí trên thân (1 điểm). – Bước 8: Lắp được 2 bánh xe vào trục của động cơ (1 điểm). – Bước 9: Kết nối hộp pin với bảng mạch điều khiển (1 điểm). – Bước 10: Kết nối chính xác 2 động cơ vào bảng mạch điều khiển (1 điểm). – Bước 11: Hoàn thành mô hình và chạy được trò chơi số 3 (1 điểm).
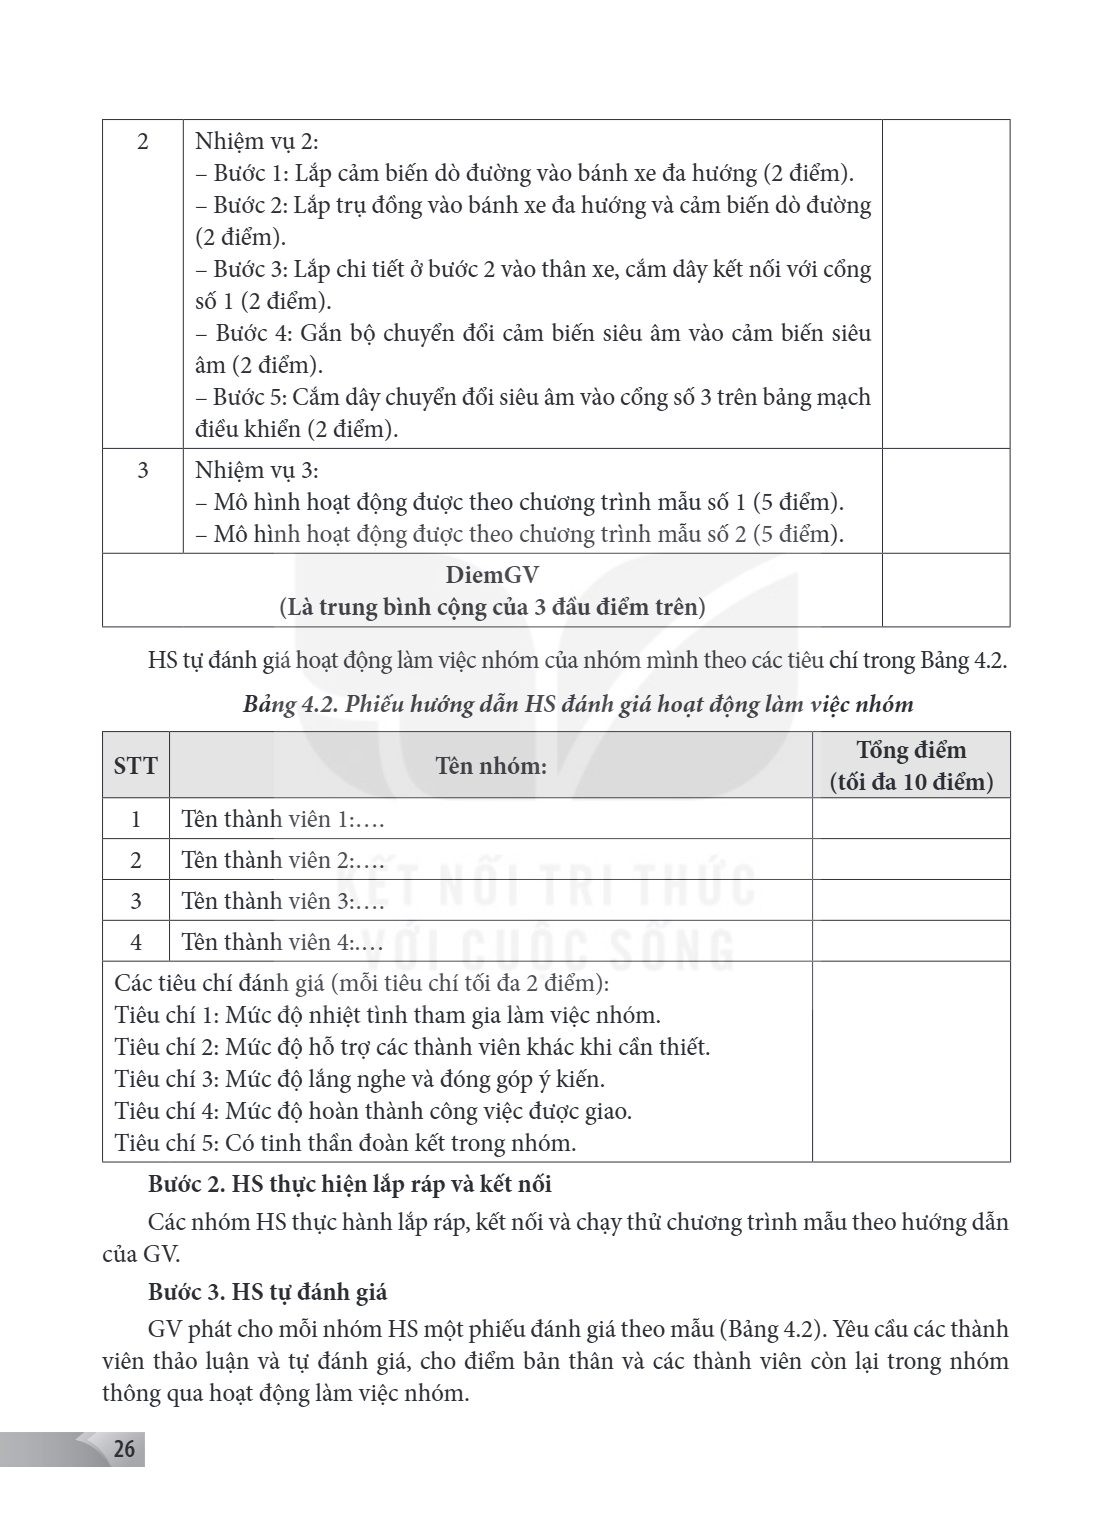
2, Nhiệm vụ 2: – Bước 1: Lắp cảm biến dò đường vào bánh xe đa hướng (2 điểm). – Bước 2: Lắp trụ đồng vào bánh xe đa hướng và cảm biến dò đường (2 điểm). – Bước
2, Nhiệm vụ 2: – Bước 1: Lắp cảm biến dò đường vào bánh xe đa hướng (2 điểm). – Bước 2: Lắp trụ đồng vào bánh xe đa hướng và cảm biến dò đường (2 điểm). – Bước 3: Lắp chi tiết ở bước 2 vào thân xe, cắm dây kết nối với cổng số 1 (2 điểm). – Bước 4: Gắn bộ chuyển đổi cảm biến siêu âm vào cảm biến siêu âm (2 điểm). – Bước 5: Cắm dây chuyển đổi siêu âm vào cổng số 3 trên bảng mạch điều khiển (2 điểm).
3, Nhiệm vụ 3: – Mô hình hoạt động được theo chương trình mẫu số 1 (5 điểm). – Mô hình hoạt động được theo chương trình mẫu số 2 (5 điểm).
DiemGV (Là trung bình cộng của 3 đầu điểm trên)
HS tự đánh giá hoạt động làm việc nhóm của nhóm mình theo các tiêu chí trong Bảng 4.2.
Bảng 4.2. Phiếu hướng dẫn HS đánh giá hoạt động làm việc nhóm
STT, Tên nhóm:, Tổng điểm (tối đa 10 điểm)
1, Tên thành viên 1:....
2, Tên thành viên 2:....
3, Tên thành viên 3:....
4, Tên thành viên 4:....
Các tiêu chí đánh giá (mỗi tiêu chí tối đa 2 điểm): Tiêu chí 1: Mức độ nhiệt tình tham gia làm việc nhóm. Tiêu chí 2: Mức độ hỗ trợ các thành viên khác khi cần thiết. Tiêu chí 3: Mức độ lắng nghe và đóng góp ý kiến. Tiêu chí 4: Mức độ hoàn thành công việc được giao. Tiêu chí 5: Có tinh thần đoàn kết trong nhóm.
Bước 2. HS thực hiện lắp ráp và kết nối
Các nhóm HS thực hành lắp ráp, kết nối và chạy thử chương trình mẫu theo hướng dẫn của GV.
Bước 3. HS tự đánh giá
GV phát cho mỗi nhóm HS một phiếu đánh giá theo mẫu (Bảng 4.2). Yêu cầu các thành viên thảo luận và tự đánh giá, cho điểm bản thân và các thành viên còn lại trong nhóm thông qua hoạt động làm việc nhóm.
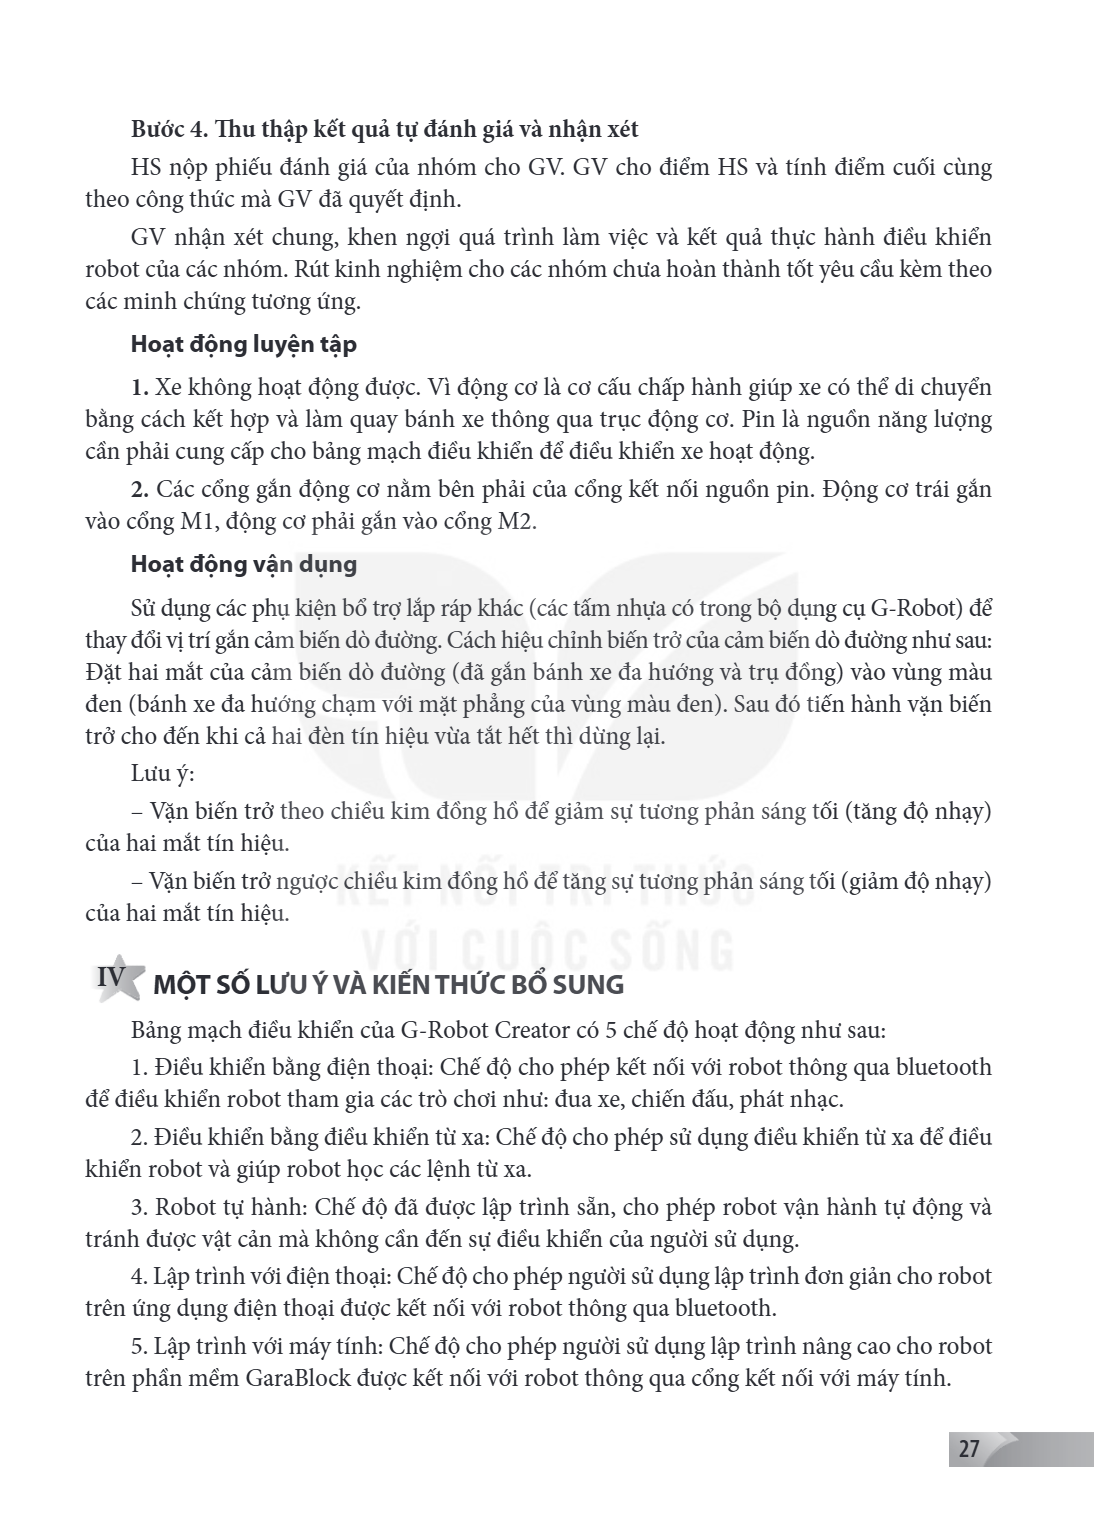
Bước 4. Thu thập kết quả tự đánh giá và nhận xét HS nộp phiếu đánh giá của nhóm cho GV. GV cho điểm HS và tính điểm cuối cùng theo công thức mà GV đã quyết định
Bước 4. Thu thập kết quả tự đánh giá và nhận xét
HS nộp phiếu đánh giá của nhóm cho GV. GV cho điểm HS và tính điểm cuối cùng theo công thức mà GV đã quyết định.
GV nhận xét chung, khen ngợi quá trình làm việc và kết quả thực hành điều khiển robot của các nhóm. Rút kinh nghiệm cho các nhóm chưa hoàn thành tốt yêu cầu kèm theo các minh chứng tương ứng.
Hoạt động luyện tập
1. Xe không hoạt động được. Vì động cơ là cơ cấu chấp hành giúp xe có thể di chuyển
bằng cách kết hợp và làm quay bánh xe thông qua trục động cơ. Pin là nguồn năng lượng cần phải cung cấp cho bảng mạch điều khiển để điều khiển xe hoạt động.
2. Các cổng gắn động cơ nằm bên phải của cổng kết nối nguồn pin. Động cơ trái gắn
vào cổng M1, động cơ phải gắn vào cổng M2.
Hoạt động vận dụng
Sử dụng các phụ kiện bổ trợ lắp ráp khác (các tấm nhựa có trong bộ dụng cụ G-Robot) để thay đổi vị trí gắn cảm biến dò đường. Cách hiệu chỉnh biến trở của cảm biến dò đường như sau: Đặt hai mắt của cảm biến dò đường (đã gắn bánh xe đa hướng và trụ đồng) vào vùng màu đen (bánh xe đa hướng chạm với mặt phẳng của vùng màu đen). Sau đó tiến hành vặn biến trở cho đến khi cả hai đèn tín hiệu vừa tắt hết thì dừng lại.
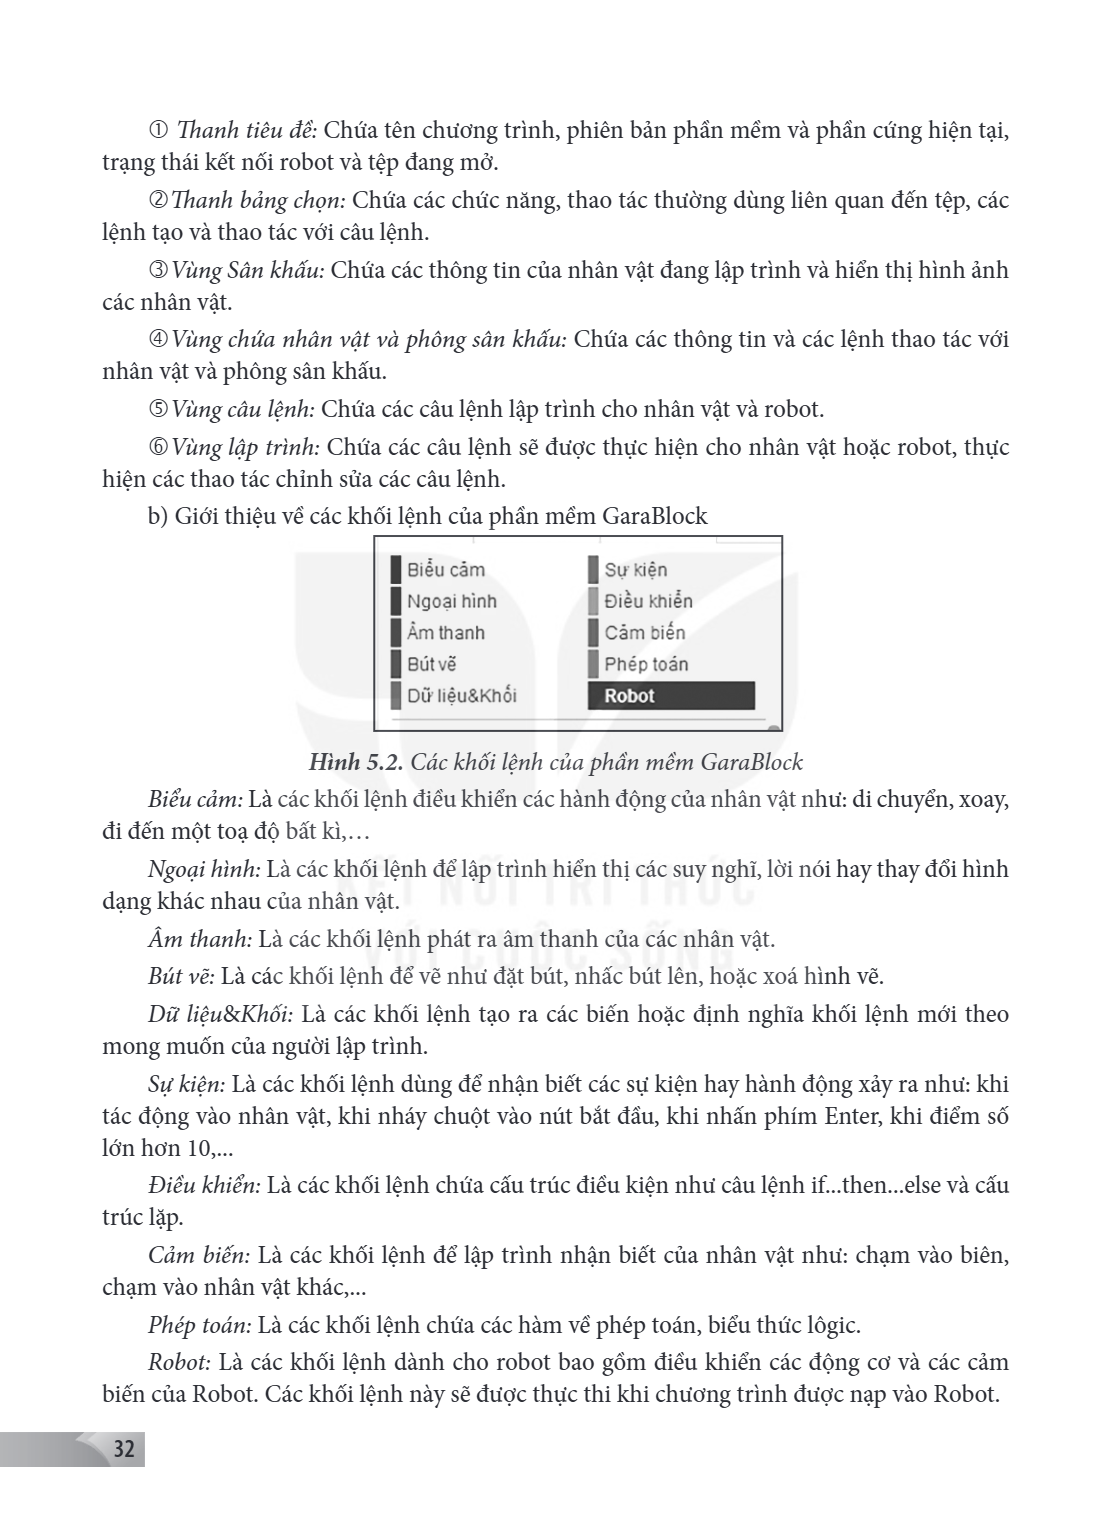
Lưu ý: - Vặn biến trở theo chiều kim đồng hồ để giảm sự tương phản sáng tối (tăng độ nhạy) của hai mắt tín hiệu.
Vặn biến trở ngược chiều kim đồng hồ để tăng sự tương phản sáng tối (giảm độ nhạy) của hai mắt tín hiệu.
IV MỘT SỐ LƯU Ý VÀ KIẾN THỨC BỔ SUNG
Bảng mạch điều khiển của G-Robot Creator có 5 chế độ hoạt động như sau:
Điều khiển bằng điện thoại: Chế độ cho phép kết nối với robot thông qua bluetooth để điều khiển robot tham gia các trò chơi như: đua xe, chiến đấu, phát nhạc.
Điều khiển bằng điều khiển từ xa: Chế độ cho phép sử dụng điều khiển từ xa để điều khiển robot và giúp robot học các lệnh từ xa.
Robot tự hành: Chế độ đã được lập trình sẵn, cho phép robot vận hành tự động và tránh được vật cản mà không cần đến sự điều khiển của người sử dụng.
Lập trình với điện thoại: Chế độ cho phép người sử dụng lập trình đơn giản cho robot trên ứng dụng điện thoại được kết nối với robot thông qua bluetooth.
Lập trình với máy tính: Chế độ cho phép người sử dụng lập trình nâng cao cho robot trên phần mềm GaraBlock được kết nối với robot thông qua cổng kết nối với máy tính.
CHUYÊN ĐỀ 2. KẾT NỐI ROBOT VỚI MÁY TÍNH Bài 5. Phần mềm lập trình điều khiển robot I MỤC ĐÍCH, YÊU CẦU 1. KIẾN THỨC – Biết vai trò của phần mềm lập trình điều k
CHUYÊN ĐỀ 2. KẾT NỐI ROBOT VỚI MÁY TÍNH
Bài 5. Phần mềm lập trình điều khiển robot
I MỤC ĐÍCH, YÊU CẦU
1. KIẾN THỨC
– Biết vai trò của phần mềm lập trình điều khiển robot.
– Biết quy trình kết nối robot với máy tính.
– Biết cách điều khiển robot bằng phần mềm thông qua wifi và bluetooth.
2. NĂNG LỰC
– Thông qua các hoạt động HS hình thành được năng lực phân tích và giải quyết vấn đề, kĩ năng phát triển tư duy logic, kĩ năng giao tiếp và trình bày vấn đề.
– Ngoài ra HS còn có thể phát triển năng lực sáng tạo, năng lực và kĩ năng chia sẻ, năng lực ứng dụng kiến thức đã học vào giải quyết các vấn đề thực tế.
3. PHẨM CHẤT
– Hình thành ý thức trách nhiệm, phẩm chất làm việc chăm chỉ, chuyên cần.
II CHUẨN BỊ
– GV chuẩn bị hình ảnh của một trong các phần mềm Garablock, Arduino IDE.
III GỢI Ý CÁC HOẠT ĐỘNG DẠY HỌC CHÍNH
Hoạt động khởi động
HS đọc đoạn văn bản để kết nối với kiến thức đã biết và để dẫn nhập vào bài học.
1. PHẦN MỀM LẬP TRÌNH ĐIỀU KHIỂN ROBOT
Hoạt động 1. Tìm hiểu phần mềm lập trình điều khiển robot
Hoạt động này dựa trên kiến thức và kinh nghiệm đã có của các em về các phần mềm để giúp các em nhận biết được ý nghĩa và vai trò của phần mềm lập trình điều khiển robot.
Với những lớp HS đã có điều kiện tiếp xúc nhiều hơn với các phần mềm, có thể chọn phương án triển khai khác cho hoạt động này. Tuỳ theo tình hình cụ thể của lớp học, GV có thể quyết định chọn thực hiện theo một trong các phương án sau:
Phương án 1 Mục tiêu, Tiến hành, Kết quả, Chú ý HS nắm được vai trò của các phần mềm thông dụng mà các em biết., Chia lớp thành các nhóm. Các nhóm thảo luận. Ch
Phương án 1
Mục tiêu, Tiến hành, Kết quả, Chú ý
HS nắm được vai trò của các phần mềm thông dụng mà các em biết., Chia lớp thành các nhóm. Các nhóm thảo luận. Chia sẻ câu trả lời., Đánh giá theo câu trả lời đúng., Thời gian cho hoạt động: 10 phút.
Phương án 2
Sử dụng đoạn hội thoại sau đây để thấy vai trò của phần mềm lập trình điều khiển robot.
An: Khoa à, cậu có biết cách để thiết kế chương trình điều khiển robot thực hiện công việc theo yêu cầu không? Mình có một số robot đã có sẵn chương trình điều khiển nhưng vẫn muốn nó làm các công việc khác.
Khoa: Robot có trang bị bộ vi xử lí và bộ nhớ. Nhiều loại cho phép chúng ta viết chương trình và lưu lên bộ nhớ của chúng.
An: Hay quá. Nhưng làm sao chúng ta có thể viết được chương trình và nạp vào bộ nhớ của robot nhỉ?
Khoa: Có thể dùng phần mềm lập trình điều khiển robot để viết các chương trình chúng ta mong muốn. Sau đó, sử dụng quy trình kết nối của phần mềm đó để kết nối robot với máy tính rồi nạp chương trình lên bộ nhớ robot.
An: Tớ hiểu rồi. Vậy là robot cũng như một máy tính, có RAM và có phần mềm lập trình điều khiển robot để người dùng có thể viết chương trình và nạp vào máy tính. Hay quá, tớ sẽ thử làm. Cảm ơn cậu.
Đoạn hội thoại trên cho thấy vai trò của phần mềm lập trình điều khiển robot giúp người sử dụng có thể thiết kế chương trình và nạp vào bộ nhớ của robot.
Hoạt động đọc
Mục tiêu của đoạn văn bản là giúp các em phân biệt được các loại phần mềm lập trình điều khiển robot, để các em có thể biết “Phần mềm lập trình điều khiển robot giúp tạo ra chương trình điều khiển và nạp chúng vào bộ nhớ của robot”.
Để đạt được mục tiêu này, GV có thể chủ động đặt câu hỏi để định hướng tìm hiểu cho HS như: Hãy kể tên một số phần mềm lập trình điều khiển robot mà em biết.
2. NẠP VÀ CHẠY CHƯƠNG TRÌNH ĐIỀU KHIỂN ROBOT
Hoạt động 2. Tìm hiểu trình tự các bước nạp và chạy chương trình điều khiển robot
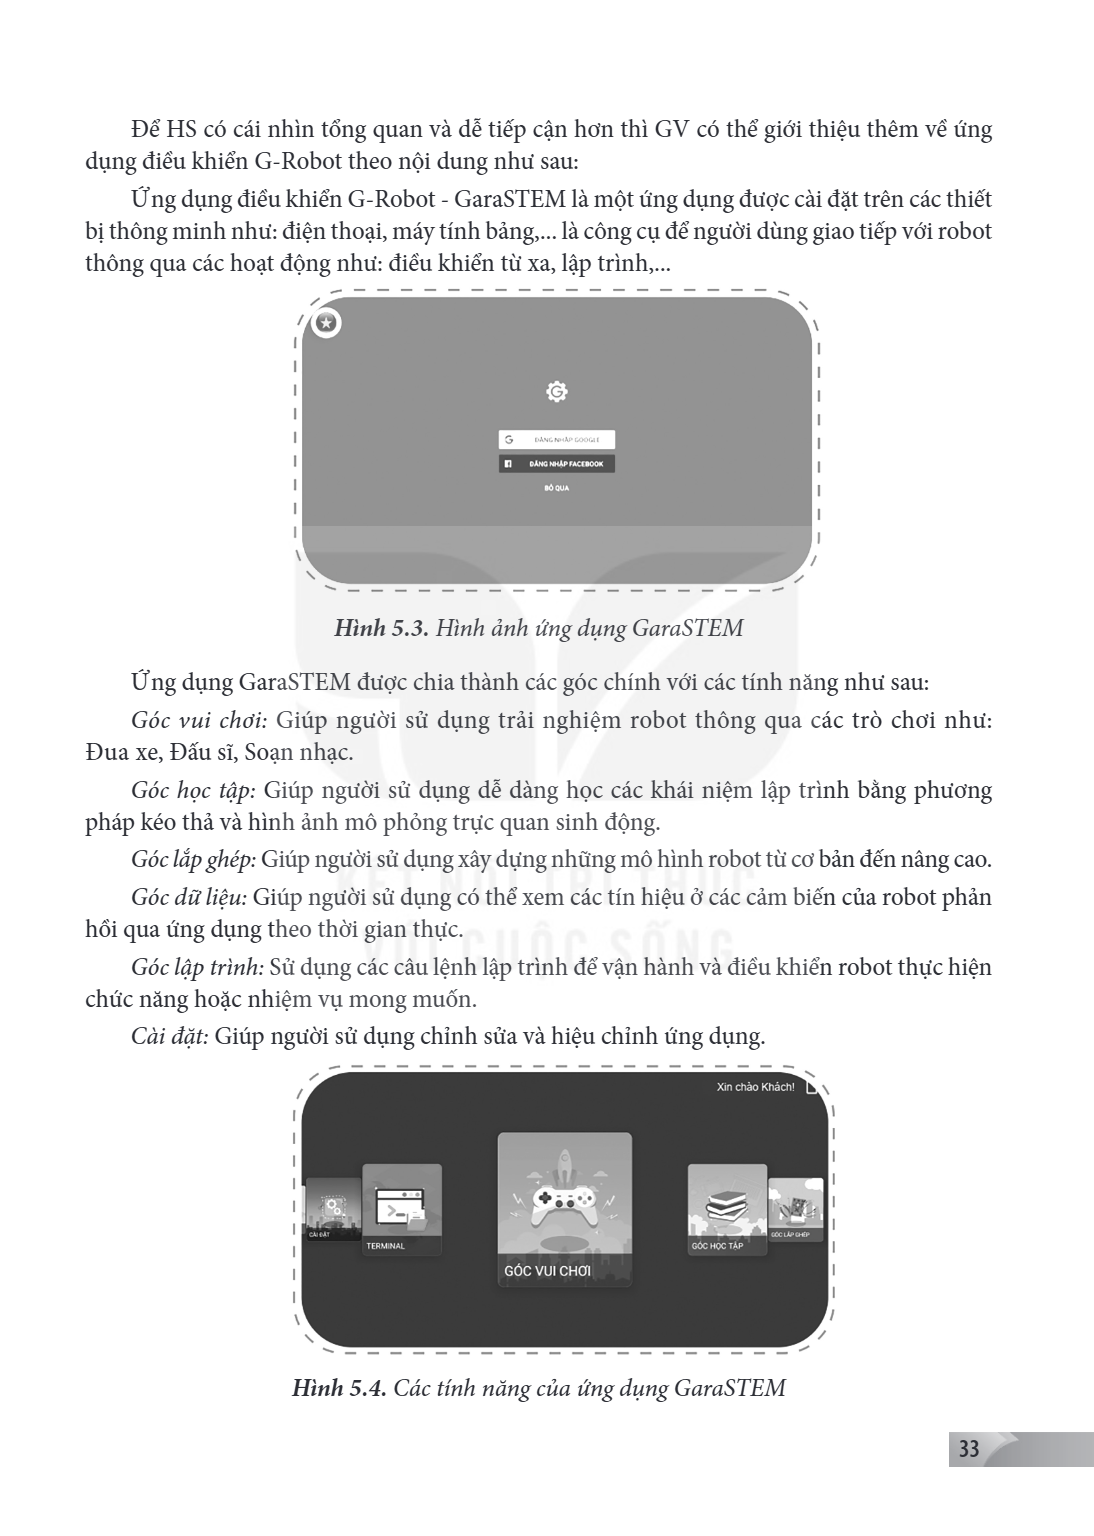
Hoạt động này sẽ giới thiệu cho HS biết: Để robot có thể vận hành và thực hiện các nhiệm vụ thì cần viết chương trình và thực hiện nạp chương trình vào bộ nhớ của robot.
GV trình bày lần lượt nội dung của 2 bước để đạt được mục tiêu giúp HS biết quy trình kết nối robot với máy tính. Bên cạnh đó là hình ảnh minh hoạ bổ trợ cho các kiến thức lí thuyết.
Mục tiêu, Tiến hành, Kết quả, Chú ý HS nêu được quy trình nạp chương trình vào bộ nhớ robot và chạy chương trình điều khiển robot., Chia lớp thành các nhóm. Các
Mục tiêu, Tiến hành, Kết quả, Chú ý
HS nêu được quy trình nạp chương trình vào bộ nhớ robot và chạy chương trình điều khiển robot., Chia lớp thành các nhóm. Các nhóm thảo luận. Chia sẻ câu trả lời., Đánh giá theo câu trả lời đúng., Thời gian cho hoạt động: 10 phút.
GV có thể đặt các câu hỏi sau cho HS:
Em hãy nêu quy trình nạp chương trình vào bộ nhớ robot.
Gợi ý đáp án: Ở câu hỏi này, HS chỉ cần nêu được tên và thứ tự đúng của 2 bước nạp chương trình vào bộ nhớ robot, đó là:
– Bước 1: Kết nối robot với máy tính.
– Bước 2: Thực hiện thao tác nạp chương trình vào bộ nhớ robot.
Kể tên các thiết bị kết nối với nhau qua hình thức có dây và không dây mà em biết.
Gợi ý đáp án:
– Kết nối có dây: Chuột, bàn phím kết nối với máy tính; tai nghe kết nối với điện thoại; điện thoại kết nối với máy tính thông qua dây cáp USB,...
– Kết nối không dây: Chuột, bàn phím kết nối với máy tính thông qua bluetooth; tai nghe không dây kết nối với điện thoại thông qua bluetooth, điều khiển từ xa điều khiển ti vi thông qua sóng hồng ngoại,...
Khi đang nạp chương trình mà đột ngột ngắt kết nối robot với máy tính có thể gây ra những lỗi gì?
Gợi ý đáp án: Khi đang nạp chương trình mà đột ngột ngắt kết nối robot với máy tính có thể gây ra những sự cố sau:
– Chương trình vừa được nạp sẽ không được lưu trên bộ nhớ robot.
– Robot không thực hiện được chương trình vừa được nạp.
Hoạt động củng cố kiến thức
Cần kết nối lại robot với phần mềm và thực hiện lại các bước nạp chương trình.
Hoạt động ghi nhớ kiến thức
GV nhắc lại để nhấn mạnh cho HS biết:
– Sau khi viết xong chương trình cho robot trên máy tính, cần thực hiện việc kết nối robot với máy tính và sử dụng phần mềm lập trình điều khiển để nạp chương trình đã viết vào bộ nhớ của robot.
– Để chạy chương trình điều khiển đã được nạp trong bộ nhớ, cần ngắt kết nối robot với máy tính, bật công tắc nguồn cho robot hoạt động theo chương trình đã nạp.
3. KẾT NỐI ĐIỀU KHIỂN ROBOT QUA WIFI VÀ BLUETOOTH Hoạt động đọc Hoạt động này sẽ giới thiệu cho HS biết: Bên cạnh việc lập trình robot từ phần mềm máy tính thôn
3. KẾT NỐI ĐIỀU KHIỂN ROBOT QUA WIFI VÀ BLUETOOTH
Hoạt động đọc
Hoạt động này sẽ giới thiệu cho HS biết: Bên cạnh việc lập trình robot từ phần mềm máy tính thông qua kết nối có dây thì chúng ta còn có thể nạp chương trình thông qua kết nối không dây như wifi và bluetooth.
Ngoài việc nắm được quy trình các bước nạp chương trình lên bộ nhớ robot thông qua wifi hoặc bluetooth, để đạt được mục tiêu của hoạt động này GV có thể yêu cầu HS trả lời các câu hỏi sau:
Kể tên các thiết bị có thể điều khiển qua bluetooth hoặc wifi mà em biết. Kể tên các robot mà em biết có thể lập trình và nạp chương trình thông qua bluetooth. HS cần nhớ: Có thể điều khiển robot giáo dục bằng kết nối không dây (wifi và bluetooth).
Hoạt động luyện tập
Có.
Hoạt động vận dụng
Sự khác biệt lớn nhất là cần phải kết nối và nạp chương trình lập trình hoàn thiện cho robot để điều khiển robot hoạt động.
IV MỘT SỐ LƯU Ý VÀ KIẾN THỨC BỔ SUNG
Kiến thức bổ sung
Để HS có cái nhìn tổng quan và dễ tiếp cận hơn thì GV có thể giới thiệu thêm về phần mềm GaraBlock theo nội dung như sau:
GaraBlock là một phần mềm lập trình điều khiển robot được cài đặt trên máy tính. GaraBlock được thiết kế dựa trên nền tảng kéo thả Scratch, giúp chúng ta dễ dàng thao tác và làm quen với các câu lệnh lập trình cho robot.
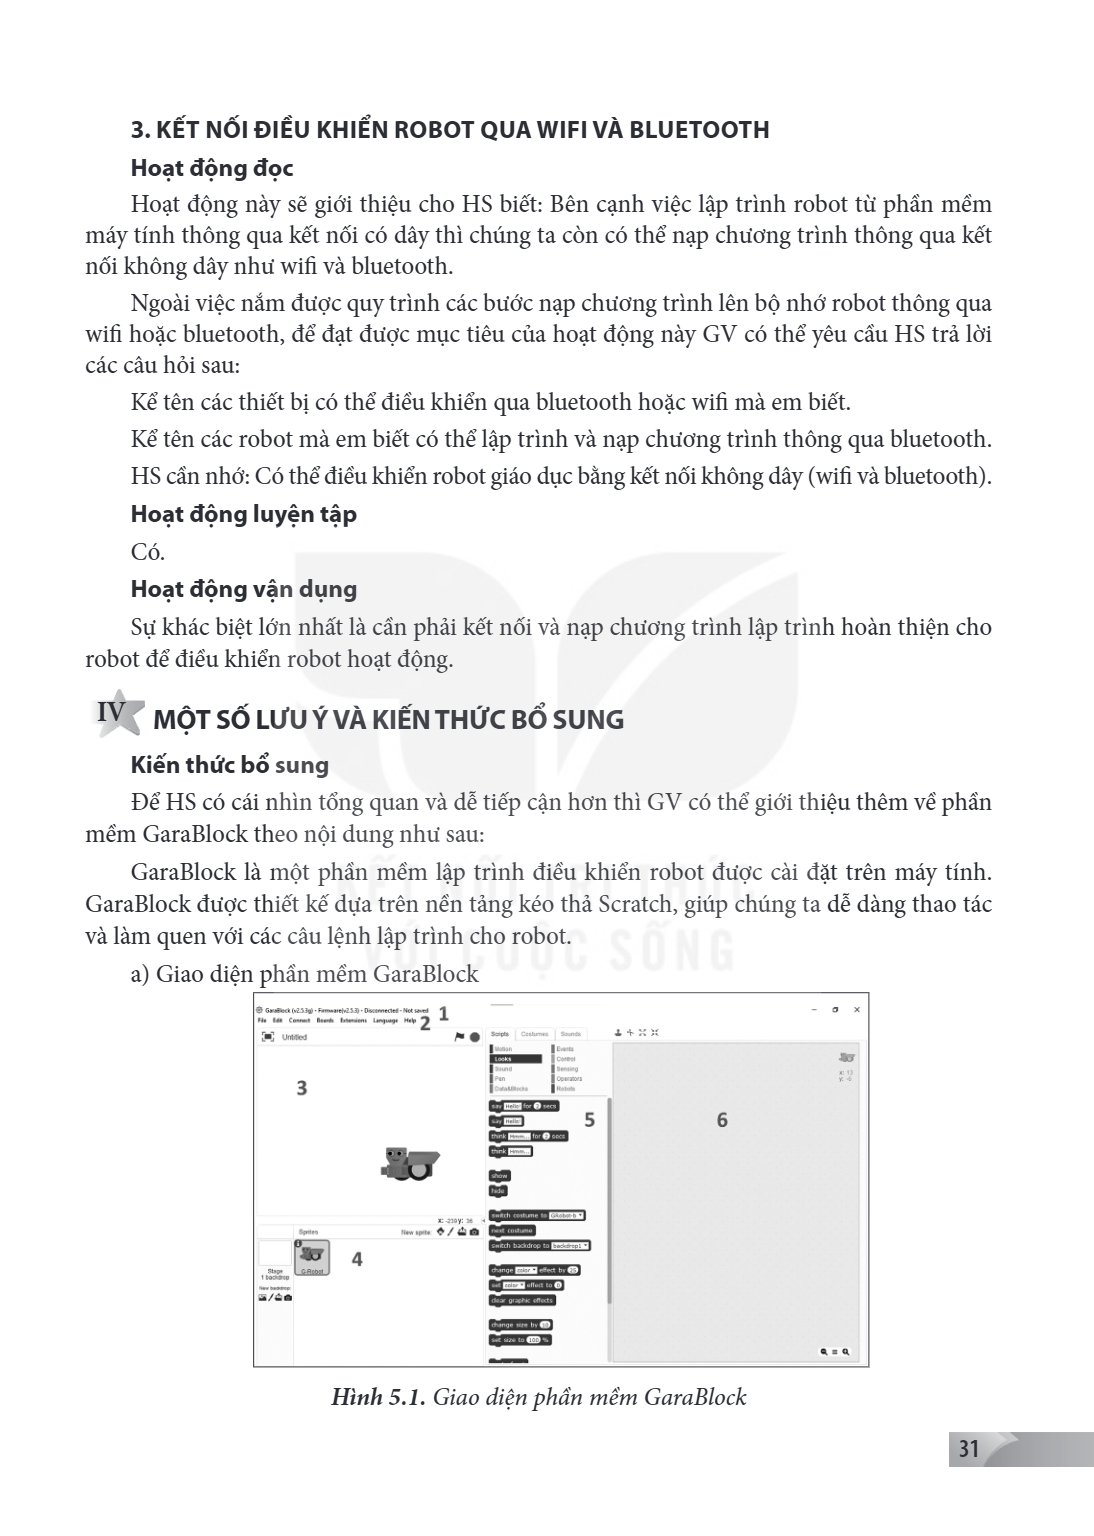
a) Giao diện phần mềm GaraBlock
Hình 5.1. Giao diện phần mềm GaraBlock
 Thanh tiêu đề: Chứa tên chương trình, phiên bản phần mềm và phần cứng hiện tại, trạng thái kết nối robot và tệp đang mở. Thanh bảng chọn: Chứa các chức năng,
 Thanh tiêu đề: Chứa tên chương trình, phiên bản phần mềm và phần cứng hiện tại,
trạng thái kết nối robot và tệp đang mở.
Thanh bảng chọn: Chứa các chức năng, thao tác thường dùng liên quan đến tệp, các
lệnh tạo và thao tác với câu lệnh.
Vùng Sân khấu: Chứa các thông tin của nhân vật đang lập trình và hiển thị hình ảnh
các nhân vật.
Vùng chứa nhân vật và phông sân khấu: Chứa các thông tin và các lệnh thao tác với
nhân vật và phông sân khấu.
Vùng câu lệnh: Chứa các câu lệnh lập trình cho nhân vật và robot. Vùng lập trình: Chứa các câu lệnh sẽ được thực hiện cho nhân vật hoặc robot, thực
hiện các thao tác chỉnh sửa các câu lệnh.
b) Giới thiệu về các khối lệnh của phần mềm GaraBlock
Hình 5.2. Các khối lệnh của phần mềm GaraBlock
Biểu cảm: Là các khối lệnh điều khiển các hành động của nhân vật như: di chuyển, xoay, đi đến một toạ độ bất kì,…
Ngoại hình: Là các khối lệnh để lập trình hiển thị các suy nghĩ, lời nói hay thay đổi hình dạng khác nhau của nhân vật.
Âm thanh: Là các khối lệnh phát ra âm thanh của các nhân vật. Bút vẽ: Là các khối lệnh để vẽ như đặt bút, nhấc bút lên, hoặc xoá hình vẽ. Dữ liệu&Khối: Là các khối lệnh tạo ra các biến hoặc định nghĩa khối lệnh mới theo mong muốn của người lập trình.
Sự kiện: Là các khối lệnh dùng để nhận biết các sự kiện hay hành động xảy ra như: khi tác động vào nhân vật, khi nháy chuột vào nút bắt đầu, khi nhấn phím Enter, khi điểm số lớn hơn 10,...
Điều khiển: Là các khối lệnh chứa cấu trúc điều kiện như câu lệnh if...then...else và cấu trúc lặp.
Cảm biến: Là các khối lệnh để lập trình nhận biết của nhân vật như: chạm vào biên, chạm vào nhân vật khác,...
Phép toán: Là các khối lệnh chứa các hàm về phép toán, biểu thức lôgic. Robot: Là các khối lệnh dành cho robot bao gồm điều khiển các động cơ và các cảm biến của Robot. Các khối lệnh này sẽ được thực thi khi chương trình được nạp vào Robot.
Để HS có cái nhìn tổng quan và dễ tiếp cận hơn thì GV có thể giới thiệu thêm về ứng dụng điều khiển G-Robot theo nội dung như sau: Ứng dụng điều khiển G-Robot -
Để HS có cái nhìn tổng quan và dễ tiếp cận hơn thì GV có thể giới thiệu thêm về ứng dụng điều khiển G-Robot theo nội dung như sau:
Ứng dụng điều khiển G-Robot - GaraSTEM là một ứng dụng được cài đặt trên các thiết bị thông minh như: điện thoại, máy tính bảng,... là công cụ để người dùng giao tiếp với robot thông qua các hoạt động như: điều khiển từ xa, lập trình,...
Hình 5.3. Hình ảnh ứng dụng GaraSTEM
Ứng dụng GaraSTEM được chia thành các góc chính với các tính năng như sau: Góc vui chơi: Giúp người sử dụng trải nghiệm robot thông qua các trò chơi như: Đua xe, Đấu sĩ, Soạn nhạc.
Góc học tập: Giúp người sử dụng dễ dàng học các khái niệm lập trình bằng phương pháp kéo thả và hình ảnh mô phỏng trực quan sinh động.
Góc lắp ghép: Giúp người sử dụng xây dựng những mô hình robot từ cơ bản đến nâng cao. Góc dữ liệu: Giúp người sử dụng có thể xem các tín hiệu ở các cảm biến của robot phản hồi qua ứng dụng theo thời gian thực.
Góc lập trình: Sử dụng các câu lệnh lập trình để vận hành và điều khiển robot thực hiện chức năng hoặc nhiệm vụ mong muốn.
Cài đặt: Giúp người sử dụng chỉnh sửa và hiệu chỉnh ứng dụng.
Hình 5.4. Các tính năng của ứng dụng GaraSTEM
Bài 6. Chương trình điều khiển robot I MỤC ĐÍCH, YÊU CẦU 1. KIẾN THỨC – Biết cách thiết lập và kiểm tra chương trình điều khiển robot. – Biết cấu trúc chung của
Bài 6. Chương trình điều khiển robot
I MỤC ĐÍCH, YÊU CẦU
1. KIẾN THỨC
– Biết cách thiết lập và kiểm tra chương trình điều khiển robot.
– Biết cấu trúc chung của một chương trình điều khiển robot.
2. NĂNG LỰC
– Thông qua các hoạt động HS hình thành được năng lực phân tích và giải quyết vấn đề, kĩ năng phát triển tư duy logic, kĩ năng giao tiếp và trình bày vấn đề.
– Ngoài ra HS còn có thể phát triển năng lực sáng tạo, năng lực và kĩ năng chia sẻ, năng lực ứng dụng kiến thức đã học vào giải quyết các vấn đề thực tế.
3. PHẨM CHẤT
– Hình thành ý thức trách nhiệm, phẩm chất làm việc chăm chỉ, chuyên cần.
II CHUẨN BỊ
GV cần chuẩn bị cho bài học này như sau:
– Máy tính GV cần cài phần mềm GaraBlock.
– Nếu có thể GV mang theo bảng mạch G-Robot để thực hành ngay trên lớp với GaraBlock.
– Nếu có điều kiện GV có thể mang theo một robot giáo dục cụ thể cùng phần mềm lập trình điều khiển kèm theo đã cài sẵn trong máy tính để có thể trình diễn một chương trình lập trình hoàn chỉnh điều khiển robot này.
III GỢI Ý CÁC HOẠT ĐỘNG DẠY HỌC CHÍNH
Hoạt động khởi động
– Đoạn văn bản có chứa các câu hỏi với mục đích gợi mở cho HS biết muốn điều khiển được robot hoạt động chúng ta cần viết chương trình.
1. THIẾT LẬP CHƯƠNG TRÌNH ĐIỀU KHIỂN ROBOT
Hoạt động 1. Cách thiết lập chương trình điều khiển robot
Mục tiêu, Tiến hành, Kết quả, Chú ý
Thông qua một ví dụ cụ thể HS sẽ hiểu cách tạo một chương trình điều khiển robot, cụ thể là điều khiển bảng mạch điều khiển G-Robot., GV thực hiện và giải thích cho HS hiểu từng lệnh của chương trình ví dụ., HS đọc và hiểu được cách tạo một chương trình cụ thể., Thời gian cho hoạt động: 10 phút.
Ở hoạt động này GV có thể nhắc lại lí thuyết hoặc đặt câu hỏi cho HS về tổng quan giao diện của phần mềm GaraBlock đã được đề cập ở Bài 5 SGK để HS nắm vững nội
Ở hoạt động này GV có thể nhắc lại lí thuyết hoặc đặt câu hỏi cho HS về tổng quan giao diện của phần mềm GaraBlock đã được đề cập ở Bài 5 SGK để HS nắm vững nội dung và dễ dàng tiếp cận kiến thức hơn.
Hoạt động củng cố kiến thức
Chương trình sẽ thực hiện lần lượt 5 câu lệnh theo thứ tự từ trên xuống trong một lần duy nhất.
Các câu lệnh cần được thực hiện liên tục cho đến khi ngắt kết nối robot với nguồn pin nên phải đưa vào vòng lặp vô tận.
2. CẤU TRÚC CHƯƠNG TRÌNH ĐIỀU KHIỂN ROBOT
Hoạt động 2. Tìm hiểu cấu trúc chương trình điều khiển robot
Mục tiêu, Tiến hành, Kết quả, Chú ý
HS biết và hiểu được cấu trúc của các chương trình điều khiển robot nói chung., GV giải thích cho HS hiểu cấu trúc chung của tất cả các chương trình điều khiển robot giáo dục là có hai phần: phần thực hiện 1 lần (khi bắt đầu chương trình) và phần lặp vĩnh viễn sẽ gồm các lệnh đợi nhận tín hiệu từ bên ngoài., HS đọc và hiểu được cách tạo một chương trình cụ thể., Thời gian cho hoạt động: 10 phút.
Hoạt động củng cố kiến thức
Không.
3. LẬP TRÌNH ĐIỀU KHIỂN ROBOT
Hoạt động 3. Tìm hiểu mô hình mã giả chương trình điều khiển robot
Mục tiêu, Tiến hành, Kết quả, Chú ý
HS biết cách dùng hệ thống mã giả (pseudocode) để biểu diễn các chương trình điều khiển robot giáo dục., GV giải thích cho HS hiểu hệ thống mã giả có thể hiểu đơn giản là các câu lệnh điều khiển chính của một ngôn ngữ lập trình bậc cao mà HS nếu biết lập trình thì có thể hiểu dễ dàng. GV có thể so sánh các lệnh mã giả này với một ngôn ngữ bậc cao, ví dụ Python., HS đọc và hiểu được cách tạo một chương trình cụ thể., Thời gian cho hoạt động: 10 phút.
Hoạt động củng cố kiến thức
Vì sau lệnh lặp vô tận sẽ không có lệnh nào có thể thực hiện được nữa.
Chương trình có thể viết dưới dạng pseudocode như sau:
Khởi động chương trình forever Đi thẳng (100) Đợi 1 giây Xoay trái (100) Đợi 0.5 giây Hoạt động luyện tập Nếu thấy chương trình chạy chưa chính xác cần mở lại c
Khởi động chương trình
forever
Đi thẳng (100)
Đợi 1 giây
Xoay trái (100)
Đợi 0.5 giây
Hoạt động luyện tập
Nếu thấy chương trình chạy chưa chính xác cần mở lại chương trình, dò lỗi, sửa lại chương trình và nạp lại vào robot để chạy thử tiếp.
Robot nhận tín hiệu từ bên ngoài thông qua các lệnh nhận tín hiệu cảm biến đặt trong nhóm lệnh lặp vô tận của chương trình.
Hoạt động vận dụng
Chương trình có thể viết dưới dạng pseudocode như sau:
Khởi động chương trình
repeat 3
Bật còi
Đợi 1 giây
Tắt còi
forever
Đi thẳng (100)
Đợi 1 giây
Đi lùi (100)
Đợi 2 giây
Bài 7. THỰC HÀNH: CÀI ĐẶT VÀ KẾT NỐI ROBOT
I MỤC ĐÍCH, YÊU CẦU
1. KIẾN THỨC
Cài đặt và kiểm tra được phần mềm điều khiển robot.
Thực hành được một số thao tác trên phần mềm lập trình điều khiển robot.
2. NĂNG LỰC HS cần cố gắng cài đặt thành công phần mềm điều khiển robot giáo dục vào máy tính, qua đó phát triển được năng lực giải quyết vấn đề. 3. PHẨM CHẤT H
2. NĂNG LỰC
HS cần cố gắng cài đặt thành công phần mềm điều khiển robot giáo dục vào máy tính, qua đó phát triển được năng lực giải quyết vấn đề.
3. PHẨM CHẤT
HS có thái độ tự giác, hợp tác khi thảo luận nội dung bài học. - HS trung thực hoàn thành đầy đủ các bài tập. - HS tôn trọng các yêu cầu, quy tắc an toàn khi thực hành trong phòng máy.
II CHUẨN BỊ
GV cần chuẩn bị cho bài học này như sau: - Phần mềm lập trình robot giáo dục được cập nhật và download về từ website của nhà
sản xuất. Dưới đây là đường dẫn download phần mềm GaraBlock từ trang website của nhà sản xuất robot giáo dục GaraSTEM: https://garastem.com/download. (Lưu ý: các đường dẫn có thể thay đổi theo thời gian, GV có thể tìm kiếm trên Internet trong trường hợp đường dẫn bị thay đổi). Hướng dẫn trong bài này sử dụng các bước minh hoạ của phần mềm GaraBlock để thực hiện các nhiệm vụ.
Phần mềm được cài đặt hoàn chỉnh và kết nối được với bảng mạch điều khiển của robot ở máy của GV.
III GỢI Ý CÁC HOẠT ĐỘNG DẠY HỌC CHÍNH
Giao nhiệm vụ
GV nêu nội dung của ba nhiệm vụ cho HS. Yêu cầu mỗi em thực hiện lần lượt các nhiệm vụ 1, 2, 3.
Thực hành cài đặt và làm việc với phần mềm lập trình điều khiển robot
Ở phần thực hành này, mỗi HS sẽ làm việc để thực hiện lần lượt các nhiệm vụ 1, 2, 3. GV tổ chức hoạt động thực hành theo từng bước hướng dẫn trong SGK.
Đánh giá hoạt động thực hành
GV thông qua quan sát các sản phẩm hoàn thiện của mỗi HS để đánh giá sự tiến bộ của HS và khả năng vận dụng kiến thức, kĩ năng, thái độ vào trong hoạt động thực hành.
Để việc đánh giá hoạt động thực hành được thống nhất về tiêu chí và các mức độ đánh giá, GV có thể thiết kế thang đo để đánh giá sản phẩm của HS.
Giờ thực hành có thể tiến hành theo 4 bước sau đây:
Bước 1. Giao nhiệm vụ cài đặt, thực hành với phần mềm lập trình điều khiển robot và hướng dẫn đánh giá
Giao nhiệm vụ: GV yêu cầu HS đọc, phân tích yêu cầu của các nhiệm vụ và tiến hành lập trình theo từng bước như hướng dẫn trong SGK. Nhiệm vụ 1: Cài đặt thành cô
Giao nhiệm vụ: GV yêu cầu HS đọc, phân tích yêu cầu của các nhiệm vụ và tiến hành lập trình theo từng bước như hướng dẫn trong SGK.
Nhiệm vụ 1: Cài đặt thành công phần mềm điều khiển robot vào máy. Kết nối thành công robot với phần mềm vừa cài đặt trong máy.
Nhiệm vụ 2: Kéo thả một câu lệnh lập trình cơ bản và lưu vào máy dưới dạng tệp theo quy ước: Tên tệp “Lập trình scratch_Nhiệm vụ 2”.
Nhiệm vụ 3: Mở thành công tệp vừa lưu trên máy tính.
Hướng dẫn đánh giá: Việc đánh giá hoạt động thực hành của HS được chia thành hai nội dung: đánh giá kết quả thực hành và đánh giá thái độ làm việc trong quá trình thực hành. HS tiến hành tự đánh giá và đánh giá các thành viên còn lại cùng nhóm của mình để cho ra một đầu điểm, kí hiệu là DiemHS. GV tiến hành đánh giá để có đầu điểm thứ hai, kí hiệu là DiemGV. Điểm kết luận cho mỗi HS được tổ hợp từ hai đầu điểm với trọng số tuỳ GV quyết định. Ví dụ có thể tính theo công thức: $(0,7 \times \text{DiemGV} + 0,3 \times \text{DiemHS})$.
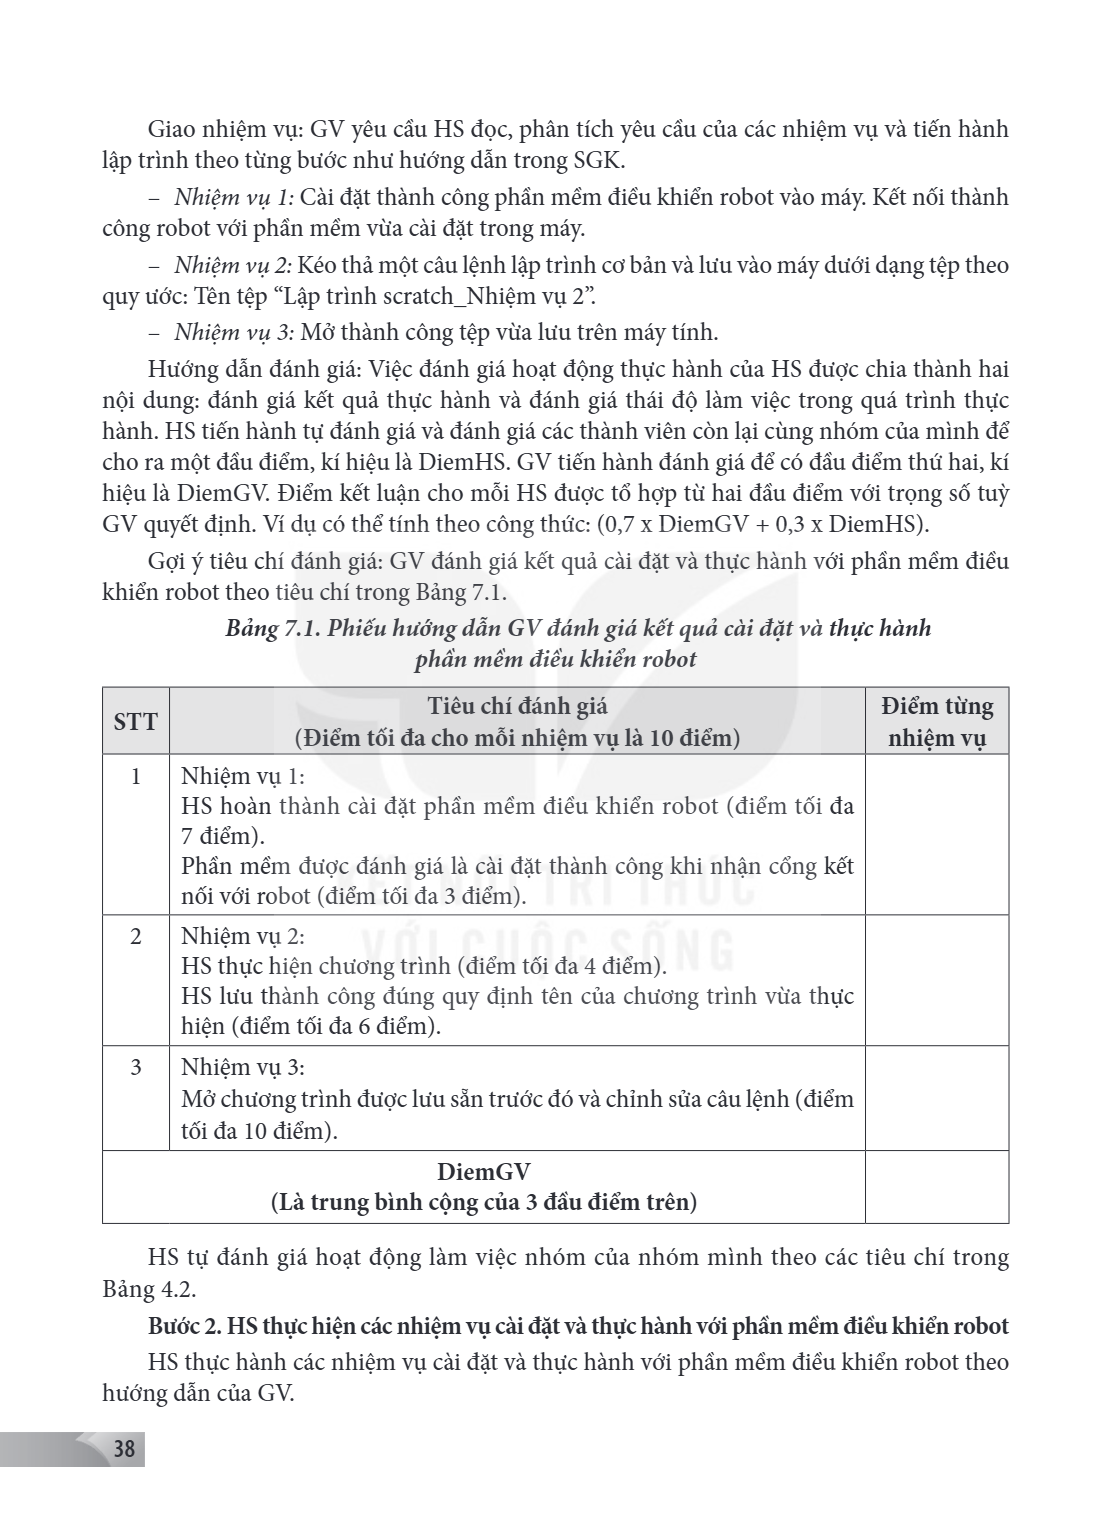
Gợi ý tiêu chí đánh giá: GV đánh giá kết quả cài đặt và thực hành với phần mềm điều khiển robot theo tiêu chí trong Bảng 7.1.
Bảng 7.1. Phiếu hướng dẫn GV đánh giá kết quả cài đặt và thực hành phần mềm điều khiển robot
STT, Tiêu chí đánh giá (Điểm tối đa cho mỗi nhiệm vụ là 10 điểm), Điểm từng nhiệm vụ
1, Nhiệm vụ 1: HS hoàn thành cài đặt phần mềm điều khiển robot (điểm tối đa 7 điểm). Phần mềm được đánh giá là cài đặt thành công khi nhận cổng kết nối với robot (điểm tối đa 3 điểm).
2, Nhiệm vụ 2: HS thực hiện chương trình (điểm tối đa 4 điểm). HS lưu thành công đúng quy định tên của chương trình vừa thực hiện (điểm tối đa 6 điểm).
3, Nhiệm vụ 3: Mở chương trình được lưu sẵn trước đó và chỉnh sửa câu lệnh (điểm tối đa 10 điểm).
DiemGV (Là trung bình cộng của 3 đầu điểm trên)
HS tự đánh giá hoạt động làm việc nhóm của nhóm mình theo các tiêu chí trong Bảng 4.2.
Bước 2. HS thực hiện các nhiệm vụ cài đặt và thực hành với phần mềm điều khiển robot
HS thực hành các nhiệm vụ cài đặt và thực hành với phần mềm điều khiển robot theo hướng dẫn của GV.
Bước 3. HS tự đánh giá GV phát cho mỗi HS một phiếu đánh giá theo Bảng 4.2. Yêu cầu HS tự đánh giá, cho điểm bản thân và các bạn trong nhóm. Bước 4. Thu thập kế
Bước 3. HS tự đánh giá
GV phát cho mỗi HS một phiếu đánh giá theo Bảng 4.2. Yêu cầu HS tự đánh giá, cho điểm bản thân và các bạn trong nhóm.
Bước 4. Thu thập kết quả tự đánh giá và nhận xét
HS nộp phiếu đánh giá cho GV.
GV cho điểm HS và tính điểm cuối cùng theo công thức mà GV đã quyết định.
GV nhận xét chung, khen ngợi quá trình làm việc và kết quả thực hành điều khiển robot của mỗi HS. Rút kinh nghiệm cho các bạn chưa hoàn thành tốt yêu cầu.
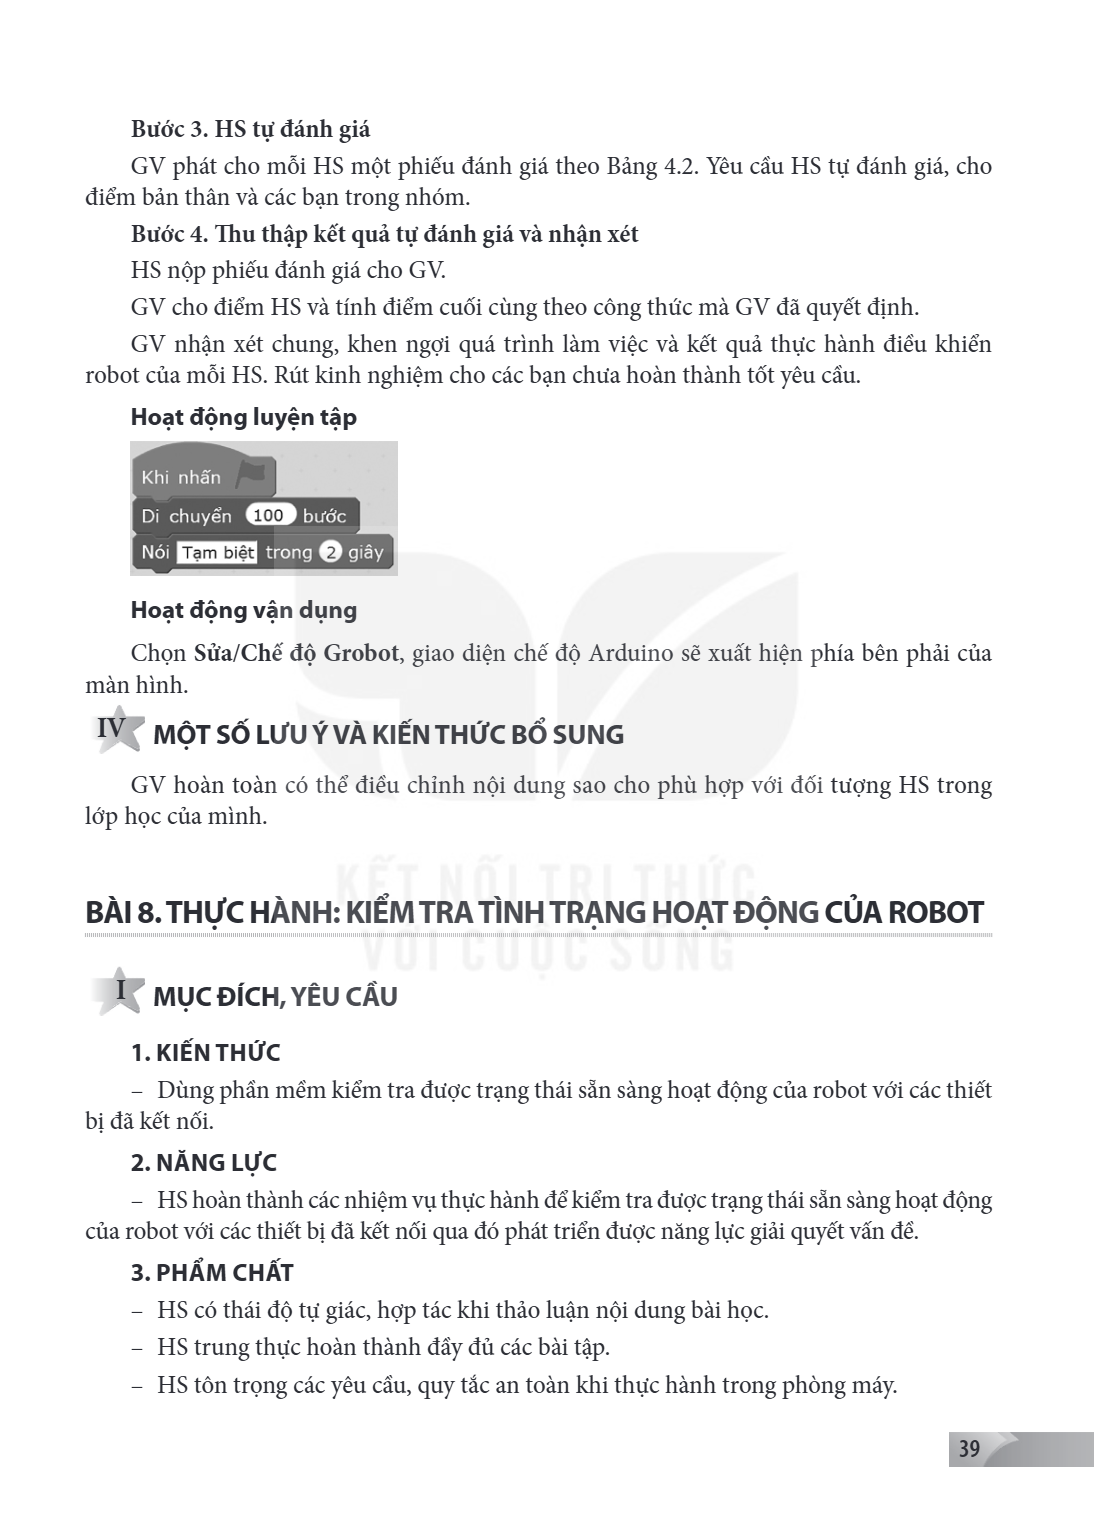
Hoạt động luyện tập
Hoạt động vận dụng
Chọn Sửa/Chế độ Grobot, giao diện chế độ Arduino sẽ xuất hiện phía bên phải của màn hình.
IV MỘT SỐ LƯU Ý VÀ KIẾN THỨC BỔ SUNG
GV hoàn toàn có thể điều chỉnh nội dung sao cho phù hợp với đối tượng HS trong lớp học của mình.
BÀI 8. THỰC HÀNH: KIỂM TRA TÌNH TRẠNG HOẠT ĐỘNG CỦA ROBOT
I MỤC ĐÍCH, YÊU CẦU
KIẾN THỨC
Dùng phần mềm kiểm tra được trạng thái sẵn sàng hoạt động của robot với các thiết bị đã kết nối.
NĂNG LỰC
HS hoàn thành các nhiệm vụ thực hành để kiểm tra được trạng thái sẵn sàng hoạt động của robot với các thiết bị đã kết nối qua đó phát triển được năng lực giải quyết vấn đề.
PHẨM CHẤT
HS có thái độ tự giác, hợp tác khi thảo luận nội dung bài học.
HS trung thực hoàn thành đầy đủ các bài tập.
HS tôn trọng các yêu cầu, quy tắc an toàn khi thực hành trong phòng máy.
II CHUẨN BỊ GV cần chuẩn bị cho bài học này như sau: - Bộ thực hành được đóng gói cho mỗi HS. Một bộ thực hành cho bài này bao gồm: một bảng mạch điều khiển G-R
II CHUẨN BỊ
GV cần chuẩn bị cho bài học này như sau: - Bộ thực hành được đóng gói cho mỗi HS. Một bộ thực hành cho bài này bao gồm: một bảng mạch điều khiển G-Robot, một cảm biến siêu âm, hai động cơ DC, một động cơ servo, một khay pin và 2 viên pin sạc.
Bảng tiêu chí đánh giá các nhóm HS khi hoàn thành các nhiệm vụ và bài tập vận dụng. - Phần mềm được cài đặt hoàn chỉnh ở các máy thực hành và một thư mục tên "TH Lắp Ráp Robot Mở Rộng" chứa các chương trình chạy sẵn trong mục nhiệm vụ 1, nhiệm vụ 2, nhiệm vụ 3 của bài học.
Nạp chương trình viết sẵn trong mục nhiệm vụ 1, nhiệm vụ 2, nhiệm vụ 3 của bài học vào robot và quan sát hoạt động.
III GỢI Ý CÁC HOẠT ĐỘNG DẠY HỌC CHÍNH
Giao nhiệm vụ
GV nêu nội dung của ba nhiệm vụ cho các em HS. Yêu cầu HS nạp phần mềm chương trình có sẵn trong các nhiệm vụ 1, 2, 3.
Thực hành nạp chương trình lập trình cho robot
Ở phần thực hành này, mỗi HS sẽ lần lượt nạp các chương trình trong tệp chuẩn bị sẵn của ba nhiệm vụ. GV tổ chức hoạt động thực hành theo từng bước hướng dẫn trong SGK.
Đánh giá hoạt động thực hành
Thông qua việc quan sát các sản phẩm của mỗi HS, GV đánh giá sự tiến bộ của HS và khả năng vận dụng kiến thức, kĩ năng, thái độ vào trong hoạt động thực hành.
Để việc đánh giá hoạt động thực hành được thống nhất về tiêu chí và các mức độ đánh giá, GV có thể thiết kế thang đo để đánh giá sản phẩm của HS.
Giờ thực hành có thể tiến hành theo bốn bước sau đây:
Bước 1. Giao nhiệm vụ lập trình điều khiển robot và hướng dẫn đánh giá
Giao nhiệm vụ: GV yêu cầu các nhóm HS đọc, phân tích yêu cầu của các nhiệm vụ và tiến hành lập trình theo từng bước như hướng dẫn trong SGK.
Nhiệm vụ 1: Tạo và nạp chương trình kiểm tra động cơ và quan sát. - Nhiệm vụ 2: Tạo và nạp chương trình kiểm tra cảm biến siêu âm và quan sát. - Nhiệm vụ 3: Tạo và nạp chương trình kiểm tra động cơ servo và quan sát. Hướng dẫn đánh giá: Việc đánh giá hoạt động thực hành của HS được chia thành hai nội dung: đánh giá kết quả thực hành và đánh giá thái độ làm việc trong quá trình thực hành. HS tiến hành tự đánh giá và đánh giá các thành viên còn lại cùng nhóm của mình để cho ra một đầu điểm, kí hiệu là DiemHS. GV tiến hành đánh giá để có đầu điểm thứ hai, kí hiệu là DiemGV. Điểm kết luận cho mỗi HS được tổ hợp từ hai đầu điểm với trọng số tuỳ GV quyết định. Ví dụ có thể tính theo công thức: (0,7 x DiemGV + 0,3 x DiemHS).
Gợi ý tiêu chí đánh giá: GV đánh giá kết quả theo các tiêu chí trong Bảng 8.1. Bảng 8.1. Phiếu hướng dẫn GV đánh giá kết quả lập trình điều khiển robot STT, Tiê
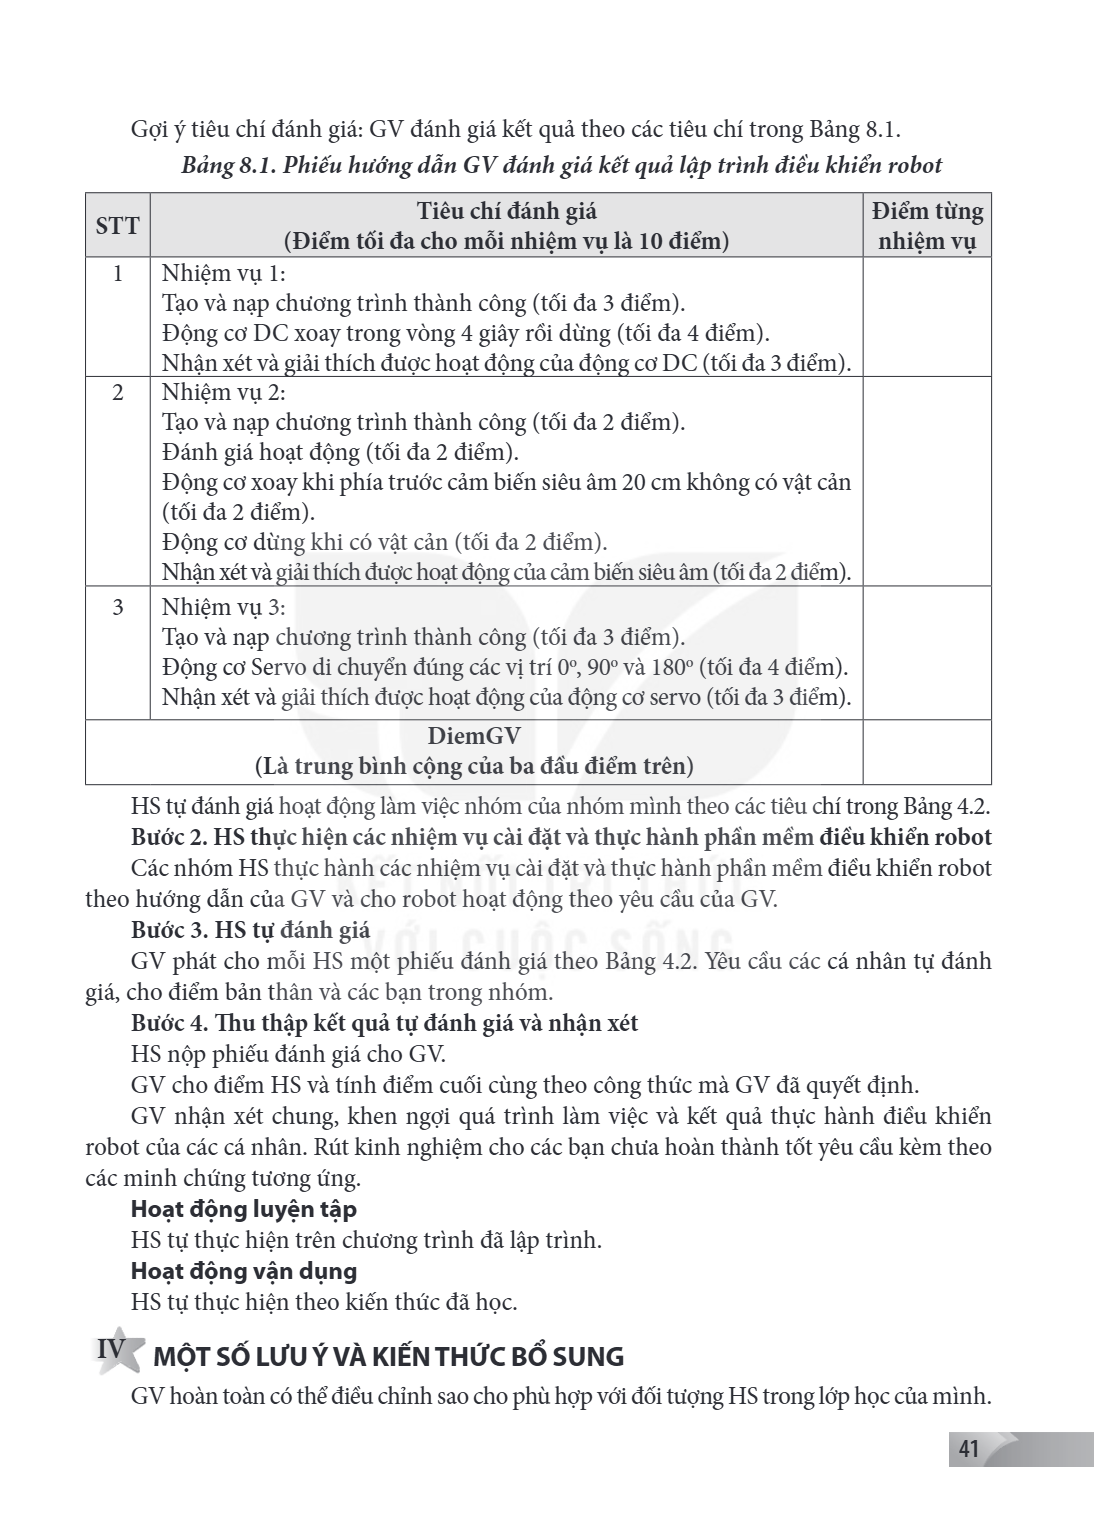
Gợi ý tiêu chí đánh giá: GV đánh giá kết quả theo các tiêu chí trong Bảng 8.1.
Bảng 8.1. Phiếu hướng dẫn GV đánh giá kết quả lập trình điều khiển robot
STT, Tiêu chí đánh giá (Điểm tối đa cho mỗi nhiệm vụ là 10 điểm), Điểm từng nhiệm vụ
1, Nhiệm vụ 1: Tạo và nạp chương trình thành công (tối đa 3 điểm). Động cơ DC xoay trong vòng 4 giây rồi dừng (tối đa 4 điểm). Nhận xét và giải thích được hoạt động của động cơ DC (tối đa 3 điểm).
2, Nhiệm vụ 2: Tạo và nạp chương trình thành công (tối đa 2 điểm). Đánh giá hoạt động (tối đa 2 điểm). Động cơ xoay khi phía trước cảm biến siêu âm 20 cm không có vật cản (tối đa 2 điểm). Động cơ dừng khi có vật cản (tối đa 2 điểm). Nhận xét và giải thích được hoạt động của cảm biến siêu âm (tối đa 2 điểm).
3, Nhiệm vụ 3: Tạo và nạp chương trình thành công (tối đa 3 điểm). Động cơ Servo di chuyển đúng các vị trí $0^{\circ}$, $90^{\circ}$ và $180^{\circ}$ (tối đa 4 điểm). Nhận xét và giải thích được hoạt động của động cơ servo (tối đa 3 điểm).
DiemGV (Là trung bình cộng của ba đầu điểm trên)
HS tự đánh giá hoạt động làm việc nhóm của nhóm mình theo các tiêu chí trong Bảng 4.2.
Bước 2. HS thực hiện các nhiệm vụ cài đặt và thực hành phần mềm điều khiển robot
Các nhóm HS thực hành các nhiệm vụ cài đặt và thực hành phần mềm điều khiển robot theo hướng dẫn của GV và cho robot hoạt động theo yêu cầu của GV.
Bước 3. HS tự đánh giá
GV phát cho mỗi HS một phiếu đánh giá theo Bảng 4.2. Yêu cầu các cá nhân tự đánh giá, cho điểm bản thân và các bạn trong nhóm.
Bước 4. Thu thập kết quả tự đánh giá và nhận xét
HS nộp phiếu đánh giá cho GV.
GV cho điểm HS và tính điểm cuối cùng theo công thức mà GV đã quyết định.
GV nhận xét chung, khen ngợi quá trình làm việc và kết quả thực hành điều khiển robot của các cá nhân. Rút kinh nghiệm cho các bạn chưa hoàn thành tốt yêu cầu kèm theo các minh chứng tương ứng.
Hoạt động luyện tập
HS tự thực hiện trên chương trình đã lập trình.
Hoạt động vận dụng
HS tự thực hiện theo kiến thức đã học.
IV MỘT SỐ LƯU Ý VÀ KIẾN THỨC BỔ SUNG
GV hoàn toàn có thể điều chỉnh sao cho phù hợp với đối tượng HS trong lớp học của mình.
CHUYÊN ĐỀ 3. LẬP TRÌNH ĐIỀU KHIỂN ROBOT Bài 9. Điều khiển robot chuyển động I MỤC ĐÍCH, YÊU CẦU 1. KIẾN THỨC – Biết các lệnh điều khiển động cơ DC và động cơ se
CHUYÊN ĐỀ 3. LẬP TRÌNH ĐIỀU KHIỂN ROBOT
Bài 9. Điều khiển robot chuyển động
I MỤC ĐÍCH, YÊU CẦU
1. KIẾN THỨC
– Biết các lệnh điều khiển động cơ DC và động cơ servo của robot.
– Biết và lập trình điều khiển được robot chuyển động cánh tay.
2. NĂNG LỰC
– HS cần trả lời các câu hỏi của phần củng cố, phần luyện tập và viết chương trình lập trình mở rộng ở phần vận dụng. Trong quá trình thực hiện các yêu cầu, HS được phát triển năng lực giải quyết vấn đề và kĩ năng lập trình cảm biến siêu âm.
3. PHẨM CHẤT
– HS có thái độ tự giác, hợp tác khi thảo luận nội dung bài học.
– HS trung thực hoàn thành đầy đủ các bài tập.
II CHUẨN BỊ
GV cần chuẩn bị:
– Một mô hình robot mẫu đã lắp ráp sẵn để minh hoạ cụ thể phần lí thuyết về động cơ giúp HS tiếp nhận kiến thức dễ dàng hơn.
– Lập trình hoàn thiện chương trình kéo thả như ví dụ minh hoạ để dễ dàng minh hoạ và giải thích nguyên lí hoạt động của động cơ robot.
– Một động cơ servo để minh hoạ cụ thể phần lí thuyết giúp HS tiếp nhận kiến thức dễ dàng hơn.
– Lập trình hoàn thiện chương trình kéo thả như ví dụ minh hoạ trong Phần 2, mục b để dễ dàng minh hoạ và giải thích nguyên lí hoạt động của mô hình cánh tay robot 2 bậc.
III GỢI Ý CÁC HOẠT ĐỘNG DẠY HỌC CHÍNH
Hoạt động khởi động
Mục tiêu, Tiến hành, Kết quả, Chú ý
Gợi mở cho HS biết nguyên lí chuyển động của robot và cách sử dụng cánh tay robot trong thực tế., GV đặt câu hỏi rồi chỉ định một số HS trả lời. GV thống kê các kết quả., GV chọn ra kết quả đúng., Thời gian hoạt động: 10 phút.
Câu hỏi khởi động: Các em hãy cho biết làm thế nào mà robot có thể chuyển động được? Làm thế nào để robot tiếp tục đi thẳng về phía trước khi có vật cản ở ngay
Câu hỏi khởi động: Các em hãy cho biết làm thế nào mà robot có thể chuyển động được? Làm thế nào để robot tiếp tục đi thẳng về phía trước khi có vật cản ở ngay phía trước?
Đáp án:
Robot chuyển động nhờ vào việc điều khiển chuyển động của các động cơ. Khi có vật cản xuất hiện phía trước robot, robot có thể sử dụng cơ chế của các cánh tay robot để gạt vật cản sang một bên và tiếp tục di chuyển thẳng về phía trước.
1. LẬP TRÌNH ĐIỀU KHIỂN ĐỘNG CƠ DC
Hoạt động 1. Tìm hiểu các lệnh điều khiển động cơ DC
GV bật nguồn của mô hình robot đã lắp ráp sẵn như trong hướng dẫn ở Bài 4. Sau đó, GV bấm vào nút chuyển chế độ sang chế độ lập trình.
Mục tiêu, Tiến hành, Kết quả, Chú ý
Giúp HS biết cách hoạt động của động cơ DC và cách di chuyển của robot., GV giải thích nguyên tắc hoạt động của động cơ DC (có sử dụng xe cơ bản đã chuẩn bị để minh hoạ), giải thích ý nghĩa câu lệnh và cấu trúc chương trình lập trình., HS hiểu được nguyên tắc hoạt động, câu lệnh lập trình, cấu trúc chương trình lập trình của động cơ DC và nguyên lí chuyển động của robot., Thời gian hoạt động: 10 phút.
Hoạt động đọc
a) Câu lệnh điều khiển động cơ DC
Phần này giới thiệu cho HS cấu trúc câu lệnh và ý nghĩa, cách sử dụng câu lệnh để lập trình điều khiển động cơ DC.
GV cần nhấn mạnh để HS biết: động cơ DC có thể vận hành với tốc độ khác nhau với cùng một thông số "tốc độ" đầu vào.
b) Điều khiển robot chuyển động
Phần này giúp HS hiểu được nguyên lí chuyển động của robot khi kết hợp điều khiển hai động cơ DC với nhau.
Trước khi bước vào hoạt động này GV có thể đặt câu hỏi cho HS thảo luận nhóm.
Mục tiêu, Tiến hành, Kết quả, Chú ý
Gợi mở cho HS tìm hiểu nguyên lí chuyển động của một robot sử dụng động cơ DC., GV đặt câu hỏi rồi chỉ định một số HS trả lời. GV thống kê các kết quả., GV chọn ra kết quả đúng., Thời gian hoạt động: 10 phút.
Câu hỏi gợi mở: Các em hãy trao đổi trong nhóm để xác định hướng chuyển động của robot trong các trường hợp sau:
– Hai động cơ cùng quay tiến với cùng một tốc độ. – Hai động cơ cùng quay lùi với cùng một tốc độ. – Động cơ M1 bên trái không quay, động cơ M2 bên phải quay ti
– Hai động cơ cùng quay tiến với cùng một tốc độ.
– Hai động cơ cùng quay lùi với cùng một tốc độ.
– Động cơ M1 bên trái không quay, động cơ M2 bên phải quay tiến.
– Động cơ M2 bên phải không quay, động cơ M1 bên trái quay tiến.
– Cả hai động cơ cùng không quay.
Đáp án:
– Robot sẽ di chuyển thẳng về phía trước.
– Robot sẽ di chuyển lùi về phía sau.
– Robot sẽ di chuyển xoay về phía bên trái.
– Robot sẽ di chuyển xoay về phía bên phải.
– Robot sẽ dừng lại.
c) Các câu lệnh lập trình tích hợp điều khiển robot chuyển động
Phần này giúp HS tìm hiểu cách sử dụng các câu lệnh trong các robot để kết hợp điều khiển hai động cơ DC.
GV có thể yêu cầu HS giải thích câu lệnh tích hợp được ghép dựa trên các câu lệnh điều khiển từng động cơ nào. Ví dụ có thể kiểm tra kiến thức về câu lệnh rẽ phải tương tự câu lệnh rẽ trái phía trên.
Đáp án:
– Cho động cơ trái chuyển động, động cơ phải vẫn dừng lại.
Xoay động cơ DC M1 (tiến, tốc độ)
Xoay động cơ DC M2 (tiến, 0)
– Cho động cơ trái chuyển động, động cơ phải vẫn đi lùi.
Xoay động cơ DC M1 (tiến, tốc độ)
Xoay động cơ DC M2 (lùi, tốc độ)
– Cho cả 2 động cơ chuyển động nhưng vận tốc động cơ M1 nhỏ hơn vận tốc động cơ M2.
Xoay động cơ DC M1 (tiến, tốc độ 1)
Xoay động cơ DC M2 (tiến, tốc độ 2)
Các kiến thức HS cần ghi nhớ:
– Động cơ DC sử dụng điện một chiều do pin cung cấp. Động cơ DC chỉ có hai chiều xoay: chiều từ trái sang phải (tiến) và ngược lại.
– Câu lệnh lập trình điều khiển động cơ cần chú ý hai tham số là chiều và tốc độ. Từ đó giúp chúng ta lập trình robot di chuyển chính xác theo mong muốn của người lập trình.
– Câu lệnh lập trình tích hợp của các robot vận hành trên các câu lệnh lập trình điều khiển động cơ giúp cho việc lập trình robot được đơn giản và dễ tiếp cận hơn.
2. LẬP TRÌNH ĐIỀU KHIỂN ĐỘNG CƠ SERVO Hoạt động 2. Tìm hiểu cách điều khiển động cơ servo Hoạt động đọc a) Cách điều khiển động cơ servo Mục tiêu của phần này g
2. LẬP TRÌNH ĐIỀU KHIỂN ĐỘNG CƠ SERVO
Hoạt động 2. Tìm hiểu cách điều khiển động cơ servo
Hoạt động đọc
a) Cách điều khiển động cơ servo
Mục tiêu của phần này giúp HS biết nguyên lí hoạt động và câu lệnh lập trình điều khiển động cơ servo.
Để giúp HS hiểu rõ hơn, GV có thể chuẩn bị trước chương trình lập trình động cơ servo và nạp sẵn vào robot để bật lên mô phỏng cho HS một số trường hợp quay.
Chương trình mô phỏng các trường hợp với động cơ servo được kết nối tới cổng 5 của bộ não:
Khởi động chương trình
Xoay động cơ SERVO (5, 0)
Đợi 0.5 giây
Xoay động cơ SERVO (5, 90)
Đợi 0.5 giây
Xoay động cơ SERVO (5, 180)
Dừng lại
b) Mô hình cánh tay robot điều khiển bởi hai động cơ servo
Mục tiêu, Tiến hành, Kết quả, Chú ý
Gợi mở cho HS tìm hiểu các cơ cấu cần có của một cánh tay robot 2 bậc., GV chuẩn bị một số hình ảnh về các phần của cánh tay robot hai bậc. Có thể lồng ghép hình các thành phần không thuộc mô hình cánh tay robot 2 bậc. GV đặt câu hỏi rồi chỉ định một số HS trả lời., GV chọn kết quả đúng. HS nắm được cơ bản về cấu tạo và chức năng của cánh tay robot 2 bậc., Thời gian hoạt động: 10 phút.
Hoạt động đọc
Phần này giúp HS hiểu sâu hơn cách sử dụng động cơ servo với ứng dụng thiết kế và lập trình điều khiển cánh tay robot 2 bậc.
Bên cạnh việc đọc nội dung lí thuyết của HS, GV kết hợp trình chiếu chương trình lập trình đã chuẩn bị sẵn và giải thích từng câu lệnh.
GV có thể yêu cầu HS hiệu chỉnh lại chương trình theo yêu cầu: cánh tay robot khởi đầu ở vị trí góc $150^{\circ}$ với tay gắp mở. Sau đó hạ tay gắp xuống vị trí góc $90^{\circ}$, đợi 1 giây rồi đóng tay gắp lại. Nâng tay gắp lên một góc $150^{\circ}$ rồi mở tay gắp ra, đợi 0.5 giây và lặp lại quy trình này 5 lần.
Đáp án: Khởi động chương trình Xoay động cơ SERVO (5, 150) Goc_xoay = 90 Repeat 5 Xoay động cơ SERVO (6, 0) Đợi 0.5 giây while Goc_xoay < 150 Goc_xoay = Goc_xoa
Đáp án:
Khởi động chương trình
Xoay động cơ SERVO (5, 150)
Goc_xoay = 90
Repeat 5
Xoay động cơ SERVO (6, 0)
Đợi 0.5 giây
while Goc_xoay < 150
Goc_xoay = Goc_xoay + 2
Xoay động cơ SERVO (5, Goc_xoay)
Đợi 0.05 giây
while Goc_xoay > 90
Goc_xoay = Goc_xoay - 2
Xoay động cơ SERVO (5, Goc_xoay)
Đợi 0.05 giây
Đợi 0.5 giây
Xoay động cơ SERVO (cổng 6, 90)
Các kiến thức HS cần ghi nhớ: - Câu lệnh điều khiển động cơ servo có hai tham số bao gồm cổng kết nối và góc. Cổng kết nối để câu lệnh điều khiển đúng động cơ servo đang kết nối với bộ não và góc để xoay cánh quạt servo đến vị trí mong muốn từ 0 đến 180 độ.
Cánh tay robot bao gồm phần tay máy và cơ cấu gắp, thường được ứng dụng trong nhiều quy trình sản xuất công nghiệp.
Hoạt động củng cố kiến thức
1. Hai câu lệnh Đợi 0.5 giây được thêm vào với mục đích điều khiển robot tạm dừng
lại ở một số hoạt động để người sử dụng dễ quan sát hơn. Cụ thể như sau:
Câu lệnh Đợi 0.5 giây ở vị trí thứ nhất giúp robot tạm ngưng các hoạt động trong 0.5
giây sau khi đóng cơ cấu gắp và chuẩn bị nâng vật lên.
Câu lệnh Đợi 0.5 giây ở vị trí thứ hai giúp robot tạm ngưng các hoạt động trong 0.5
giây trước khi đóng cơ cấu gắp vật.
Có thể, vì hai lệnh thiết lập vị trí của cánh tay ở góc 90 độ và trạng thái mở của cơ cấu
gắp. Không ảnh hưởng đến các hoạt động được lập trình của toàn bộ cánh tay robot 2 bậc.
Hoạt động luyện tập
1. Chương trình viết bằng pseudocode giúp điều khiển robot di chuyển theo cạnh của
hình vuông cho trước như sau:
Khởi động chương trình Đi thẳng (150) Đợi 2 giây Xoay trái (100) Đợi 0.5 giây Đi thẳng (150) Đợi 2 giây Xoay trái (100) Đợi 0.5 giây Đi thẳng (150) Đợi 2 giây D
Khởi động chương trình
Đi thẳng (150)
Đợi 2 giây
Xoay trái (100)
Đợi 0.5 giây
Đi thẳng (150)
Đợi 2 giây
Xoay trái (100)
Đợi 0.5 giây
Đi thẳng (150)
Đợi 2 giây
Dừng lại
Động cơ servo có thể lập trình điều khiển được góc xoay trong khi động cơ DC không lập trình điều khiển được chính xác góc xoay.
Động cơ servo không thể lập trình điều khiển được tốc độ xoay trong khi động cơ DC có tham số để lập trình điều khiển được tốc độ xoay.
Hoạt động vận dụng
Ví dụ 1
Bắt đầu chương trình
Xoay động cơ DC M1 (tiến, 150)
Xoay động cơ DC M2 (tiến, 150)
Đợi 2 giây
Dừng lại
A B
Ví dụ 2
Bắt đầu chương trình
Xoay động cơ DC M1 (tiến, 150)
Xoay động cơ DC M2 (tiến, 150)
Đợi 2 giây
Xoay động cơ DC M1 (tiến, 0)
Xoay động cơ DC M2 (tiến, 100)
Đợi 0.5 giây
Xoay động cơ DC M1 (tiến, 150)
Xoay động cơ DC M2 (tiến, 150)
Đợi 1.5 giây
Dừng lại
C
A B
Trong thực tế, cánh tay robot nhiều bậc được ứng dụng để tự động hoá lắp ráp ô tô trong nhà máy thay cho con người. Ngoài ra chúng còn được ứng dụng trong một số công việc như: pha cafe, cầm nắm trong các robot mô phỏng hình dáng con người,...
Bài 10. Điều khiển robot nhận biết vật cản I MỤC ĐÍCH, YÊU CẦU 1. KIẾN THỨC – Biết các lệnh điều khiển cảm biến siêu âm của robot. – Biết lập trình điều khiển đ
Bài 10. Điều khiển robot nhận biết vật cản
I MỤC ĐÍCH, YÊU CẦU
1. KIẾN THỨC
– Biết các lệnh điều khiển cảm biến siêu âm của robot.
– Biết lập trình điều khiển được robot nhận biết vật cản trên sa bàn.
2. NĂNG LỰC
– HS cần trả lời các câu hỏi của phần củng cố, phần luyện tập và viết chương trình lập trình mở rộng ở phần vận dụng. Trong quá trình thực hiện các yêu cầu, HS được phát triển năng lực giải quyết vấn đề và kĩ năng lập trình cảm biến siêu âm.
3. PHẨM CHẤT
– HS có thái độ tự giác, hợp tác khi thảo luận nội dung bài học.
– HS trung thực hoàn thành đầy đủ các bài tập.
II CHUẨN BỊ
GV cần chuẩn bị:
– Cảm biến siêu âm để minh hoạ cụ thể phần lí thuyết về cảm biến giúp HS tiếp nhận tri thức dễ dàng hơn.
– Lập trình hoàn thiện chương trình kéo thả như ví dụ minh hoạ ở Phần 2 để dễ dàng minh hoạ và giải thích nguyên lí hoạt động của robot tránh vật cản.
III GỢI Ý CÁC HOẠT ĐỘNG DẠY HỌC CHÍNH
Hoạt động khởi động
Mục tiêu, Tiến hành, Kết quả, Chú ý
Gợi mở cho HS biết robot có thể nhận biết và tránh được vật cản khi di chuyển., GV đặt câu hỏi rồi chỉ định một số HS trả lời. GV thống kê các kết quả., GV chọn ra kết quả đúng., Thời gian hoạt động: 5 phút.
Câu hỏi của GV: Nếu trên đường đi robot gặp vật cản thì sẽ như thế nào? Làm thế nào để robot nhận ra được các vật cản và làm gì để tránh vật cản đó?
Đáp án: Robot sẽ tự động phát hiện và tránh được vật cản khi di chuyển, robot có thể: dừng lại hoặc đổi hướng di chuyển tuỳ thuộc vào chương trình lập trình điều khiển của con người.
1. CẢM BIẾN SIÊU ÂM Hoạt động 1. Tìm hiểu cách điều khiển cảm biến siêu âm GV trình chiếu hình minh hoạ nguyên tắc hoạt động của cảm biến siêu âm, bảng câu lệnh
1. CẢM BIẾN SIÊU ÂM
Hoạt động 1. Tìm hiểu cách điều khiển cảm biến siêu âm
GV trình chiếu hình minh hoạ nguyên tắc hoạt động của cảm biến siêu âm, bảng câu lệnh và cấu trúc chương trình lập trình điều khiển cảm biến siêu âm.
Mục tiêu, Tiến hành, Kết quả, Chú ý
Giúp HS biết cách điều khiển cảm biến siêu âm., GV giải thích nguyên tắc hoạt động của cảm biến siêu âm (có sử dụng cảm biến đã chuẩn bị để minh hoạ), giải thích ý nghĩa câu lệnh và cấu trúc chương trình lập trình., HS hiểu được nguyên tắc hoạt động, câu lệnh lập trình và cấu trúc của chương trình lập trình của cảm biến siêu âm., Thời gian hoạt động: 15 phút.
Hoạt động đọc
a) Lệnh lập trình của cảm biến siêu âm
Phần này giới thiệu cho HS cấu trúc câu lệnh và ý nghĩa, cách sử dụng câu lệnh để đo được khoảng cách từ cảm biến siêu âm đến vật cản phía trước.
GV cần lưu ý cho HS kiến thức về khoảng cách đo được của cảm biến siêu âm: Mỗi cảm biến siêu âm chỉ đo được khoảng cách trong một giới hạn nhất định, nếu vật cản nằm trong khoảng đo được của cảm biến thì giá trị trả về là khoảng cách từ cảm biến đến vật cản. Nếu vật cản nằm xa hơn khoảng cách đo được thì giá trị trả về là khoảng cách lớn nhất mà cảm biến đo được.
b) Lập trình với cảm biến siêu âm
Phần này nhắc lại kiến thức về cấu trúc của chương trình điều khiển robot gồm có hai phần. Đồng thời thông qua sơ đồ chung của việc xử lí thông tin cảm biến siêu âm của robot và ví dụ minh hoạ giúp HS hiểu được cấu trúc chương trình lập trình của cảm biến siêu âm.
Các kiến thức HS cần ghi nhớ:
– Cảm biến siêu âm hoạt động dựa trên nguyên lí phát sóng và phản xạ sóng siêu âm.
– Câu lệnh lập trình cảm biến siêu âm luôn trả về giá trị là khoảng cách từ cảm biến siêu âm đến vật cản phía trước.
– Để robot nhận được tín hiệu cảm biến siêu âm liên tục với thời gian thực chúng ta cần đưa lệnh điều khiển cảm biến siêu âm vào trong nhóm lệnh thứ hai, tức là nhóm lệnh lặp vô hạn trong chương trình.
Hoạt động củng cố kiến thức
Robot giáo dục chỉ nhận được tín hiệu và thực hiện câu lệnh xử lí cảm biến siêu âm với số lần tương ứng với số lần của vòng lặp không vô hạn. Khi hết số vòng lặp đó robot sẽ không phát hiện và tránh được vật cản nữa.
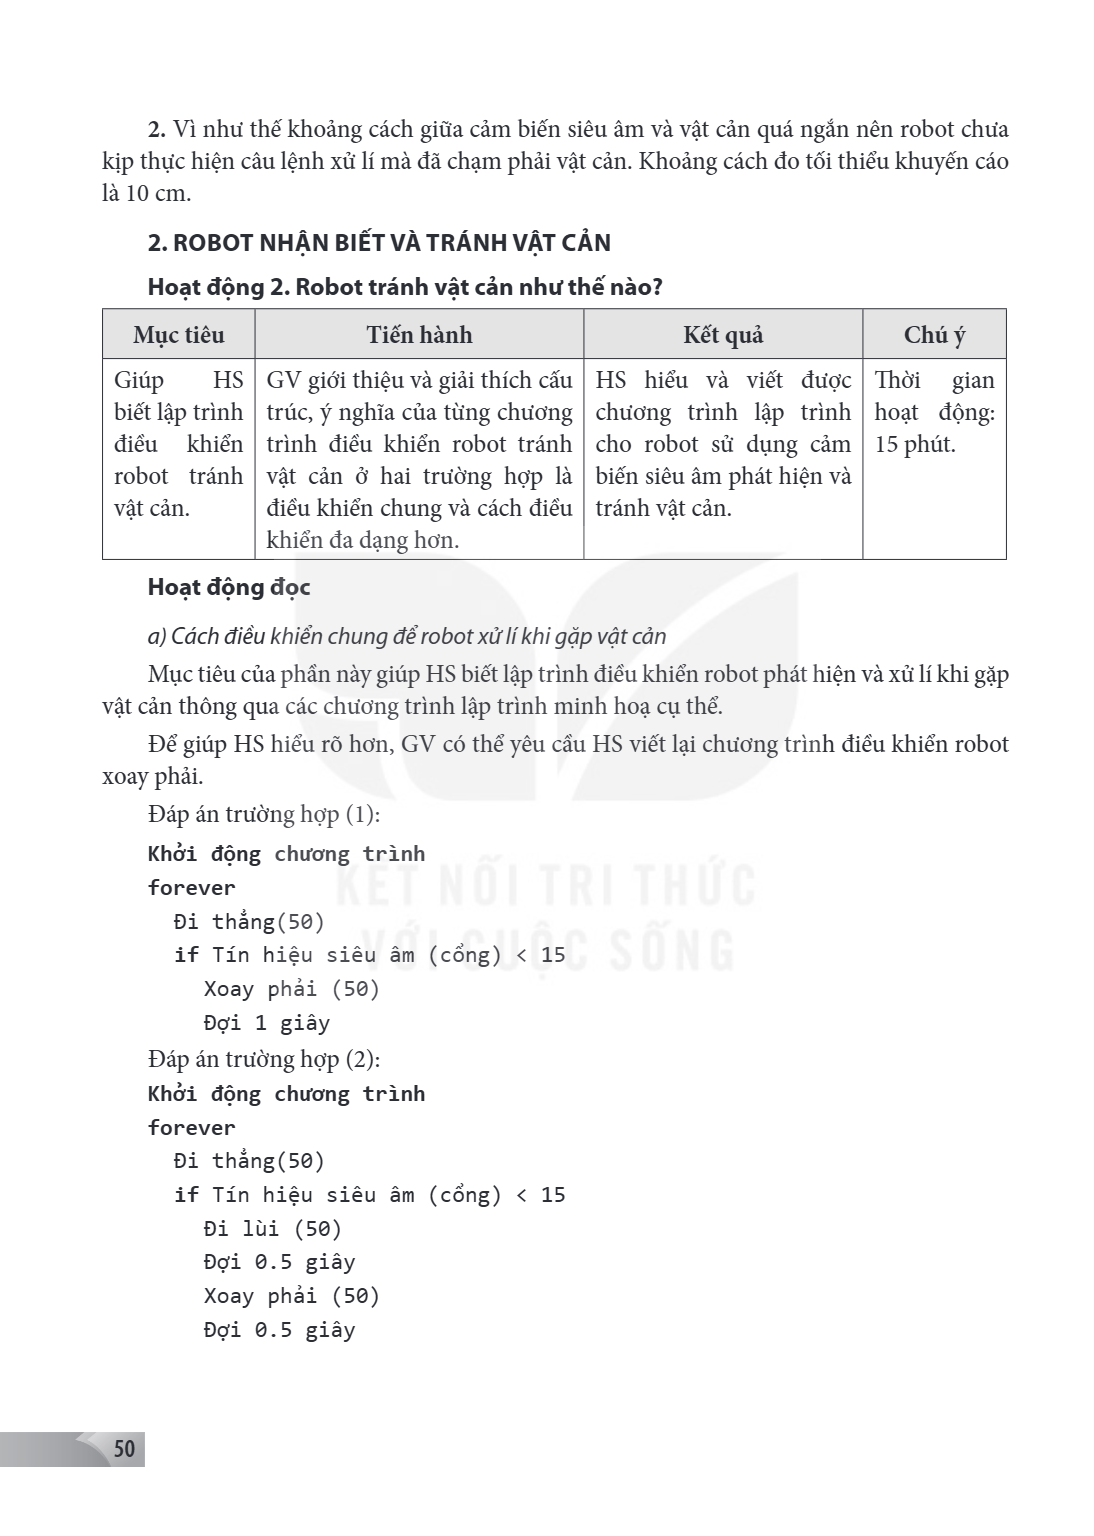
Vì như thế khoảng cách giữa cảm biến siêu âm và vật cản quá ngắn nên robot chưa kịp thực hiện câu lệnh xử lí mà đã chạm phải vật cản. Khoảng cách đo tối thiểu k
Vì như thế khoảng cách giữa cảm biến siêu âm và vật cản quá ngắn nên robot chưa kịp thực hiện câu lệnh xử lí mà đã chạm phải vật cản. Khoảng cách đo tối thiểu khuyến cáo là 10 cm.
2. ROBOT NHẬN BIẾT VÀ TRÁNH VẬT CẢN
Hoạt động 2. Robot tránh vật cản như thế nào?
Mục tiêu, Tiến hành, Kết quả, Chú ý
Giúp HS biết lập trình điều khiển robot tránh vật cản., GV giới thiệu và giải thích cấu trúc, ý nghĩa của từng chương trình điều khiển robot tránh vật cản ở hai trường hợp là điều khiển chung và cách điều khiển đa dạng hơn., HS hiểu và viết được chương trình lập trình cho robot sử dụng cảm biến siêu âm phát hiện và tránh vật cản., Thời gian hoạt động: 15 phút.
Hoạt động đọc
a) Cách điều khiển chung để robot xử lí khi gặp vật cản
Mục tiêu của phần này giúp HS biết lập trình điều khiển robot phát hiện và xử lí khi gặp vật cản thông qua các chương trình lập trình minh hoạ cụ thể.
Để giúp HS hiểu rõ hơn, GV có thể yêu cầu HS viết lại chương trình điều khiển robot xoay phải.
Đáp án trường hợp (1):
Khởi động chương trình forever
Đi thẳng(50)
if Tín hiệu siêu âm (cổng) < 15
Xoay phải (50)
Đợi 1 giây
Đáp án trường hợp (2):
Khởi động chương trình forever
Đi thẳng(50)
if Tín hiệu siêu âm (cổng) < 15
Đi lùi (50)
Đợi 0.5 giây
Xoay phải (50)
Đợi 0.5 giây
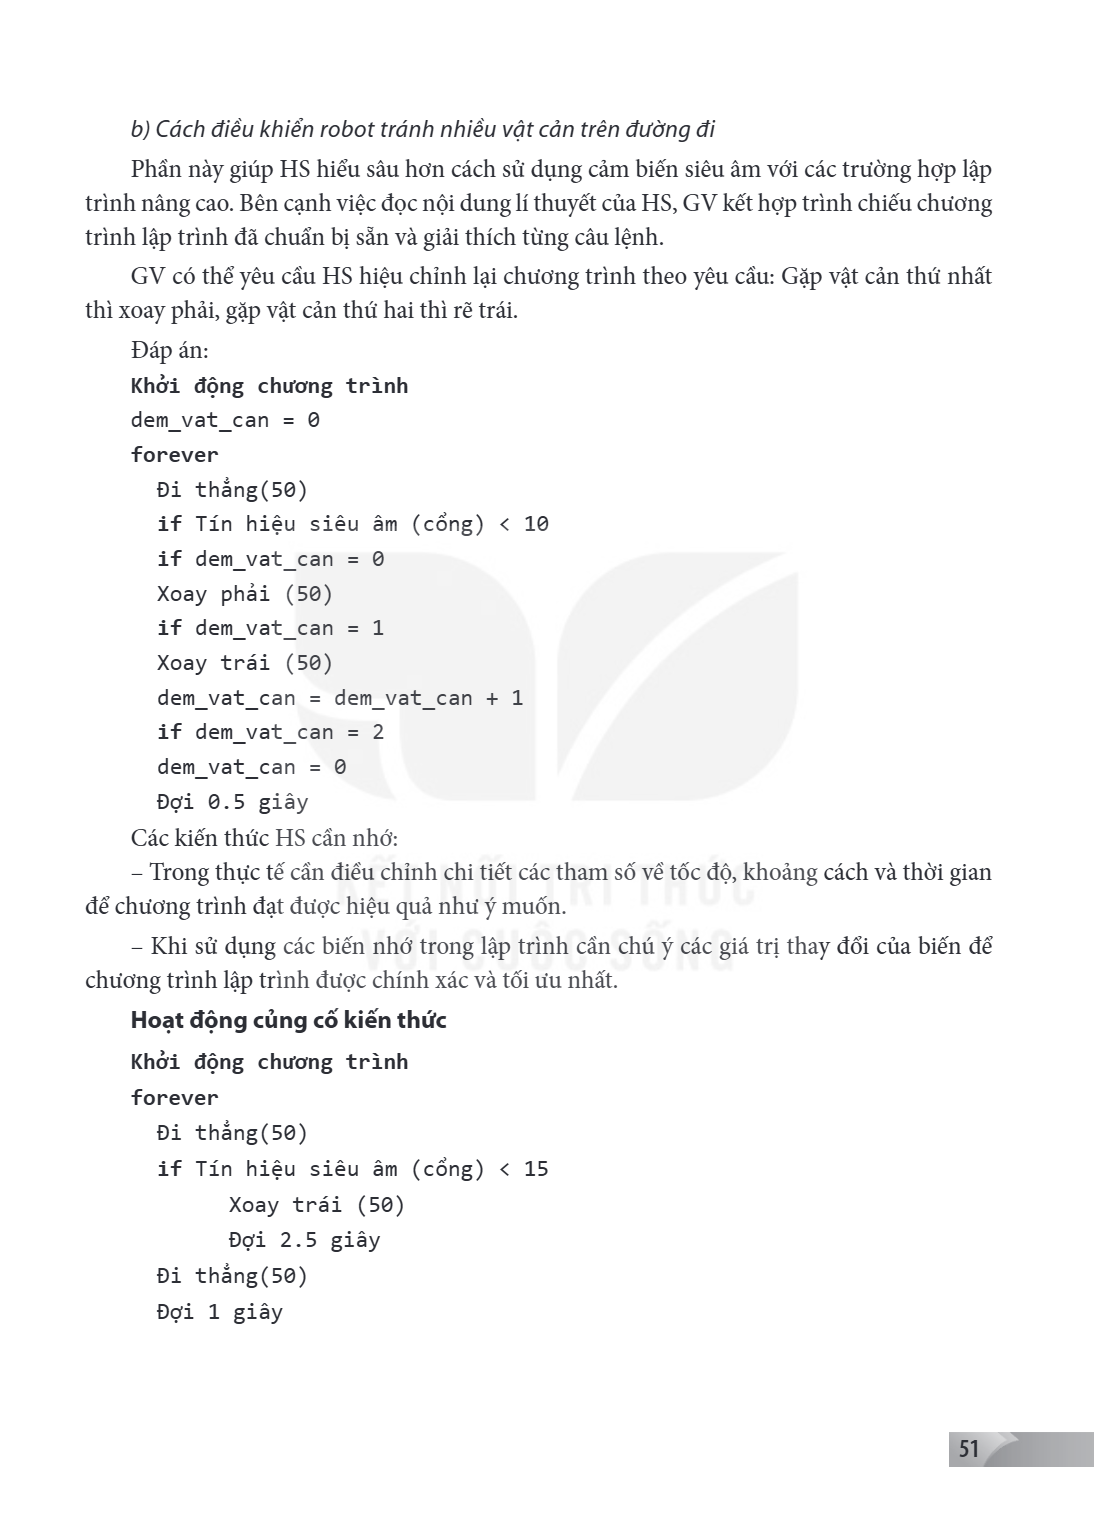
b) Cách điều khiển robot tránh nhiều vật cản trên đường đi Phần này giúp HS hiểu sâu hơn cách sử dụng cảm biến siêu âm với các trường hợp lập trình nâng cao. Bê
b) Cách điều khiển robot tránh nhiều vật cản trên đường đi
Phần này giúp HS hiểu sâu hơn cách sử dụng cảm biến siêu âm với các trường hợp lập trình nâng cao. Bên cạnh việc đọc nội dung lí thuyết của HS, GV kết hợp trình chiếu chương trình lập trình đã chuẩn bị sẵn và giải thích từng câu lệnh.
GV có thể yêu cầu HS hiệu chỉnh lại chương trình theo yêu cầu: Gặp vật cản thứ nhất thì xoay phải, gặp vật cản thứ hai thì rẽ trái.
Đáp án:
Khởi động chương trình
dem_vat_can = 0
forever
Đi thẳng(50)
if Tín hiệu siêu âm (cổng) < 10
if dem_vat_can = 0
Xoay phải (50)
if dem_vat_can = 1
Xoay trái (50)
dem_vat_can = dem_vat_can + 1
if dem_vat_can = 2
dem_vat_can = 0
Đợi 0.5 giây
Các kiến thức HS cần nhớ: - Trong thực tế cần điều chỉnh chi tiết các tham số về tốc độ, khoảng cách và thời gian để chương trình đạt được hiệu quả như ý muốn.
Khi sử dụng các biến nhớ trong lập trình cần chú ý các giá trị thay đổi của biến để chương trình lập trình được chính xác và tối ưu nhất.
Hoạt động củng cố kiến thức
Khởi động chương trình
forever
Đi thẳng(50)
if Tín hiệu siêu âm (cổng) < 15
Xoay trái (50)
Đợi 2.5 giây
Đi thẳng(50)
Đợi 1 giây
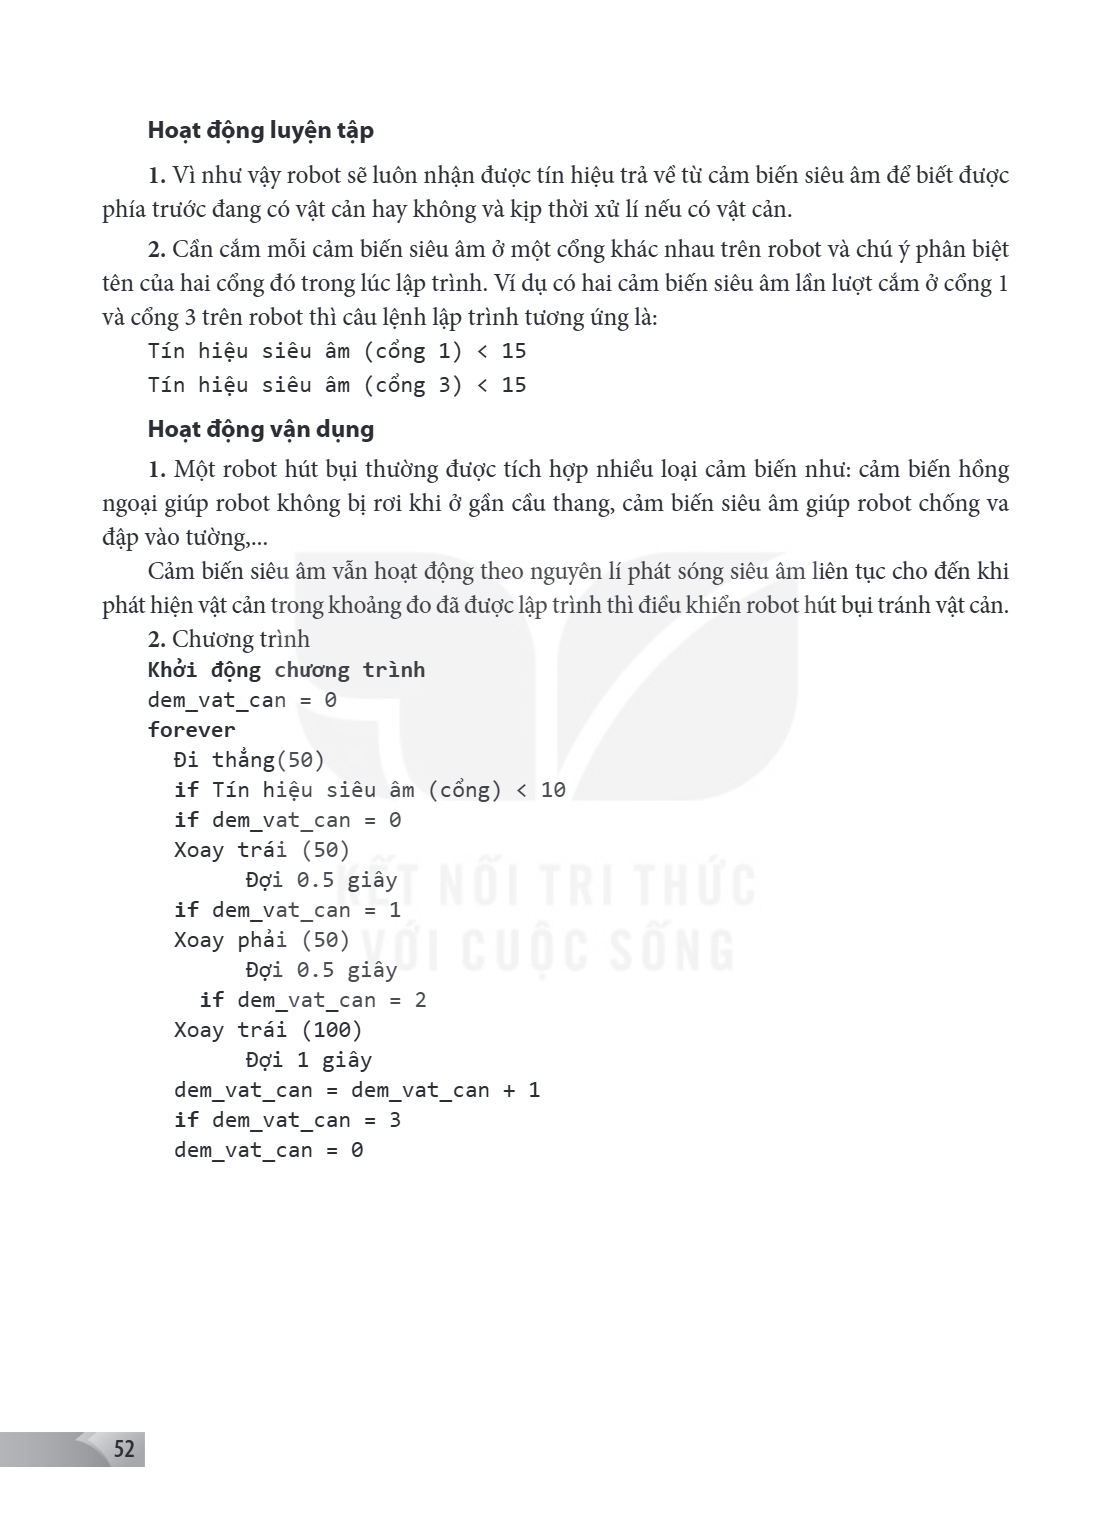
Hoạt động luyện tập Vì như vậy robot sẽ luôn nhận được tín hiệu trả về từ cảm biến siêu âm để biết được phía trước đang có vật cản hay không và kịp thời xử lí n
Hoạt động luyện tập
Vì như vậy robot sẽ luôn nhận được tín hiệu trả về từ cảm biến siêu âm để biết được phía trước đang có vật cản hay không và kịp thời xử lí nếu có vật cản.
Cắm cắm mỗi cảm biến siêu âm ở một cổng khác nhau trên robot và chú ý phân biệt tên của hai cổng đó trong lúc lập trình. Ví dụ có hai cảm biến siêu âm lần lượt cắm ở cổng 1 và cổng 3 trên robot thì câu lệnh lập trình tương ứng là:
Tín hiệu siêu âm (cổng 1) < 15
Tín hiệu siêu âm (cổng 3) < 15
Hoạt động vận dụng
Một robot hút bụi thường được tích hợp nhiều loại cảm biến như: cảm biến hồng ngoại giúp robot không bị rơi khi ở gần cầu thang, cảm biến siêu âm giúp robot chống va đập vào tường,...
Cảm biến siêu âm vẫn hoạt động theo nguyên lí phát sóng siêu âm liên tục cho đến khi phát hiện vật cản trong khoảng đo đã được lập trình thì điều khiển robot hút bụi tránh vật cản.
Chương trình
Khởi động chương trình
dem_vat_can = 0
forever
Đi thẳng(50)
if Tín hiệu siêu âm (cổng) < 10
if dem_vat_can = 0
Xoay trái (50)
Đợi 0.5 giây
if dem_vat_can = 1
Xoay phải (50)
Đợi 0.5 giây
if dem_vat_can = 2
Xoay trái (100)
Đợi 1 giây
dem_vat_can = dem_vat_can + 1
if dem_vat_can = 3
dem_vat_can = 0
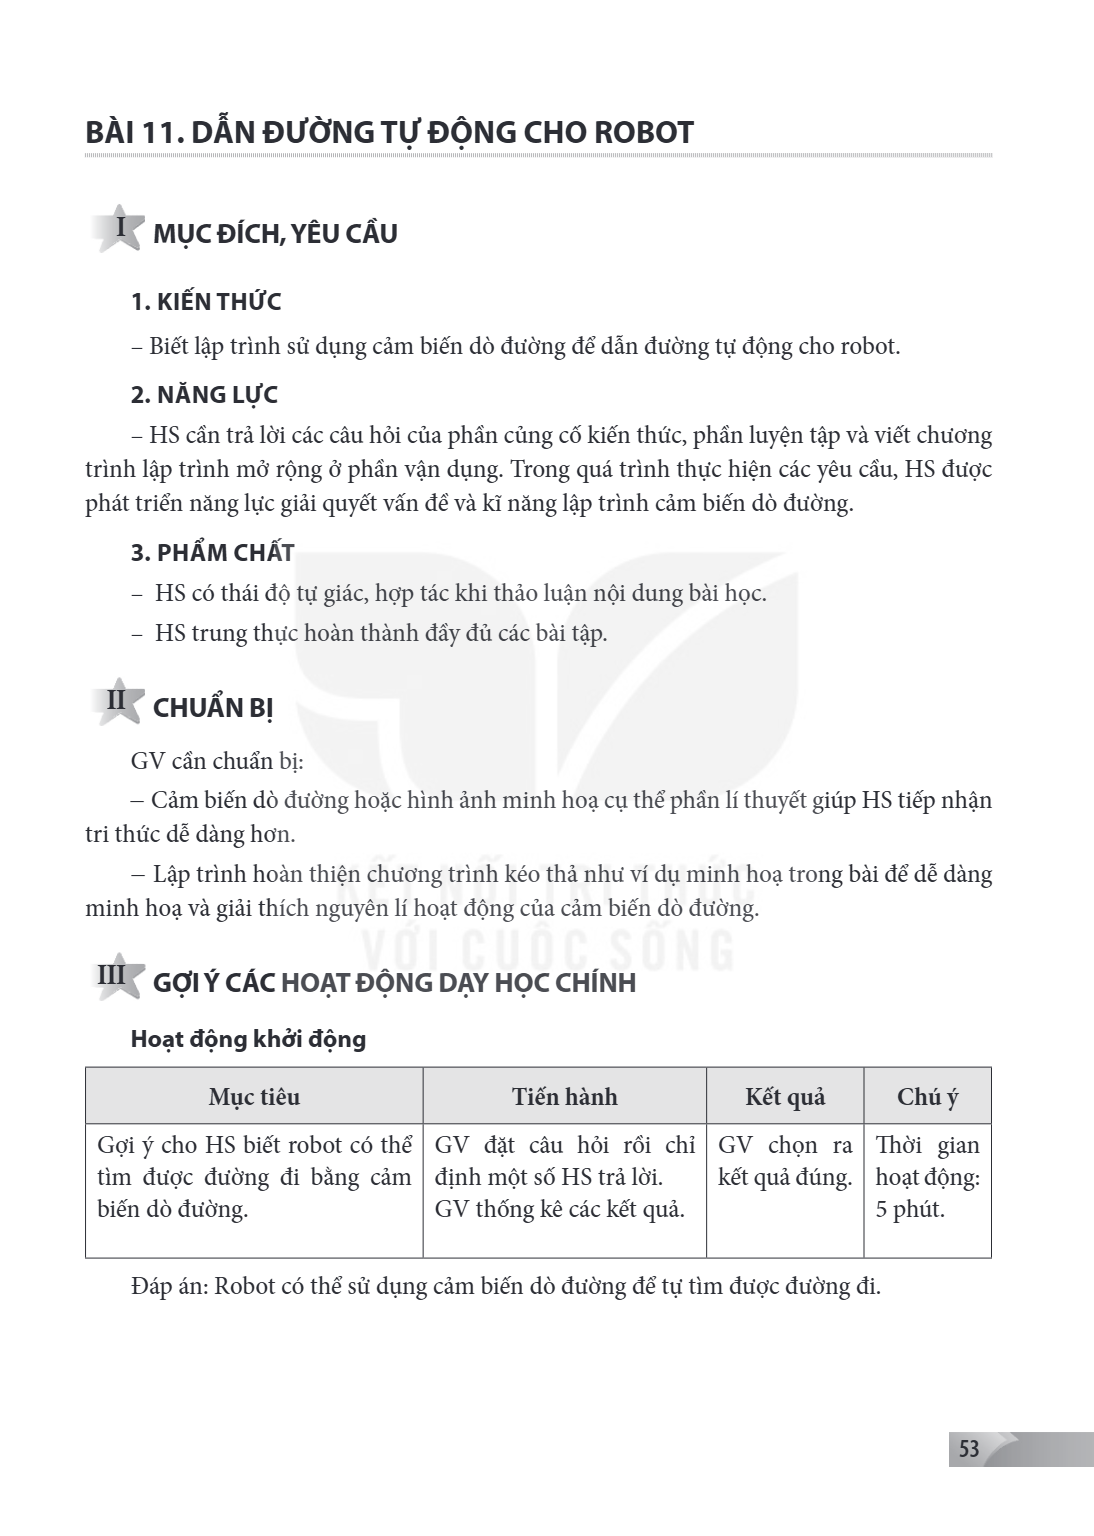
Bài 11. Dẫn đường tự động cho robot I MỤC ĐÍCH, YÊU CẦU 1. KIẾN THỨC – Biết lập trình sử dụng cảm biến dò đường để dẫn đường tự động cho robot. 2. NĂNG LỰC – HS
Bài 11. Dẫn đường tự động cho robot
I MỤC ĐÍCH, YÊU CẦU
1. KIẾN THỨC
– Biết lập trình sử dụng cảm biến dò đường để dẫn đường tự động cho robot.
2. NĂNG LỰC
– HS cần trả lời các câu hỏi của phần củng cố kiến thức, phần luyện tập và viết chương trình lập trình mở rộng ở phần vận dụng. Trong quá trình thực hiện các yêu cầu, HS được phát triển năng lực giải quyết vấn đề và kĩ năng lập trình cảm biến dò đường.
3. PHẨM CHẤT
– HS có thái độ tự giác, hợp tác khi thảo luận nội dung bài học.
– HS trung thực hoàn thành đầy đủ các bài tập.
II CHUẨN BỊ
GV cần chuẩn bị:
– Cảm biến dò đường hoặc hình ảnh minh hoạ cụ thể phần lí thuyết giúp HS tiếp nhận tri thức dễ dàng hơn.
– Lập trình hoàn thiện chương trình kéo thả như ví dụ minh hoạ trong bài để dễ dàng minh hoạ và giải thích nguyên lí hoạt động của cảm biến dò đường.
III GỢI Ý CÁC HOẠT ĐỘNG DẠY HỌC CHÍNH
Hoạt động khởi động
Mục tiêu, Tiến hành, Kết quả, Chú ý
Gợi ý cho HS biết robot có thể tìm được đường đi bằng cảm biến dò đường., GV đặt câu hỏi rồi chỉ định một số HS trả lời. GV thống kê các kết quả., GV chọn ra kết quả đúng., Thời gian hoạt động: 5 phút.
Đáp án: Robot có thể sử dụng cảm biến dò đường để tự tìm được đường đi.
1. XÁC ĐỊNH TÍN HIỆU CỦA MẮT TRONG CẢM BIẾN DÒ ĐƯỜNG Hoạt động 1. Xác định tín hiệu của mắt trong cảm biến dò đường Mục tiêu, Tiến hành, Kết quả, Chú ý Giúp HS
1. XÁC ĐỊNH TÍN HIỆU CỦA MẮT TRONG CẢM BIẾN DÒ ĐƯỜNG
Hoạt động 1. Xác định tín hiệu của mắt trong cảm biến dò đường
Mục tiêu, Tiến hành, Kết quả, Chú ý
Giúp HS biết cách thức điều khiển cảm biến dò đường., GV nhắc lại nguyên tắc hoạt động của cảm biến dò đường (có sử dụng cảm biến hoặc hình ảnh đã chuẩn bị để minh hoạ), giải thích ý nghĩa câu lệnh lập trình., HS hiểu được nguyên tắc hoạt động, câu lệnh của cảm biến dò đường., Thời gian hoạt động: 15 phút.
Hoạt động đọc
GV sử dụng cảm biến dò đường hoặc hình ảnh đã chuẩn bị trước để giới thiệu cho HS và minh hoạ cho phần truyền đạt kiến thức.
GV giới thiệu cho HS lí thuyết câu lệnh và ý nghĩa, cách sử dụng câu lệnh của cảm biến dò đường.
GV cần lưu ý cho HS kiến thức về giá trị logic của mắt tín hiệu của cảm biến dò đường: khi ở trong vùng màu tối giá trị logic trả về là 0 và trong vùng màu sáng giá trị logic trả về là 1.
2. DẪN ĐƯỜNG VỚI CẢM BIẾN DÒ ĐƯỜNG HAI MẮT
Hoạt động 2. Lập trình dẫn đường với cảm biến dò đường hai mắt
Mục tiêu, Tiến hành, Kết quả, Chú ý
Giúp HS biết lập trình điều khiển robot dò đường tự động., GV giới thiệu và giải thích cấu trúc, ý nghĩa của chương trình điều khiển robot dò đường tự động ở 4 trường hợp khi sử dụng cảm biến dò đường 2 mắt., HS hiểu và viết được chương trình lập trình cho robot dò đường tự động khi sử dụng cảm biến dò đường 2 mắt., Thời gian hoạt động: 15 phút.
Hoạt động đọc
Mục tiêu của phần này giúp HS hiểu và viết được chương trình lập trình cho robot dò đường tự động khi sử dụng cảm biến dò đường 2 mắt.
GV cần lưu ý HS về nguyên tắc của đường mà cảm biến di chuyển theo nội dung SGK để HS có thể hiểu rõ hơn và thực hành được chính xác ở những bài học thực hành.
Ở nội dung chương trình ví dụ cho các trường hợp cần xử lí tương ứng với tín hiệu của cảm biến dò đường 2 mắt, GV có thể yêu cầu HS viết lại chương trình khi thay đổi động tác của robot ở trường hợp 4. Ví dụ yêu cầu robot xoay phải khi cả hai mắt đều nằm trên vùng sáng.
Hoạt động củng cố kiến thức Lắp ghép cảm biến dò đường ở dưới gầm robot để phát hiện được bề mặt di chuyển phía dưới và cần lắp gần với mặt đường do cảm biến ch
Hoạt động củng cố kiến thức
Lắp ghép cảm biến dò đường ở dưới gầm robot để phát hiện được bề mặt di chuyển phía dưới và cần lắp gần với mặt đường do cảm biến chỉ phát hiện được bề mặt hay hấp thụ ở khoảng cách gần.
3. DẪN ĐƯỜNG VỚI CẢM BIẾN DÒ ĐƯỜNG BỐN MẮT
Hoạt động 3. Dẫn đường với cảm biến dò đường bốn mắt
Mục tiêu, Tiến hành, Kết quả, Chú ý
Giúp HS biết lập trình sử dụng cảm biến dò đường 4 mắt., GV chuẩn bị hình ảnh giới thiệu và giải thích cấu trúc, ý nghĩa một số trường hợp khi sử dụng cảm biến dò đường 4 mắt., HS hiểu và trình bày được nguyên lí hoạt động của một số trường hợp của cảm biến dò đường 4 mắt., Thời gian hoạt động: 5 phút.
Hoạt động đọc
GV có thể nhấn mạnh cách nhận biết của cảm biến bốn mắt đối với các trường hợp ngã ba và ngã tư. GV có thể đặt câu hỏi gợi ý HS viết bảng trạng thái của tất cả các trường hợp sử dụng cảm biến dò đường 4 mắt.
Dưới đây là bảng liệt kê tất cả các trường hợp của cảm biến dò đường 4 mắt:
Bảng 11.1. Các trường hợp của cảm biến dò đường 4 mắt
Trường hợp, Mắt tín hiệu 1, Mắt tín hiệu 2, Mắt tín hiệu 3, Mắt tín hiệu 4
Trường hợp 1, 0, 0, 0, 0
Trường hợp 2, 0, 0, 0, 1
Trường hợp 3, 0, 0, 1, 0
Trường hợp 4, 0, 0, 1, 1
Trường hợp 5, 0, 1, 0, 0
Trường hợp 6, 0, 1, 0, 1
Trường hợp 7, 0, 1, 1, 0
Trường hợp 8, 0, 1, 1, 1
Trường hợp 9, 1, 0, 0, 0
Trường hợp 10, 1, 0, 0, 1 Trường hợp 11, 1, 0, 1, 0 Trường hợp 12, 1, 0, 1, 1 Trường hợp 13, 1, 1, 0, 0 Trường hợp 14, 1, 1, 0, 1 Trường hợp 15, 1, 1, 1, 0 Trườ
Trường hợp 10, 1, 0, 0, 1
Trường hợp 11, 1, 0, 1, 0
Trường hợp 12, 1, 0, 1, 1
Trường hợp 13, 1, 1, 0, 0
Trường hợp 14, 1, 1, 0, 1
Trường hợp 15, 1, 1, 1, 0
Trường hợp 16, 1, 1, 1, 1
Hoạt động củng cố kiến thức
a) Cảm biến bị lệch bên phải, chỉ có mắt số 1 còn nằm trong vùng tối, các mắt 2, 3, 4 nằm trong vùng sáng.
b) Cảm biến bị lệch bên trái, chỉ có mắt số 4 còn nằm trong vùng tối, các mắt 1, 2, 3 nằm trong vùng sáng.
Hoạt động luyện tập
Chương trình:
Khởi động chương trình
forever
if Tín hiệu dò đường(«trái»,cổng)=0 and Tín hiệu dò đường(«phải»,cổng)=0
Đi thẳng (100)
if Tín hiệu dò đường(«trái»,cổng)=0 and Tín hiệu dò đường(«phải»,cổng)=1
Xoay trái (70)
if Tín hiệu dò đường(«trái»,cổng)=1 and Tín hiệu dò đường(«phải»,cổng)=0
Xoay phải (70)
if Tín hiệu dò đường(«trái»,cổng)=1 and Tín hiệu dò đường(«phải»,cổng)=1
Dừng lại
Chương trình:
Khởi động chương trình
forever
if Tín hiệu dò đường(1, cổng)=0 and Tín hiệu dò đường(2, cổng)=0 and Tín hiệu dò đường(3, cổng)=0 and Tín hiệu dò đường(4, cổng)=1
Xoay trái (70)
3. Chương trình: Khởi động chương trình forever if Tín hiệu dò đường(«trái»,cổng)=0 and Tín hiệu dò đường(«phải»,cổng)=0 Đi thẳng (100) if Tín hiệu dò đường(«tr
3. Chương trình:
Khởi động chương trình
forever
if Tín hiệu dò đường(«trái»,cổng)=0 and Tín hiệu dò đường(«phải»,cổng)=0
Đi thẳng (100)
if Tín hiệu dò đường(«trái»,cổng)=0 and Tín hiệu dò đường(«phải»,cổng)=1
Xoay trái (70)
if Tín hiệu dò đường(«trái»,cổng)=1 and Tín hiệu dò đường(«phải»,cổng)=0
Xoay phải (70)
if Tín hiệu dò đường(«trái»,cổng)=1 and Tín hiệu dò đường(«phải»,cổng)=1
Xoay trái (70)
4. Chương trình:
Khởi động chương trình
forever
if Tín hiệu dò đường(2,cổng)=0 and Tín hiệu dò đường(3,cổng)=1
Xoay trái (70)
if Tín hiệu dò đường(2,cổng)=1 and Tín hiệu dò đường(3,cổng)=0
Xoay phải (70)
if Tín hiệu dò đường(2,cổng)=0 and Tín hiệu dò đường(3,cổng)=0
if Tín hiệu dò đường(1,cổng)=1 and Tín hiệu dò đường(4,cổng)=1
Đi thẳng (100)
if Tín hiệu dò đường(1,cổng)=0 and Tín hiệu dò đường(4,cổng)=0
Xoay trái (70)
if Tín hiệu dò đường(2,cổng)=1 and Tín hiệu dò đường(3,cổng)=1
Dừng lại
Hoạt động vận dụng
1. Em có thể thay đổi thứ tự các câu lệnh if trong chương trình hoặc thay đổi cách
xử lí của trường hợp "if Tín hiệu dò đường(«trái»,cổng)=1 and Tín hiệu dò
đường(«phải»,cổng)=1" thay vì "Xoay phải (70)" thì có thể "Xoay trái (70)" hoặc
"Dừng lại".
2. Các robot ứng dụng dò đường trong cuộc sống như:
Robot tự động lau nhà được thương mại trên thị trường. - Robot vận chuyển hàng hoá hay được biết đến là xe tự hành. Đây là Robot được vận hành rất nhiều trong các khu công nghiệp lớn với nhiệm vụ phân phối và vận chuyển hàng hoá một cách tự động.
Thực hành: Điều khiển robot trên sa bàn I MỤC ĐÍCH, YÊU CẦU 1. KIẾN THỨC – Vận dụng được nguyên lí hoạt động của cảm biến siêu âm và cảm biến dò đường để lập tr
Thực hành: Điều khiển robot trên sa bàn
I MỤC ĐÍCH, YÊU CẦU
1. KIẾN THỨC
– Vận dụng được nguyên lí hoạt động của cảm biến siêu âm và cảm biến dò đường để lập trình điều khiển robot tự động di chuyển trên sa bàn.
2. NĂNG LỰC
– Đây là bài thực hành điều khiển robot đầu tiên. HS cần hoàn thành được các nhiệm vụ, bài tập luyện tập và bài tập vận dụng thông qua hoạt động lập trình điều khiển robot. Trong quá trình thực hiện, HS được phát triển năng lực giải quyết vấn đề và kĩ năng lập trình kết hợp cảm biến siêu âm và cảm biến dò đường.
3. PHẨM CHẤT
– HS có thái độ tự giác, hợp tác khi thực hành theo nhóm.
– HS tôn trọng và tuyệt đối thực hiện các yêu cầu, quy tắc an toàn khi thực hành trong phòng máy.
II CHUẨN BỊ
GV cần chuẩn bị:
– Sa bàn để robot di chuyển vật cản đặt trên sa bàn theo hướng dẫn của SGK.
– Lắp ráp hoàn thiện robot có cảm biến siêu âm và cảm biến dò đường. Số lượng robot tuỳ thuộc vào số nhóm HS.
– Bảng tiêu chí đánh giá các nhóm HS khi hoàn thành các nhiệm vụ và bài tập vận dụng.
– Lập trình hoàn thiện chương trình kéo thả theo chương trình minh hoạ của nhiệm vụ 1 và nhiệm vụ 2 để dễ dàng hướng dẫn HS thực hành.
III GỢI Ý CÁC HOẠT ĐỘNG DẠY HỌC CHÍNH
Giao nhiệm vụ
GV chia lớp học thành các nhóm nhỏ để thực hành.
GV nêu nhiệm vụ cho các nhóm.
Yêu cầu: Ghi lại chương trình của mỗi nhiệm vụ thành một tệp. Tên tệp được đặt tên theo quy ước sau: Tên nhóm_Nhiệm vụ.
Thực hành lập trình điều khiển robot Ở phần thực hành này, các nhóm HS làm việc cùng nhau lập trình hoàn thiện các chương trình theo yêu cầu của nhiệm vụ 1, nhi
Thực hành lập trình điều khiển robot
Ở phần thực hành này, các nhóm HS làm việc cùng nhau lập trình hoàn thiện các chương trình theo yêu cầu của nhiệm vụ 1, nhiệm vụ 2. GV tổ chức hoạt động thực hành theo từng bước hướng dẫn trong SGK.
Đánh giá hoạt động thực hành
– GV thông qua các tệp chương trình lập trình hoàn thiện của mỗi nhóm để đánh giá sự tiến bộ của HS và khả năng vận dụng kiến thức, kĩ năng, thái độ vào trong hoạt động thực hành.
– Để việc đánh giá hoạt động thực hành được thống nhất về tiêu chí và các mức độ đánh giá, GV có thể thiết kế thang đo để đánh giá sản phẩm của HS.
Giờ thực hành có thể tiến hành theo 4 bước sau đây:
Bước 1. Giao nhiệm vụ lập trình điều khiển robot và hướng dẫn đánh giá
Giao nhiệm vụ: GV yêu cầu các nhóm HS đọc, phân tích các yêu cầu của nhiệm vụ và tiến hành lập trình theo từng bước như hướng dẫn trong SGK.
Hướng dẫn đánh giá: Việc đánh giá hoạt động thực hành của HS được chia thành hai nội dung: đánh giá kết quả lập trình điều khiển robot và đánh giá hoạt động làm việc nhóm. HS tiến hành tự đánh giá và đánh giá các thành viên còn lại cùng nhóm của mình để cho ra một đầu điểm, kí hiệu là DiemHS. GV tiến hành đánh giá để có đầu điểm thứ hai, kí hiệu là DiemGV. Điểm kết luận cho mỗi HS được tổ hợp từ hai đầu điểm với trọng số tuỳ GV quyết định. Ví dụ có thể tính theo công thức: $(0,7 \times \text{DiemGV} + 0,3 \times \text{DiemHS})$.
GV đánh giá kết quả lập trình điều khiển robot của các nhóm HS theo các tiêu chí trong Bảng 12.1.
Bảng 12.1. Phiếu hướng dẫn GV đánh giá kết quả lập trình điều khiển robot
STT, Tiêu chí đánh giá (Điểm tối đa cho mỗi nhiệm vụ là 10 điểm), Điểm từng nhiệm vụ
1, Nhiệm vụ 1: Tệp chương trình (tối đa 4 điểm): – Hoàn thành chương trình lập trình đầy đủ các bước (tối đa 3 điểm). – Lưu đúng tên theo quy định (tối đa 1 điểm).
Robot di chuyển chính xác theo vạch kẻ đường của sa bàn (tối đa 6 điểm): Đi thẳng khi robot ở đường màu đen (tối đa 1,5 điểm). - Xoay trái khi robot lệch phải (
Robot di chuyển chính xác theo vạch kẻ đường của sa bàn (tối đa 6 điểm):
Đi thẳng khi robot ở đường màu đen (tối đa 1,5 điểm). - Xoay trái khi robot lệch phải (tối đa 1,5 điểm). - Xoay phải khi robot lệch trái (tối đa 1,5 điểm). - Dừng lại khi robot ở bị lệch đường màu đen (tối đa 1,5 điểm).
2 Nhiệm vụ 2:
Tệp chương trình (tối đa 4 điểm):
Hoàn thành chương trình lập trình đầy đủ các bước (tối đa 3 điểm). - Lưu đúng tên theo quy định (tối đa 1 điểm).
Robot di chuyển chính xác theo vạch kẻ đường của sa bàn (tối đa 6 điểm):
Đi thẳng khi robot ở đường màu đen (tối đa 1 điểm). - Xoay trái khi robot lệch phải (tối đa 1 điểm). - Xoay phải khi robot lệch trái (tối đa 1 điểm). - Đi lùi khi robot ở bị lệch đường màu đen (tối đa 1 điểm). - Robot xoay trái hoặc xoay phải và đợi 0.5 giây để đổi hướng khi gặp vật cản (tối đa 2 điểm).
DiemGV (Là trung bình cộng của hai điểm trên)
HS tự đánh giá hoạt động của nhóm mình theo các tiêu chí trong Bảng 4.2.
Bước 2. HS thực hiện lập trình điều khiển robot
Các nhóm HS thực hành lập trình điều khiển robot theo hướng dẫn của GV và cho robot hoạt động trực tiếp trên sa bàn sau khi lập trình hoàn thành theo sự điều động và chấm điểm của GV.
Bước 3. HS tự đánh giá
GV phát cho mỗi nhóm HS một phiếu đánh giá theo Bảng 4.2. Yêu cầu các thành viên bàn bạc và tự đánh giá, cho điểm bản thân và các thành viên còn lại trong nhóm thông qua hoạt động làm việc nhóm.
Bước 4. Thu thập kết quả tự đánh giá và nhận xét
HS nộp phiếu đánh giá của nhóm cho GV. GV cho điểm HS và tính điểm cuối cùng theo công thức mà GV đã quyết định.
GV nhận xét chung, khen ngợi quá trình làm việc và kết quả thực hành điều khiển robot của các nhóm. Rút kinh nghiệm cho các nhóm chưa hoàn thành tốt yêu cầu kèm theo các minh chứng tương ứng.
Hoạt động luyện tập Bảng 12.2. Phiếu hướng dẫn GV đánh giá bài tập luyện tập STT, Tiêu chí đánh giá bài tập luyện tập (Điểm tối đa là 10 điểm), Tổng điểm 1, Bài
Hoạt động luyện tập
Bảng 12.2. Phiếu hướng dẫn GV đánh giá bài tập luyện tập
STT, Tiêu chí đánh giá bài tập luyện tập (Điểm tối đa là 10 điểm), Tổng điểm
1, Bài tập luyện tập: Robot di chuyển chính xác theo vạch kẻ đường của sa bàn: – Đi thẳng khi robot ở đường màu đen (tối đa 2,5 điểm). – Xoay trái khi robot lệch phải (tối đa 2,5 điểm). – Xoay phải khi robot lệch trái (tối đa 2,5 điểm). – Xoay trái hoặc xoay phải khi robot bị lệch đường màu đen (tối đa 2,5 điểm).
Gợi ý đáp án như Hình 12.1.
Hình 12.1. Chương trình gợi ý
Hoạt động vận dụng
Gợi ý: Chương trình tương tự như chương trình ở nhiệm vụ 2, chỉ cần bổ sung 2 câu lệnh là Dừng lại và Đợi 3 giây ở phía trước câu lệnh xoay trái khi phát hiện vật cản.
IV MỘT SỐ LƯU Ý VÀ KIẾN THỨC BỔ SUNG
Trên đây là một số hướng dẫn cho phần đánh giá thực hành của HS. GV hoàn toàn có thể điều chỉnh sao cho phù hợp với đối tượng HS trong lớp học của mình.
Bài 13. Lập trình điều khiển một số phụ kiện I MỤC ĐÍCH, YÊU CẦU 1. KIẾN THỨC – Biết điều khiển còi, đèn LED,… trong robot. 2. NĂNG LỰC – HS cần trả lời các câu
Bài 13. Lập trình điều khiển một số phụ kiện
I MỤC ĐÍCH, YÊU CẦU
1. KIẾN THỨC
– Biết điều khiển còi, đèn LED,… trong robot.
2. NĂNG LỰC
– HS cần trả lời các câu hỏi của phần củng cố, phần luyện tập và viết chương trình lập trình mở rộng ở phần vận dụng. Trong quá trình thực hiện các yêu cầu, HS được phát triển năng lực giải quyết vấn đề và kĩ năng lập trình điều khiển các cơ cấu ngoại vi khác,…
3. PHẨM CHẤT
– HS có thái độ tự giác, hợp tác khi thảo luận nội dung bài học.
– HS trung thực hoàn thành đầy đủ các bài tập.
II CHUẨN BỊ
GV cần chuẩn bị:
– Còi, đèn LED và vỉ điều khiển từ xa để minh hoạ cụ thể phần lí thuyết về cơ cấu giúp HS tiếp nhận tri thức dễ dàng hơn.
– Các chương trình điều khiển còi, đèn LED và điều khiển hồng ngoại để dễ dàng minh hoạ và giải thích cho HS.
III GỢI Ý CÁC HOẠT ĐỘNG DẠY HỌC CHÍNH
Hoạt động khởi động
HS đọc đoạn văn bản để kết nối với kiến thức đã biết và để dẫn nhập vào bài học.
Mục tiêu, Tiến hành, Kết quả, Chú ý
Gợi ý cho HS biết robot có thể điều khiển còi và đèn LED. Đồng thời có thể thực hiện khi nhận tín hiệu từ điều khiển hồng ngoại., GV đặt câu hỏi rồi chỉ định một số HS trả lời. GV thống kê các kết quả., GV chọn ra kết quả đúng., Thời gian hoạt động: 5 phút.
Đáp án: Cần tìm hiểu nguyên lí hoạt động và sử dụng câu lệnh lập trình để điều khiển còi và đèn LED. Robot sẽ thực hiện hành động tương ứng với tín hiệu từ điều khiển hồng ngoại.
1. ĐIỀU KHIỂN CÒI Hoạt động 1. Tìm hiểu về các câu lệnh lập trình còi GV trình chiếu hình minh hoạ nguyên tắc hoạt động của còi, bảng câu lệnh và ví dụ minh hoạ
1. ĐIỀU KHIỂN CÒI
Hoạt động 1. Tìm hiểu về các câu lệnh lập trình còi
GV trình chiếu hình minh hoạ nguyên tắc hoạt động của còi, bảng câu lệnh và ví dụ minh hoạ chương trình bật và tắt còi.
Mục tiêu, Tiến hành, Kết quả, Chú ý
HS hiểu được cách điều khiển còi bật và tắt., GV giải thích nguyên tắc hoạt động của còi, giải thích ý nghĩa câu lệnh và cấu trúc chương trình lập trình điều khiển còi., HS hiểu được nguyên lí hoạt động của còi và nắm được câu lệnh điều khiển., Thời gian hoạt động: 10 phút.
Hoạt động đọc
Mục tiêu của hoạt động này là cung cấp kiến thức giúp các HS hiểu được nguyên lí hoạt động của còi và câu lệnh bật còi, tắt còi, cấu trúc chương trình điều khiển bật còi và tắt còi. Để đạt được mục tiêu này, GV có thể chủ động đặt câu hỏi để định hướng tìm hiểu cho HS:
Để điều khiển còi chúng ta cần làm gì? (Đáp án: Để còi phát ra âm thanh chúng ta cần cung cấp điện áp cho còi.)
Câu lệnh Bật còi và Tắt còi tương ứng với mức điện áp như thế nào?
Đáp án:
Bật còi tương ứng với mức điện áp cao nhất.
Tắt còi tương ứng với mức điện áp thấp nhất hoặc ngừng cung cấp điện áp.
Hoạt động 2. Tìm hiểu về câu lệnh điều khiển còi phát nốt nhạc
Mục tiêu, Tiến hành, Kết quả, Chú ý
HS hiểu được cách điều khiển còi phát ra nốt nhạc., GV giải thích câu lệnh điều khiển còi phát theo nốt nhạc, đồng thời giới thiệu các kiến thức về nhạc lí cơ bản., HS hiểu được kí hiệu các nốt nhạc, nhịp và câu lệnh lập trình còi phát ra nốt nhạc., Thời gian hoạt động: 10 phút.
Hoạt động đọc
Mục tiêu của hoạt động này là giúp HS nắm được câu lệnh điều khiển còi phát nốt nhạc và cấu trúc chương trình điều khiển còi phát ra nốt nhạc. Để giúp HS hiểu rõ hơn về câu lệnh điều khiển còi phát ra nốt nhạc GV có thể chủ động đặt câu hỏi để định hướng tìm hiểu cho HS như sau:
Câu lệnh còi phát ra nốt nhạc cần những tham số gì? (Đáp án: Hai tham số là cao độ và trường độ.)
– Viết kí hiệu của nốt Đô ở 3 quãng thấp, trung và cao. Để trường độ là 2 nhịp (beat) thì tương ứng với kí hiệu nào trên khuôn nhạc? (Đáp án: Kí hiệu của nốt Đô
– Viết kí hiệu của nốt Đô ở 3 quãng thấp, trung và cao. Để trường độ là 2 nhịp (beat) thì tương ứng với kí hiệu nào trên khuôn nhạc? (Đáp án: Kí hiệu của nốt Đô ở 3 quãng tương ứng là: C1, C2, C3. Nốt trắng tương ứng với 2 nhịp (beat) của trường độ.)
Hoạt động củng cố kiến thức
Chương trình có thể viết dưới dạng pseudocode như sau:
Khởi động chương trình
Forever
Đi thẳng (100)
While Tín hiệu cảm biến siêu âm (cổng) <= 10
Dừng lại
Bật còi
Đợi 2 giây
Tắt còi
2. ĐIỀU KHIỂN ĐÈN LED
Hoạt động 3. Tìm hiểu về các câu lệnh lập trình điều khiển đèn LED
Mục tiêu, Tiến hành, Kết quả, Chú ý
HS biết được câu lệnh lập trình điều khiển đèn LED., GV giới thiệu đèn LED đơn sắc và giải thích câu lệnh lập trình điều khiển đèn LED đơn sắc., HS biết được câu lệnh lập trình điều khiển đèn LED đơn sắc., Thời gian hoạt động: 10 phút.
Hoạt động đọc
Mục tiêu của hoạt động này là giúp HS nắm được câu lệnh điều khiển đèn LED đơn sắc và hiểu rõ cấu trúc chương trình điều khiển đèn LED đơn sắc.
Hoạt động củng cố kiến thức
Chương trình có thể viết dưới dạng pseudocode như sau:
Khởi động chương trình
forever
if Tín hiệu dò đường («trái», cổng)=0 and Tín hiệu dò đường («phải», cổng)=0
Đi thẳng (100)
if Tín hiệu dò đường («trái», cổng)=0 and Tín hiệu dò đường («phải», cổng)=1
Xoay trái (70)
if Tín hiệu dò đường («trái», cổng)=1 and Tín hiệu dò đường («phải», cổng)=0
Xoay phải (70)
if Tín hiệu dò đường («trái», cổng)=1 and Tín hiệu dò đường («phải», cổng)=1
Xoay trái (70)
While Tín hiệu cảm biến siêu âm (cổng) <= 5
Bật còi
Bật đèn LED (1,255)
Xoay trái (70)
Wait until Tín hiệu cảm biến siêu âm (cổng) > 5 Tắt đèn LED (1) Bật đèn LED (2,255) Đợi 1 giây Tắt đèn LED (2) 3. ĐIỀU KHIỂN ROBOT TỪ XA Hoạt động 4. Tìm hiểu c
Wait until Tín hiệu cảm biến siêu âm (cổng) > 5
Tắt đèn LED (1)
Bật đèn LED (2,255)
Đợi 1 giây
Tắt đèn LED (2)
3. ĐIỀU KHIỂN ROBOT TỪ XA
Hoạt động 4. Tìm hiểu câu lệnh lập trình nhận tín hiệu hồng ngoại
Mục tiêu, Tiến hành, Kết quả, Chú ý
HS nắm kiến thức về vi điều khiển từ xa và câu lệnh nhận tín hiệu hồng ngoại., GV sử dụng hình ảnh hoặc các loại thiết bị điều khiển từ xa giới thiệu cho HS. Giải thích câu lệnh nhận tín hiệu hồng ngoại và điều khiển robot giáo dục bằng vi điều khiển., HS hiểu và phân loại được các thiết bị điều khiển từ, đồng thời hiểu câu lệnh nhận tín hiệu hồng ngoại., Thời gian hoạt động: 15 phút.
Hoạt động đọc
Mục tiêu của hoạt động này là cung cấp kiến thức giúp cho HS nắm được câu lệnh nhận tín hiệu từ điều khiển hồng ngoại và hiểu rõ cấu trúc chương trình nhận tín hiệu hồng ngoại.
Hoạt động củng cố kiến thức
Không. Vì robot giáo dục cần kiểm tra tín hiệu của thiết bị điều khiển liên tục để nhận biết khi có tín hiệu và thực thi câu lệnh.
Chương trình có thể viết dưới dạng pseudocode như sau:
Khởi động chương trình
forever
if Tín hiệu hồng ngoại từ kênh (1)
Phát nốt nhạc (C1, 1)
Hoạt động luyện tập
Chương trình có thể viết dưới dạng pseudocode như sau (đèn LED đỏ kết nối ở chân 1, đèn LED xanh lá cây kết nối ở chân 2):
Khởi động chương trình
forever
if Tín hiệu hồng ngoại từ kênh (1)
repeat 5
Bật còi
Đợi 0.5 giây
Tắt còi
Đợi 0.5 giây
if Tín hiệu hồng ngoại từ kênh (2) Bật đèn LED (1,255) Đợi 2 giây Tắt đèn LED (1) if Tín hiệu hồng ngoại từ kênh (3) Bật đèn LED (2,255) Đợi 2 giây Tắt đèn LED
if Tín hiệu hồng ngoại từ kênh (2)
Bật đèn LED (1,255)
Đợi 2 giây
Tắt đèn LED (1)
if Tín hiệu hồng ngoại từ kênh (3)
Bật đèn LED (2,255)
Đợi 2 giây
Tắt đèn LED (1)
2. Chương trình có thể viết dưới dạng pseudocode như sau (có 3 đèn LED đơn sắc với
3 màu kết nối ở 3 chân 1, 2, 3):
Khởi động chương trình
forever
Bật đèn LED (1,255)
Bật còi
Đợi 1 giây
Bật đèn LED (2,255)
Tắt còi
Đợi 1 giây
Bật đèn LED (3,255)
Bật còi
Đợi 1 giây
Tắt còi
Hoạt động vận dụng
Chương trình minh hoạ bài hát Kìa con bướm vàng viết dưới dạng pseudocode như sau:
Khởi động chương trình
Phát nốt nhạc (C4, 0 .25)
Phát nốt nhạc (D4, 0 .25)
Phát nốt nhạc (E4, 0 .25)
Phát nốt nhạc (C4, 0 .25)
Phát nốt nhạc (D4, 0 .25)
Phát nốt nhạc (E4, 0 .25)
Phát nốt nhạc (C4, 0 .25)
Phát nốt nhạc (E4, 0 .25)
Phát nốt nhạc (F4, 0 .25)
Phát nốt nhạc (G4, 0 .5)
Phát nốt nhạc (E4, 0 .25)
Phát nốt nhạc (F4, 0 .25)
Phát nốt nhạc (G4, 0 .5)
Phát nốt nhạc (G4, 0 .125)
Phát nốt nhạc (A4, 0 .125)
Phát nốt nhạc (G4, 0 .125)
Phát nốt nhạc (F4, 0 .125)
Phát nốt nhạc (E4, 0 .25)
Phát nốt nhạc (C4, 0 .25)
Phát nốt nhạc (G4, 0.125) Phát nốt nhạc (A4, 0.125) Phát nốt nhạc (G4, 0.125) Phát nốt nhạc (F4, 0.125) Phát nốt nhạc (E4, 0.25) Phát nốt nhạc (C4, 0.25) Phát n
Phát nốt nhạc (G4, 0.125)
Phát nốt nhạc (A4, 0.125)
Phát nốt nhạc (G4, 0.125)
Phát nốt nhạc (F4, 0.125)
Phát nốt nhạc (E4, 0.25)
Phát nốt nhạc (C4, 0.25)
Phát nốt nhạc (E4, 0.25)
Phát nốt nhạc (C4, 0.5)
Phát nốt nhạc (C4, 0.25)
Phát nốt nhạc (E4, 0.25)
Phát nốt nhạc (C4, 0.5)
Lập trình đèn LED đổi màu lần lượt theo 7 màu sắc của cầu vồng (có 7 đèn LED đơn sắc theo thứ tự màu cầu vòng: đỏ, cam, vàng, xanh lá, xanh lam, chàm, tím được kết nối theo thứ tự từ chân 1 đến chân 7):
Khởi động chương trình
forever
Bật đèn LED(1,255)
Đợi 0.5 giây
Bật đèn LED(2,255)
Đợi 0.5 giây
Bật đèn LED(3,255)
Đợi 0.5 giây
Bật đèn LED(4,255)
Đợi 0.5 giây
Bật đèn LED(5,255)
Đợi 0.5 giây
Bật đèn LED(6,255)
Đợi 0.5 giây
Bật đèn LED(7,255)
Đợi 0.5 giây
Bài 14. THỰC HÀNH: DỰ ÁN ĐIỀU KHIỂN ROBOT TRÊN SA BÀN
I MỤC ĐÍCH, YÊU CẦU
1. KIẾN THỨC
– Điều khiển được robot chuyển động trên sa bàn sử dụng cảm biến kết hợp với các phụ kiện tiếp nhận điều khiển khác.
2. NĂNG LỰC Đây là bài học thực hành điều khiển robot cuối cùng. HS cần hoàn thành được các nhiệm vụ, bài tập luyện tập và bài tập vận dụng thông qua hoạt động
2. NĂNG LỰC
Đây là bài học thực hành điều khiển robot cuối cùng. HS cần hoàn thành được các nhiệm vụ, bài tập luyện tập và bài tập vận dụng thông qua hoạt động lập trình và điều khiển robot.
HS phát triển năng lực giải quyết vấn đề và kĩ năng lập trình điều khiển cảm biến và các cấu hình ngoại vi khác.
3. PHẨM CHẤT
HS có thái độ tự giác, hợp tác khi làm việc nhóm. - HS tôn trọng và tuyệt đối thực hiện các yêu cầu, quy tắc an toàn khi thực hành trong phòng máy.
II CHUẨN BỊ
GV cần chuẩn bị: - Sa bàn thực hành ở bài thực hành số 15 theo hướng dẫn của SGK. - Các robot được lắp ráp với các cảm biến và các phụ kiện thực hiện nhiệm vụ. Số lượng robot tuỳ thuộc vào số nhóm HS.
Bảng tiêu chí đánh giá các nhóm HS khi hoàn thành các nhiệm vụ và bài tập vận dụng.
Lập trình hoàn thiện chương trình kéo thả theo chương trình minh hoạ của nhiệm vụ 1, nhiệm vụ 2 và nhiệm vụ 3 để dễ dàng hướng dẫn HS thực hành.
III GỢI Ý CÁC HOẠT ĐỘNG DẠY HỌC CHÍNH
Giao nhiệm vụ
GV chia lớp học thành các nhóm nhỏ để thực hành. GV nêu nhiệm vụ cho các nhóm. Yêu cầu: Ghi lại chương trình của mỗi nhiệm vụ thành một tệp. Tên tệp được đặt tên theo quy ước sau: Tên nhóm_Nhiệm vụ.
Thực hành lập trình các nhiệm vụ
Ở phần thực hành này mỗi nhóm HS sẽ lắp ráp và lập trình robot để hoàn thành các nhiệm vụ. GV tổ chức hoạt động thực hành theo từng bước hướng dẫn trong SGK.
Đánh giá hoạt động thực hành
GV dựa vào quá trình và kết quả thực hiện nhiệm vụ để đánh giá sự tiến bộ của HS và khả năng vận dụng kiến thức, kĩ năng và thái độ vào trong các hoạt động thực hành.
Dựa vào các tiêu chí đánh giá ở mỗi nhiệm vụ trong SGK, GV thống nhất về mức độ đánh giá và thang điểm đánh giá cho các nhóm HS.
Giờ thực hành có thể tiến hành theo 4 bước dưới đây: Bước 1. GV giao nhiệm vụ, giải thích các nhiệm vụ và hướng dẫn đánh giá Giao nhiệm vụ: GV yêu cầu các nhóm
Giờ thực hành có thể tiến hành theo 4 bước dưới đây:
Bước 1. GV giao nhiệm vụ, giải thích các nhiệm vụ và hướng dẫn đánh giá
Giao nhiệm vụ: GV yêu cầu các nhóm HS đọc và phân tích yêu cầu các nhiệm vụ sau đó thực hiện lập trình theo từng bước hướng dẫn trong SGK.
Hướng dẫn HS đánh giá: Việc đánh giá nhiệm vụ ở bài thực hành được chia thành hai nội dung: đánh giá chương trình lập trình, kết quả thực hiện trên sa bàn và đánh giá hoạt động cộng tác. Ở mỗi nhiệm vụ HS tự đánh giá và đánh giá các thành viên trong nhóm để cho ra một đầu điểm, kí hiệu là DiemHS. GV tiến hành đánh giá để có đầu điểm thứ 2 kí hiệu là DiemGV. Điểm kết luận của mỗi HS được tổ hợp từ hai đầu điểm này với trọng số tuỳ theo GV quyết định. Có thể tính theo công thức (0,7 x DiemGV + 0,3 DiemHS).
Gợi ý tiêu chí đánh giá: GV đánh giá kết quả lập trình điều khiển robot của các nhóm HS theo các tiêu chí trong Bảng 14.1.
Bảng 14.1. Phiếu hướng dẫn GV đánh giá kết quả lập trình điều khiển robot
STT, Các tiêu chí đánh giá (Điểm tối đa cho mỗi nhiệm vụ: 10 điểm), Điểm từng nhiệm vụ
1, + Nhiệm vụ 1: Thiết kế mô hình robot (tối đa 3 điểm). Tệp chương trình (tối đa 3 điểm): Hoàn thành chương trình lập trình đầy đủ các bước (tối đa 2 điểm). Lưu đúng tên theo quy định (tối đa 1 điểm). Robot di chuyển chính xác theo đường trên sa bàn và robot tự động dừng lại, bật còi báo động khi có vật cản (tối đa 4 điểm). Robot di chuyển chính xác vạch kẻ đường (tối đa 2 điểm). Robot tự động dừng lại khi có vật cản (tối đa 1 điểm). Robot bật còi khi có vật cản (tối đa 1 điểm).
2, + Nhiệm vụ 2: Tệp chương trình (tối đa 4 điểm): Hoàn thành chương trình lập trình đầy đủ các bước (tối đa 3 điểm). Lưu đúng tên theo quy định (tối đa 1 điểm). Robot dọn dẹp vật cản sau khi bật còi và tiếp tục di chuyển (tối đa 6 điểm). Bật động cơ servo để dọn dep vật cản (tối đa 3 điểm). Di chuyển chính xác theo vạch kẻ đường (tối đa 3 điểm).
3, + Nhiệm vụ 3: Tệp chương trình (tối đa 4 điểm): Hoàn thành chương trình lập trình đầy đủ các bước (tối đa 3 điểm). Lưu đúng tên theo quy định (tối đa 1 điểm).
Robot dừng tại vị trí kết thúc và phát các nốt nhạc (tối đa 6 điểm). Robot dừng lại tại vị trí kết thúc (tối đa 3 điểm). Phát các nốt nhạc theo thứ tự: Đô, Rê,
Robot dừng tại vị trí kết thúc và phát các nốt nhạc (tối đa 6 điểm). Robot dừng lại tại vị trí kết thúc (tối đa 3 điểm). Phát các nốt nhạc theo thứ tự: Đô, Rê, Mi, Đô, Rê, Mi ở quãng 3 trong $\frac{1}{2}$ nhịp (tối đa 3 điểm).
DiemGV (là trung bình cộng của 3 đầu điểm trên)
HS tự đánh giá hoạt động làm việc nhóm theo các tiêu chí trong Bảng 4.2.
Bước 2. HS thực hiện các nhiệm vụ
Các nhóm HS thực hành lập trình điều khiển robot theo hướng dẫn của GV và cho robot hoạt động trực tiếp trên sa bàn, sau khi lập trình hoàn thành theo sự sắp xếp và GV tiến hành đánh giá.
Bước 3. HS tự đánh giá
GV phát cho mỗi nhóm HS một phiếu đánh giá theo Bảng 4.2. Yêu cầu các thành viên thảo luận và tự đánh giá, cho điểm bản thân và các thành viên còn lại trong nhóm thông qua hoạt động làm việc nhóm.
Bước 4. Thu thập kết quả tự đánh giá và nhận xét
– HS báo cáo kết quả tự đánh giá. GV cho điểm HS và tính điểm cuối cùng theo công thức đã thống nhất ban đầu. GV nhận xét chung, khen ngợi quá trình làm việc và kết quả thực hành điều khiển robot của các nhóm. Rút kinh nghiệm cho các nhóm chưa hoàn thành tốt yêu cầu kèm theo các minh chứng tương ứng.
Hoạt động luyện tập
Bảng 14.2. Phiếu hướng dẫn đánh giá bài tập luyện tập
STT, Các tiêu chí đánh giá (Điểm tối đa cho bài tập luyện tập: 10 điểm), Điểm
1, + Bài tập luyện tập: Tệp chương trình (tối đa 3 điểm): Hoàn thành chương trình lập trình đầy đủ các bước (tối đa 2 điểm). Lưu đúng tên theo quy định (tối đa 1 điểm). Robot di chuyển chính xác theo đường trên sa bàn và robot tự động dừng lại, bật tắt còi báo động khi có vật cản (tối đa 7 điểm). Robot di chuyển chính xác theo vạch kẻ đường (tối đa 1 điểm). Robot tự động dừng lại khi có vật cản (tối đa 1 điểm). Robot bật còi khi có vật cản (tối đa 2 điểm). Robot bật đèn LED khi có vật cản (tối đa 3 điểm).
Gợi ý đáp án bài tập luyện tập: Chương trình tương tự chương trình của nhiệm vụ 1, chỉ cần thêm hai câu lệnh bật/tắt đèn LED với màu bất kì ở hai cổng kết nối khác nhau, đặt phía sau câu lệnh bật còi khi phát hiện vật cản.
Hình 14.1. Chương trình gợi ý Hoạt động vận dụng Gợi ý đáp án bài tập vận dụng: Thêm câu lệnh phát nốt pha quãng 4 (F4) ở trường hợp dò đường thứ 4 và câu lệnh
Hình 14.1. Chương trình gợi ý
Hoạt động vận dụng
Gợi ý đáp án bài tập vận dụng: Thêm câu lệnh phát nốt pha quãng 4 (F4) ở trường hợp dò đường thứ 4 và câu lệnh bật đèn LED với màu bất kì khi phát hiện vật cản.
IV MỘT SỐ LƯU Ý VÀ KIẾN THỨC BỔ SUNG CHO GV
Trên đây là một số hướng dẫn cho phần đánh giá thực hành của HS. GV hoàn toàn có thể điều chỉnh sao cho phù hợp với đối tượng HS trong lớp học của mình.
Nhà xuất bản Giáo dục Việt Nam xin trân trọng cảm ơn các tác giả có tác phẩm, tư liệu được sử dụng, trích dẫn trong cuốn sách này. Chịu trách nhiệm xuất bản: Ch
Nhà xuất bản Giáo dục Việt Nam xin trân trọng cảm ơn các tác giả có tác phẩm, tư liệu được sử dụng, trích dẫn trong cuốn sách này.
Chịu trách nhiệm xuất bản:
Chủ tịch Hội đồng thành viên kiêm Tổng Giám đốc NGUYỄN TIẾN THANH
Chịu trách nhiệm nội dung:
Tổng biên tập PHẠM VĨNH THÁI
Biên tập lần đầu: PHẠM THỊ THANH NAM - NGUYỄN THỊ NGUYÊN THÚY Biên tập tái bản: ĐẶNG THỊ MINH THU Biên tập mĩ thuật: PHẠM VIỆT QUANG Thiết kế sách: VŨ XUÂN NHỰ Trình bày bìa: NGUYỄN BÍCH LA Sửa bản in: TẠ THỊ HƯỜNG - VŨ THỊ THANH TÂM Chế bản: PHÒNG CHẾ BẢN, CÔNG TY CP DVXB GIÁO DỤC HÀ NỘI
Bản quyền thuộc Nhà xuất bản Giáo dục Việt Nam.
Tất cả các phần của nội dung cuốn sách này đều không được sao chép, lưu trữ, chuyển thể dưới bất kì hình thức nào khi chưa có sự cho phép bằng văn bản
của Nhà xuất bản Giáo dục Việt Nam.
CHUYÊN ĐỀ HỌC TẬP TIN HỌC 10 – ĐỊNH HƯỚNG KHOA HỌC MÁY TÍNH
Mã số: G1HGXI003h24
In .......... cuốn (QĐ ............... SLK), khổ 19 x 26,5cm. In tại Công ty cổ phần in ...................................................... Số ĐKXB: 04-2024/CXBIPH/172-2317/GD Số QĐXB: ................. / QĐ-GD ngày ... tháng ... năm .... In xong và nộp lưu chiểu tháng ........ năm ...... Mã số ISBN: 978-604-0-39558-0
cover-last